Transformation des installations de traitement situées sur des sites industriels désaffectés : des numérisations 3D statiques aux jumeaux numériques sémantiques
Dans les installations existantes de raffinage, de pétrochimie, de traitement chimique et de services publics, la documentation technique correspond rarement à la réalité physique. Des décennies de modifications opérationnelles, de projets de désengorgement et de rénovations mineures menées dans le cadre de cycles rapides de gestion du changement (MOC) creusent un fossé de plus en plus profond entre les registres d’actifs en 1D des systèmes de gestion de maintenance assistée par ordinateur (GMAO) ou des plateformes de gestion des actifs d’entreprise (EAM) (par exemple, SAP PM, IBM Maximo), les schémas de tuyauterie et d’instrumentation (P&ID) en 2D et l’installation physique telle que construite.
Pour pallier ce déficit de documentation, il a longtemps fallu recourir à des audits d’ingénierie coûteux, à des inspections physiques sur site et à des mises à jour manuelles des plans. Alors que les technologies de capture de la réalité se sont généralisées dans les opérations industrielles, la capture de l’usine ne constitue plus le goulot d’étranglement. Le véritable goulot d’étranglement réside désormais dans la conversion des données visuelles brutes et des points spatiaux en informations techniques contextualisées et vérifiables.
Grâce au marquage spatial automatisé — rendu possible par la reconnaissance optique de caractères (OCR) intégrée à Shared Reality et à son moteur d’IA Assetizer —, les opérateurs peuvent désormais extraire les données des étiquettes physiques directement à partir d’images panoramiques à 360° intégrées aux numérisations 3D. En associant directement les étiquettes physiques de l’installation aux balises du système de gestion de maintenance assistée par ordinateur (GMAO) et aux géométries 3D, sans avoir besoin d’un schéma P&ID existant et validé comme intermédiaire, les opérateurs industriels peuvent rapidement transformer des numérisations monolithiques en jumeaux numériques interactifs, rationaliser les préparatifs des arrêts techniques (TAR) et permettre une validation complète, ligne par ligne, des schémas P&ID grâce à l’exploration automatisée des canalisations.
1. Le paradoxe de la numérisation des sites industriels désaffectés : l'essor du SLAM mobile
La capture de la réalité dans les industries de transformation a atteint un point d’inflexion, sous l’effet de la démocratisation du balayage laser terrestre (TLS) et des systèmes mobiles de localisation et de cartographie simultanées (SLAM). Les appareils SLAM mobiles portatifs, montés sur sac à dos ou sur drone, associés à des systèmes de caméras sphériques à 360° haute résolution, permettent aux équipes de terrain de capturer des centaines de milliers de mètres carrés en quelques jours plutôt qu’en plusieurs mois. Le matériel de numérisation étant désormais accessible aux utilisateurs occasionnels et aux équipes de terrain non spécialisées, les installations industrielles collectent plus de données spatiales et optiques en 3D que jamais auparavant.
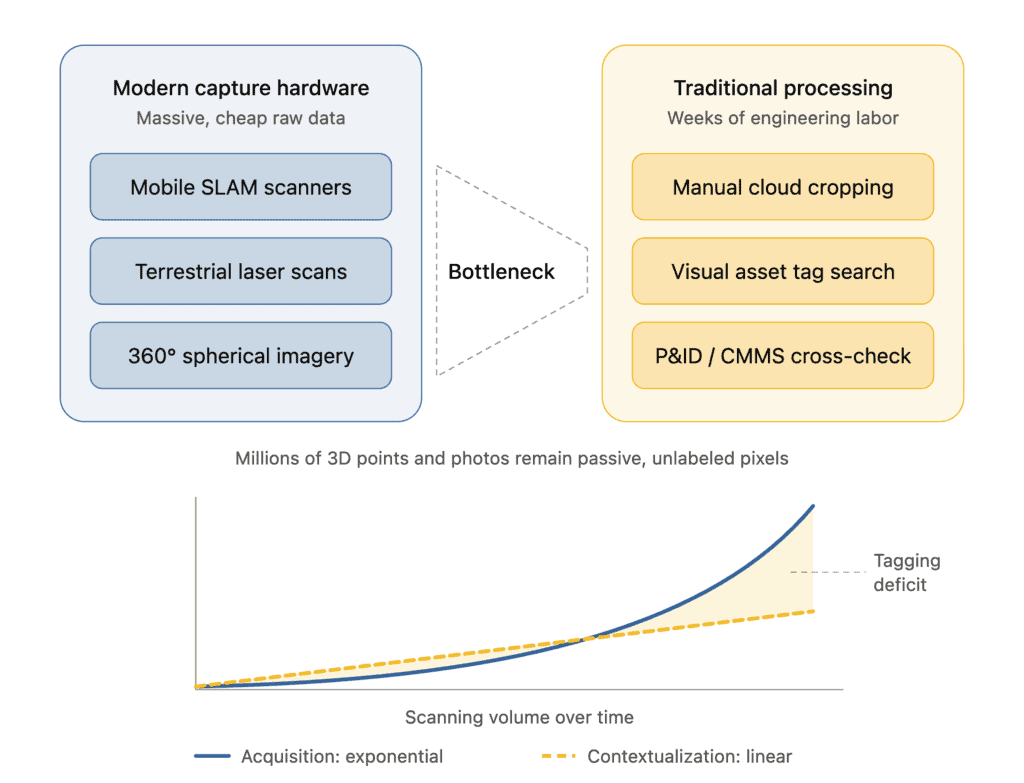
Cette démocratisation de la capture a mis en évidence un paradoxe opérationnel : l'acquisition des données connaît désormais une croissance exponentielle, tandis que leur contextualisation reste linéaire et manuelle.
Un nuage de points 3D brut — qu’il soit au format .e57, .las ou .laz — est fondamentalement un ensemble de coordonnées spatiales () et de valeurs de couleur RVB. Elle ne dispose d’aucune information native permettant de déterminer si un groupe de points représente une pompe centrifuge API 610, une bride de tuyau ASME B16.5 ou une colonne structurelle en acier inerte. De même, les images panoramiques à 360° intégrées servent traditionnellement de « vues de rue » passives destinées à la visualisation à distance, plutôt que de jeux de données structurés.
Pour rendre ces données spatiales utiles dans des cas d’utilisation en aval — tels que la gestion de l’intégrité des actifs (AIM), l’inspection basée sur les risques (RBI), la gestion de la sécurité des procédés (PSM) ou la planification des révisions —, les ingénieurs ont toujours dû parcourir manuellement le nuage de points, rechercher les étiquettes des équipements, les recouper avec des schémas P&ID imprimés ou des tableaux de GMAO, puis tracer à la main des cadres de sélection numériques. Lorsque les schémas P&ID sont obsolètes ou manquants, le processus s’enlise complètement.
À mesure que le volume de numérisation s’accélère, le déficit de marquage manuel s’aggrave. Les opérations sur sites existants nécessitent une passerelle automatisée, axée sur la réalité, qui convertit les données visuelles et spatiales brutes en un modèle opérationnel intelligent et sémantique, sans charge de travail d’ingénierie manuelle.
2. Noyau technologique : reconnaissance optique de caractères (OCR) à 360° intégrée à la numérisation via le moteur d’IA Assetizer
La technologie fondamentale permettant de résoudre ce goulot d’étranglement au niveau de l’ingestion est le moteur d’IA Assetizer étendu au sein de l’espace de travail Shared Reality.
Assetizer fonctionne selon une architecture à double vecteur :
- Classification géométrique 3D : segmentation de nuages de points denses en grappes géométriques distinctes et attribution de classes d’actifs intersectorielles (par exemple, cuves, pompes, vannes de régulation, clapets anti-retour, joints de démontage).
- Intelligence 2D/optique : analyse de photographies panoramiques équirectangulaires à 360° haute résolution, enregistrées dans le système de coordonnées du nuage de points 3D.
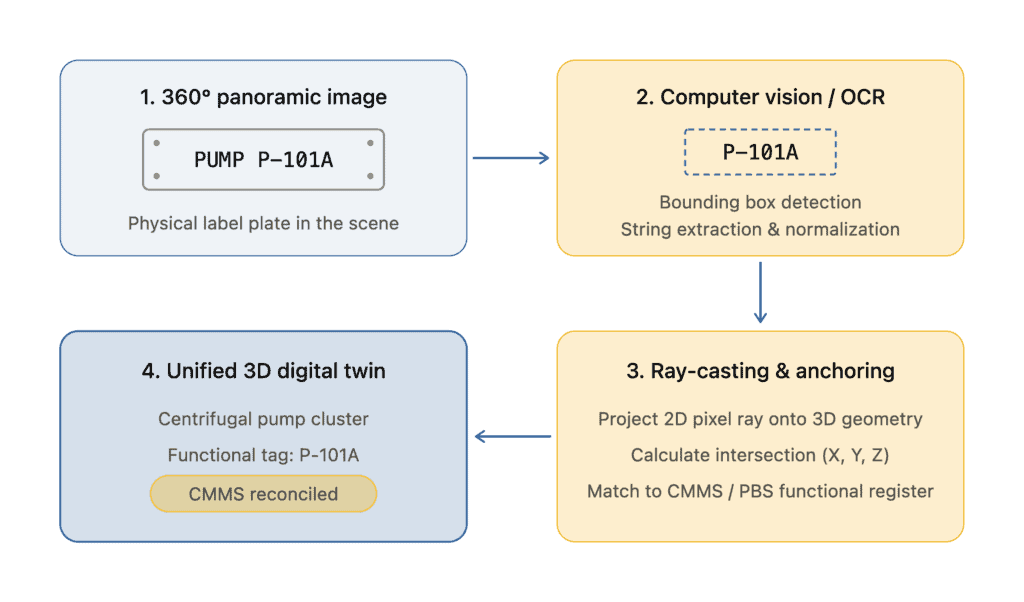
Le fonctionnement de l'OCR spatial
Lorsqu’un ensemble de données de capture de la réalité est importé (tel que des fichiers E57 structurés contenant des stations de numérisation panoramiques intégrées), Assetizer identifie les origines spatiales de chaque bulle photographique à 360°. À mesure que le pipeline de vision par ordinateur traite les images sphériques, il exécute une reconnaissance optique de caractères (OCR) ciblant spécifiquement les repères d’identification des installations physiques :
- Plaques signalétiques estampées en acier inoxydable ou en laiton.
- Étiquettes de service et flèches indiquant le sens du débit, peintes au pochoir sur les tuyaux.
- Étiquettes d’inspection estampées sur les vannes et disques de maintenance suspendus par des fils.
- Identifiants d’armoires électriques, de boîtes de jonction et de châssis.
Une fois le texte extrait, la plateforme applique des algorithmes de ray-casting qui projettent, à partir du centre optique de la caméra à 360°, à travers le cadre de délimitation 2D de l’étiquette détectée, dans le nuage de points 3D environnant. En calculant l’intersection géométrique exacte avec la surface numérisée, le système détermine les coordonnées spatiales réelles () de l’étiquette.
Rapprochement avec les données de référence (PBS / GMAO)
Les chaînes alphanumériques extraites sont immédiatement comparées à la structure hiérarchique des installations (PBS) ou au registre des équipements de la GMAO (CMMS) mis en ligne par l’établissement. Les environnements industriels présentent des obstacles concrets : les étiquettes subissent la corrosion chimique, les projections de peinture, les intempéries ou un ombrage partiel.
Pour pallier la dégradation des surfaces, Assetizer déploie une logique de gestion des erreurs et de correspondance approximative. Si une extraction OCR donne « IL-101A » en raison d’un caractère rayé sur une plaque en acier inoxydable, l’algorithme recoupe la lecture avec l’étiquette de référence « 11-101A » du CMMS. Les correspondances se situant dans des seuils de confiance acceptables sont automatiquement mappées, tandis que les divergences plus importantes sont isolées en tant qu’étiquettes candidates à une vérification humaine.
3. Gouvernance « Human-in-the-Loop » : traçabilité à 100 % pour les opérations critiques
Dans les environnements à haut risque régis par des cadres réglementaires tels que la norme OSHA 29 CFR 1910.119 (gestion de la sécurité des procédés) ou la directive européenne Seveso III (directive 2012/18/UE), les systèmes d’IA entièrement autonomes sans supervision déterministe sont inacceptables. Les autorisations d’exploitation exigent une traçabilité complète de chaque modification apportée aux actifs et de chaque mise à jour des informations de sécurité des procédés (PSI).
Shared Reality impose un flux de travail strict selon le principe « l’IA propose, l’humain valide ». Le marquage spatial automatisé ne remplace pas arbitrairement les dossiers techniques ; il agit comme un assistant intelligent qui met en évidence les liens possibles en vue d’une autorisation technique rapide.
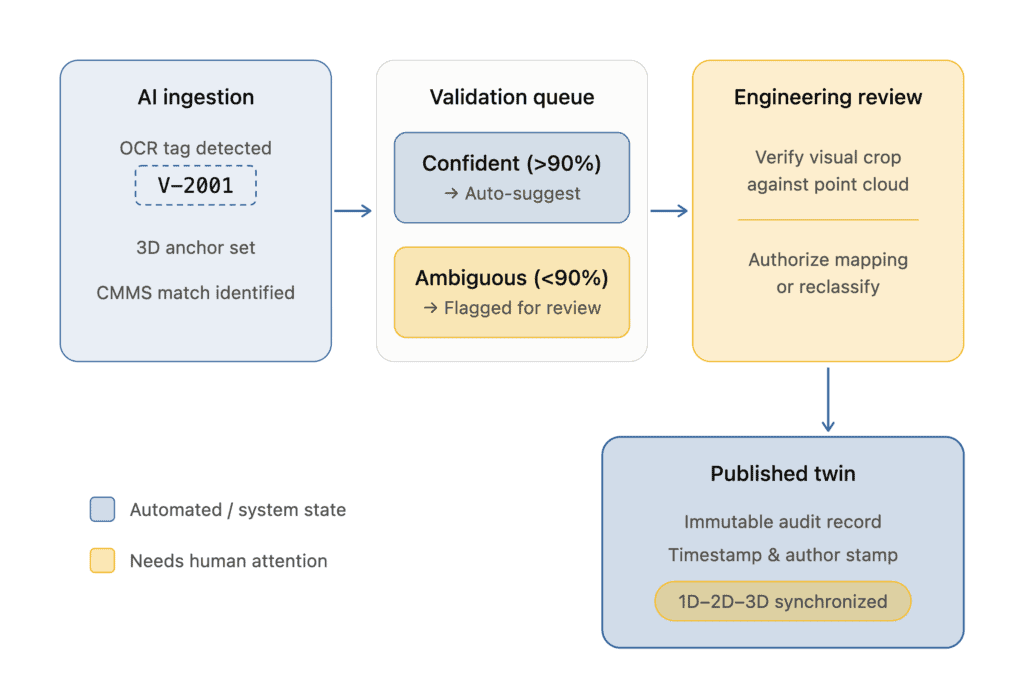
Le flux de travail de validation en mode Builder
1. Préparation des éléments candidats : les éléments identifiés via la reconnaissance optique de caractères (OCR) à 360° sont préparés dans l’espace de travail du mode Builder. L’interface affiche le modèle 3D à côté d’un recadrage contextuel de la photo originale à 360° montrant l’étiquette physique.
2. Vérification déterministe : le constructeur examine la correspondance proposée entre l’objet physique 3D segmenté et l’entrée 1D de la GMAO. D’un simple clic, l’utilisateur valide la suggestion, la remappe ou l’attribue en tant qu’étiquette spécialisée non liée.
3. Journalisation de la traçabilité : chaque étiquette spatiale confirmée enregistre une empreinte numérique immuable : identifiant de l’auteur, horodatage de la validation.
4. Contrôles de publication : les données en attente restent isolées en mode « Builder » jusqu’à ce qu’un administrateur autorisé vérifie l’évaluation de la qualité, puis publie le modèle vérifié vers les visionneuses standard de l’ensemble de l’entreprise.
4. Transformation des scans monolithiques en modèles de réalité sémantique
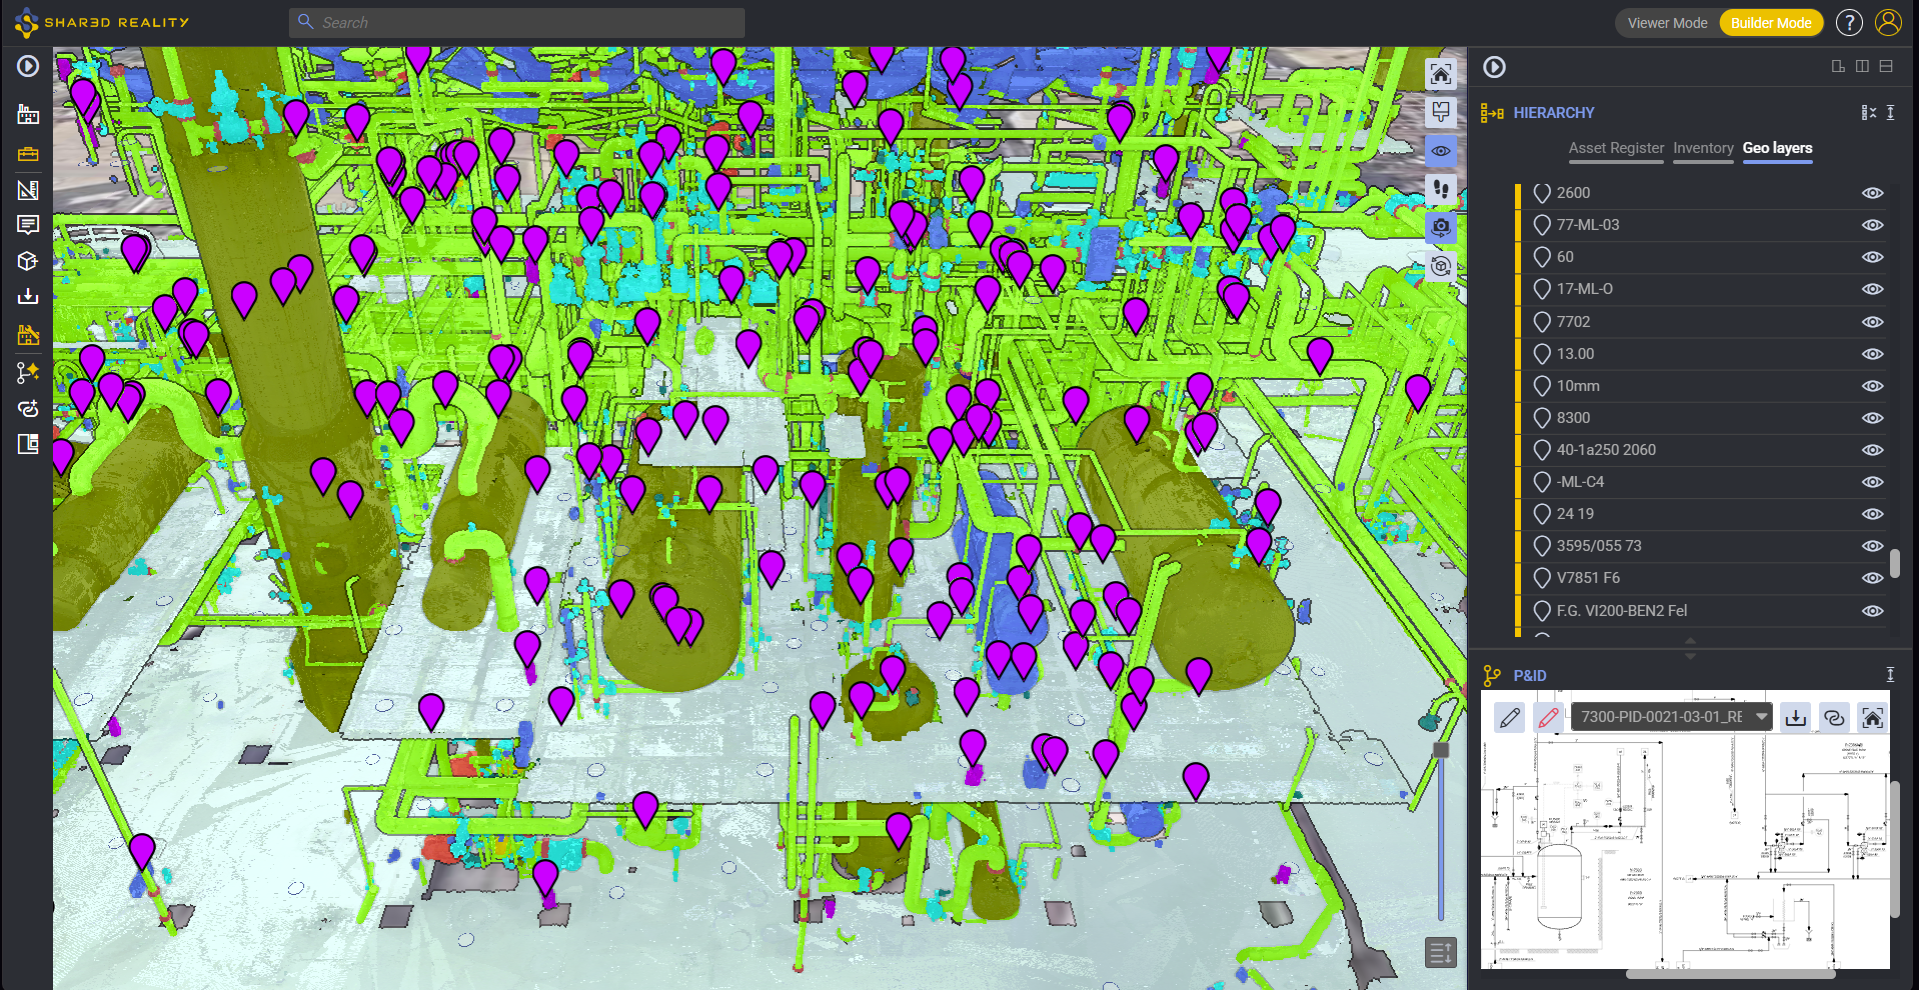
Une fois les repères physiques convertis en points d'ancrage spatiaux, le scan de l'installation passe d'un enregistrement géométrique passif à un modèle de réalité 3D sémantique. Chaque composant classifié devient une entité active et interactive, directement intégrée à l'architecture de données globale de l'usine.
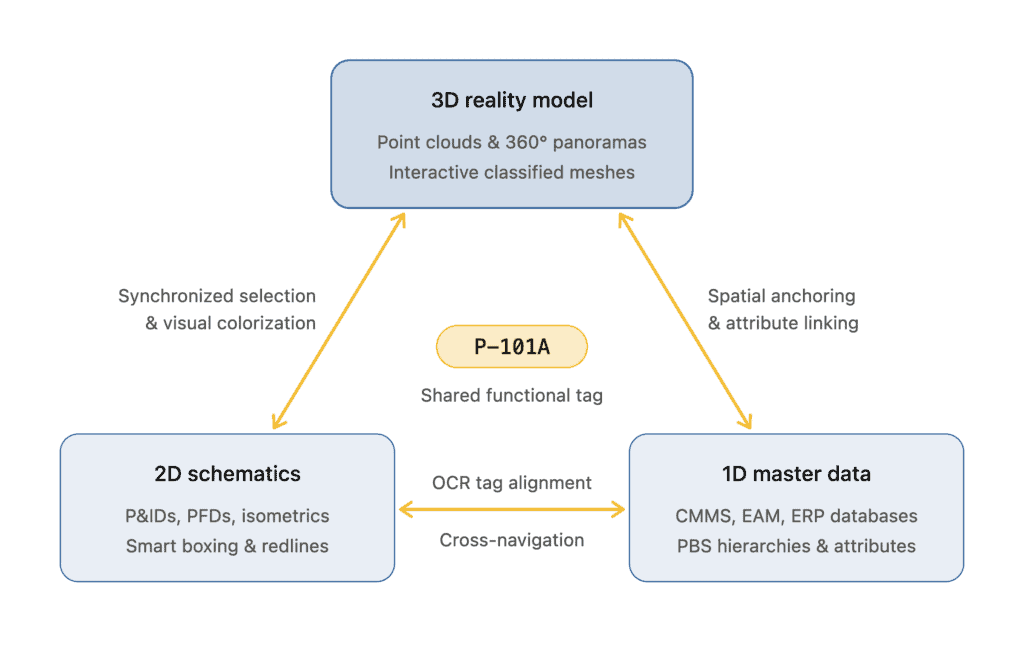
Synchronisation tridirectionnelle (1D-2D-3D)
Dans Shared Reality, le marquage spatial établit une synchronisation bidirectionnelle et tridirectionnelle entre les représentations opérationnelles de l'usine :
- Réalité 3D : nuages de points et vues panoramiques à 360° garantissant la fidélité géométrique.
- Schémas 2D : schémas de tuyauterie et d’instrumentation fournissant la logique fonctionnelle des processus.
- Métadonnées 1D : registres d’actifs GMAO, dossiers de maintenance et hiérarchies d’équipements fournissant le contexte métier.
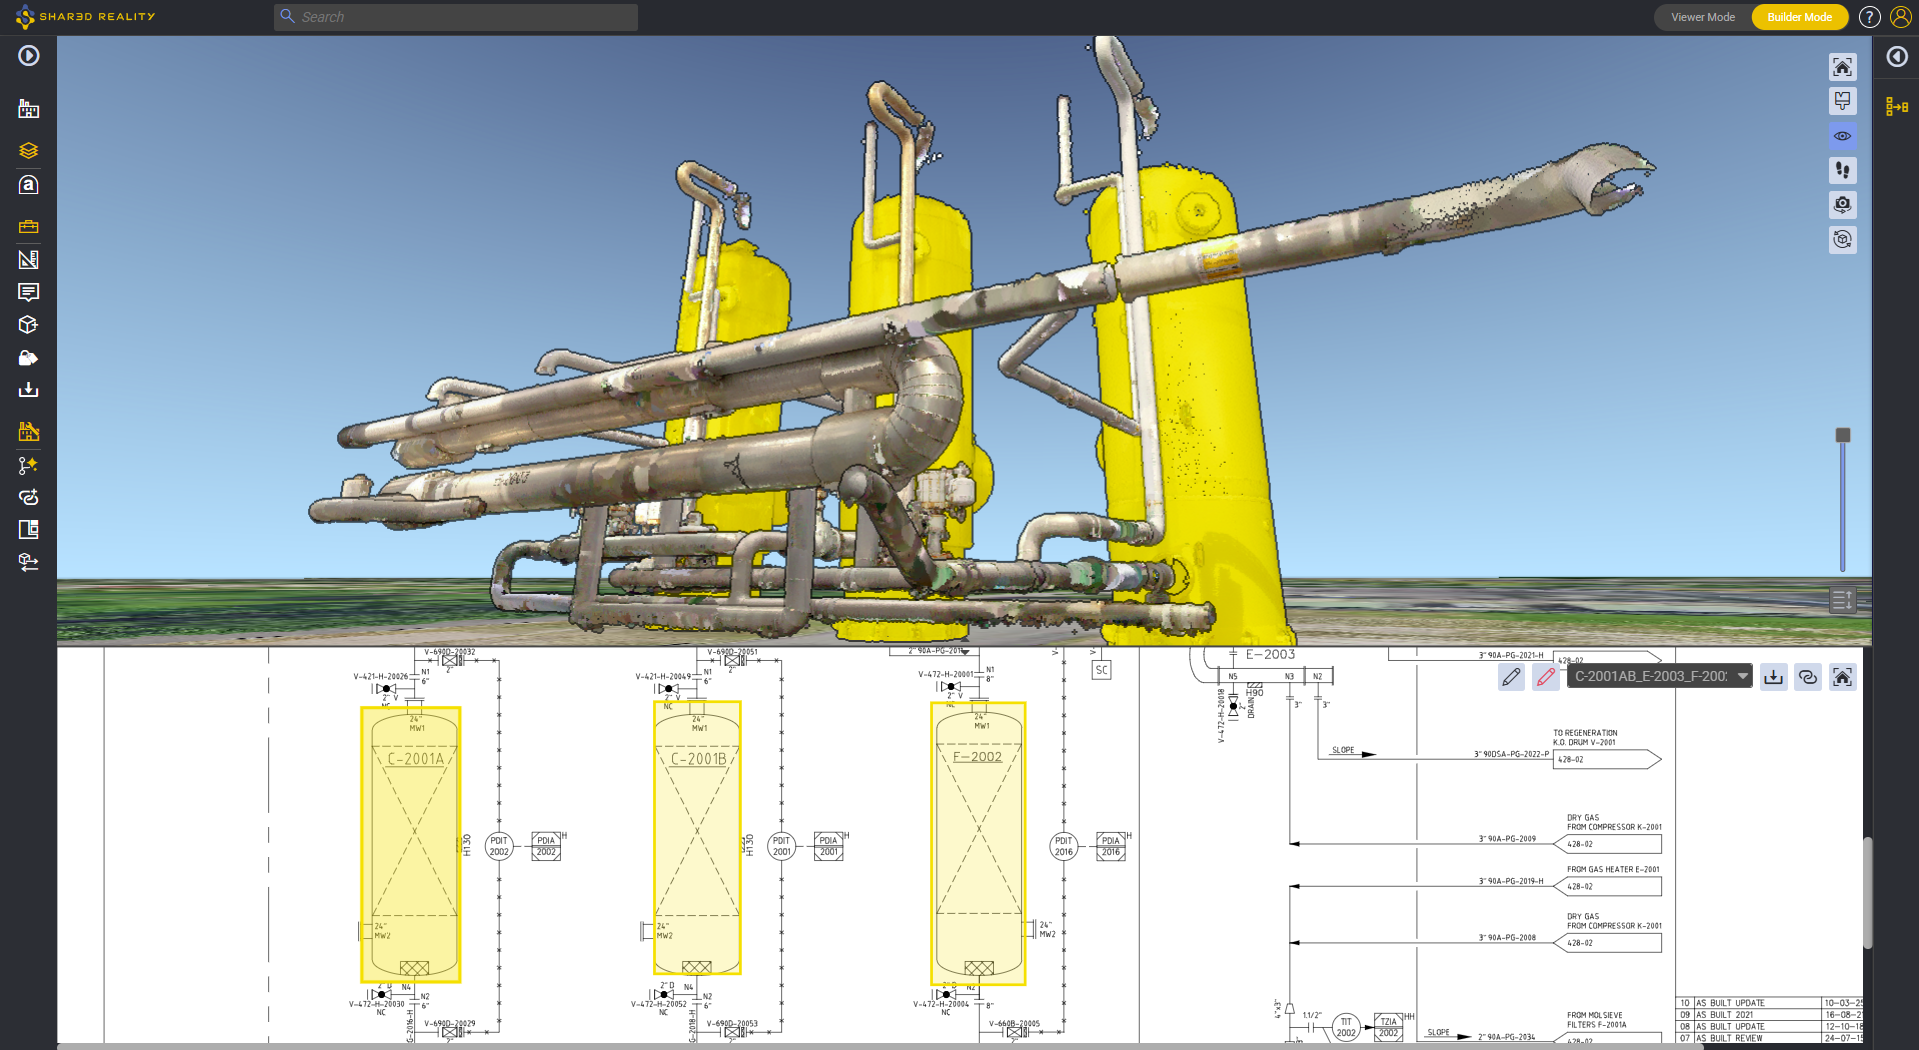
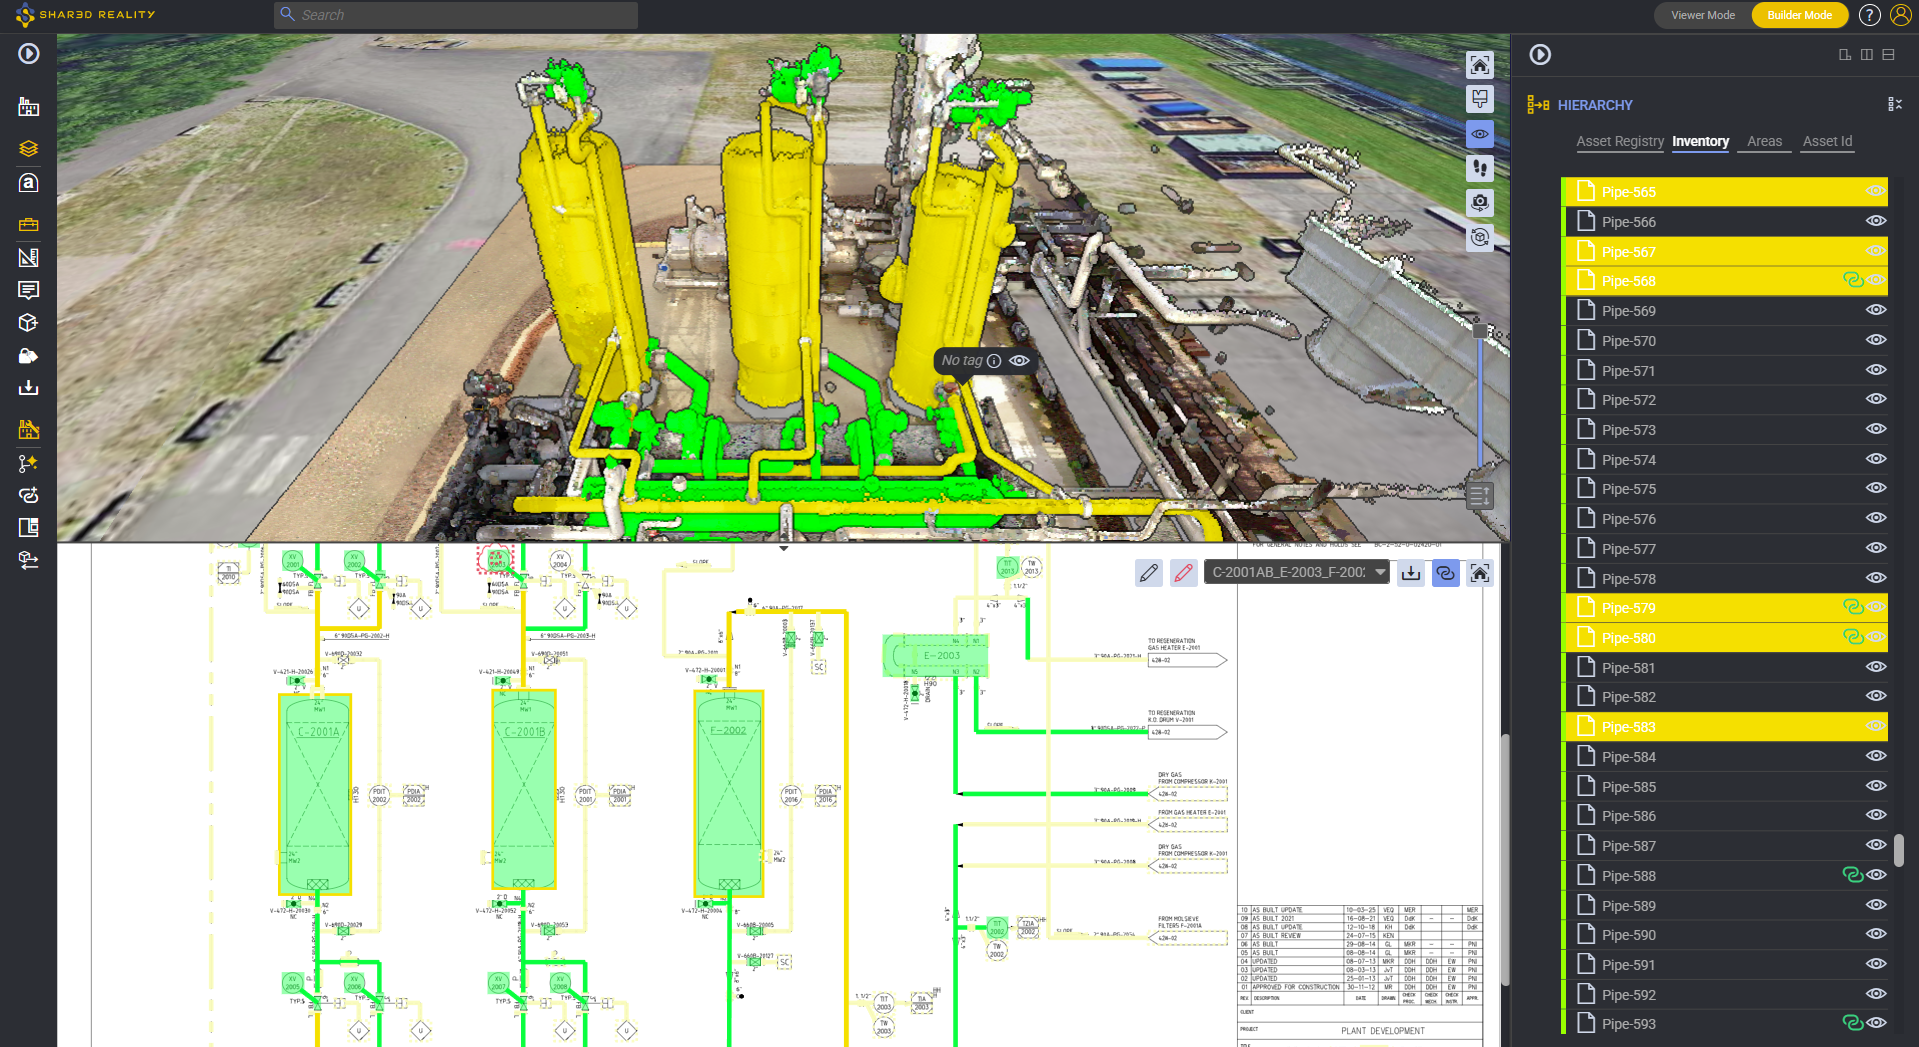
La sélection d’une vanne de régulation balisée dans le nuage de points 3D commande instantanément à la visionneuse d’ouvrir l’historique de maintenance 1D associé dans la GMAO et de centrer, mettre en surbrillance et zoomer automatiquement sur cette vanne précise sur la feuille P&ID 2D correspondante.
À l’inverse, la recherche d’une étiquette d’équipement dans la barre de la GMAO fait immédiatement voler la caméra 3D vers ses coordonnées physiques réelles dans l’usine, en mettant en évidence sa géométrie via 3DGlow.
Activation de la Business Intelligence 3D (3D BI)
La conversion de la géométrie brute en actifs sémantiques ouvre la voie à la Business Intelligence 3D (3D BI). Plutôt que de parcourir des bases de données tabulaires externes, les ingénieurs peuvent colorer dynamiquement l’usine en 3D en fonction d’attributs opérationnels en temps réel :
- Fiabilité et état de maintenance : mise en évidence des équipements présentant des ordres de travail de maintenance préventive en retard, des notifications de retard actives ou des niveaux de criticité élevés.
- Intégrité des actifs et gestion de la corrosion : visualisation des circuits de tuyauterie en fonction de l’épaisseur de paroi restante, des taux de corrosion calculés ou des dépassements de la fenêtre d’intégrité opérationnelle (IOW).
- Sécurité des procédés et opérations : affichage des températures de fonctionnement, des pressions de conception ou des statuts de révision de la gestion des changements sur l’ensemble des unités.
5. Vérification détaillée : accélération de la validation des schémas P&ID et de l’« inspection des canalisations »
Sur les sites existants bien établis, jusqu’à 30 % des schémas P&ID présentent des anomalies physiques — allant de tronçons de tuyauterie abandonnés et de raccordements non documentés à des clapets anti-retour inversés et des obturateurs en forme de lunettes manquants. Cependant, lancer une initiative complète de revalidation des schémas P&ID s’avère particulièrement difficile, car les ingénieurs ne disposent pas de références de départ vérifiées sur le terrain.
Le marquage spatial automatisé résout ce problème de « par où commencer ». En associant automatiquement les principaux équipements (pompes, échangeurs, cuves, vannes motorisées) à leurs coordonnées 3D réelles à partir d’étiquettes visibles, la plateforme établit une grille immuable de points de repère spatiaux.
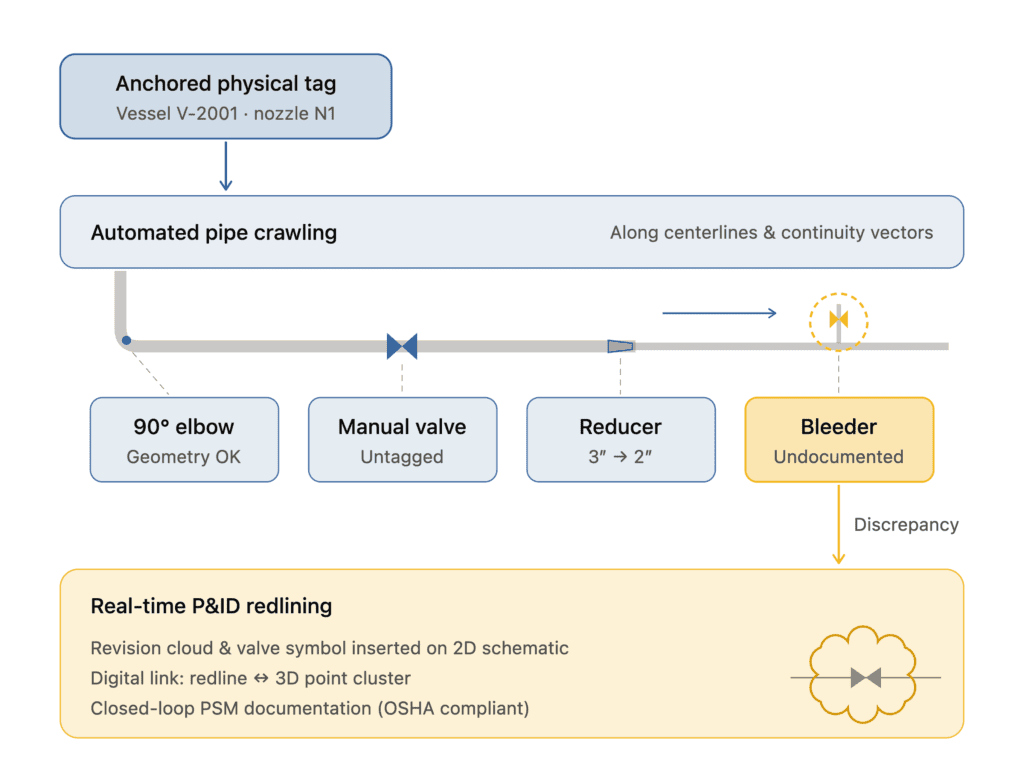
Le fonctionnement du validateur de schémas P&ID
Dans la plupart des installations de traitement, plus de 70 % des équipements et des composants de tuyauterie ne portent pas d’étiquette GMAO individuelle. Les vannes manuelles, les conduites de dérivation, les ensembles de purge, les points de prélèvement et les tés d’instrumentation sont rarement munis d’un code-barres ou estampillés d’identifiants fonctionnels. L’OCR traditionnel ne peut pas traiter ce volume non étiqueté, car il n’y a pas d’étiquette physique à lire.
C’est là que l’exploration des canalisations prend le relais grâce au P&ID Validator :
- Initialisation : l’algorithme commence à partir d’un équipement physique ancré, identifié via une reconnaissance optique de caractères (OCR) à 360° (par exemple, la buse de refoulement de la pompe P-101A).
- Parcours topologique : guidé par la segmentation et la classification de la numérisation 3D et du schéma P&ID effectuées par Assetizer, le système explore le tracé des canalisations connectées.
- Détection des éléments en ligne : à mesure que l’algorithme parcourt l’espace, il détecte les connexions correspondant aux raccords en ligne : brides, coudes, tés, vannes manuelles et réducteurs.
- Correspondance de séquence schématique : la séquence des formes en ligne détectées est directement mise en correspondance avec la séquence topologique du schéma P&ID 2D correspondant.
Lorsque l’algorithme de P&ID Validator rencontre, dans le scan 3D, une vanne en ligne ou une dérivation de raccordement qui n’existe pas sur le schéma P&ID, le système signale immédiatement une divergence par rapport à l’état réel.
Les ingénieurs peuvent alors activer la fonction « P&ID Redlining » directement depuis la plateforme, esquisser le composant non documenté, lier le nouveau graphique 2D au groupe de points 3D, puis exporter un dossier technique vérifiable (PDF/PNG) afin de mettre à jour les plans de référence de l’installation.
6. Valeur commerciale et retour sur investissement opérationnel tout au long du cycle de vie des actifs
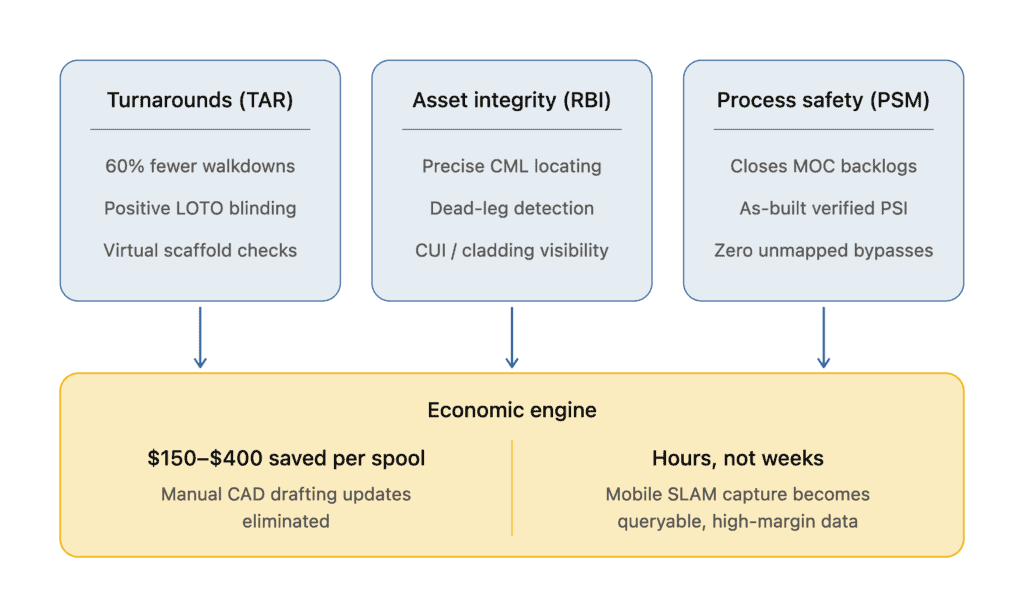
La mise en œuvre d'un marquage spatial automatisé axé sur la réalité modifie en profondeur la rentabilité unitaire de la gestion des actifs existants dans plusieurs domaines opérationnels :
6.1 – Optimisation des arrêts techniques (TAR) et des rénovations
La planification d’une révision nécessite généralement plusieurs mois de visites préliminaires sur site par les planificateurs internes et les prestataires externes afin de définir l’étendue des travaux mécaniques, de localiser les brides aveugles et de planifier le grutage.
- Préparation virtuelle des interventions : les planificateurs isolent les systèmes à distance, vérifient l’accès aux garnitures de vannes et confirment les points d’isolation sûrs (double blocage et purge) sans pénétrer dans les unités en service présentant un risque.
- Réduction des modifications d’échafaudages : à l’aide d’outils de mesure spatiale et de simulation de formes en 3D, les planificateurs modélisent virtuellement l’empreinte des échafaudages par rapport au scan « tel que construit », ce qui permet de réduire jusqu’à 30 % les modifications d’échafaudages sur site.
6.2 – Inspection basée sur les risques (RBI) et essais non destructifs (END)
Dans le cadre des programmes API 570 et API 580/581, la localisation des points de surveillance de l’état (CML) et des points de mesure d’épaisseur (TML) sur des isométries papier entraîne des écarts lors des mesures sur site.
- Précision des CML inférieure au centimètre : les points d’inspection sont fixés via des annotations 3D directement sur l’extrados physique de la conduite ou le col de la tubulure dans l’espace 3D.
- Élimination des frais liés à la recherche des points CND : les techniciens de terrain accèdent au jumeau numérique via des tablettes à sécurité intrinsèque, se rendent directement aux coordonnées CML spécifiées à l’aide de repères visuels en 3D et consultent sur place l’historique des relevés d’épaisseur par ultrasons.
6.3 – Intégrité des données EAM/GMAO et gouvernance des données de référence
Les fusions, acquisitions et exploitations d’usines héritées entraînent fréquemment la corruption des bases de données CMMS par des « actifs fantômes » (enregistrements d’équipements mis hors service qui n’existent plus physiquement) et des ajouts sur site non répertoriés.
- Rapprochement automatisé : l’exécution d’une reconnaissance optique de caractères (OCR) en temps réel sur l’ensemble de l’usine permet de rapprocher l’inventaire physique de la base de données CMMS, générant ainsi un rapport d’inventaire vérifiable qui met en évidence les actifs physiques non répertoriés par rapport aux entrées orphelines de la base de données.
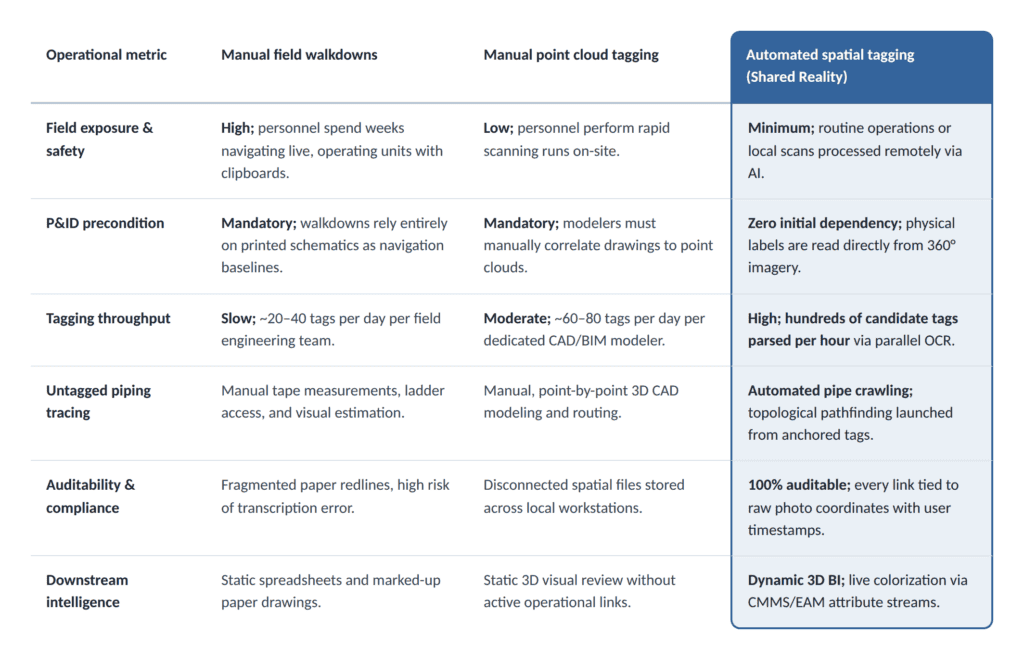
7. Analyse comparative : évolution du marquage industriel
Le passage des relevés physiques sur le terrain au marquage spatial automatisé représente un bond en avant spectaculaire en termes de rendement technique et de performances en matière de sécurité :
8. Adoption stratégique : passer de l'ingestion des données de numérisation à la vérité opérationnelle
Le déploiement du marquage spatial automatisé ne nécessite pas de refonte radicale des logiciels d’entreprise existants. Il agit comme une couche de contextualisation agile, située entre la réalité physique et les données de référence de l’entreprise.
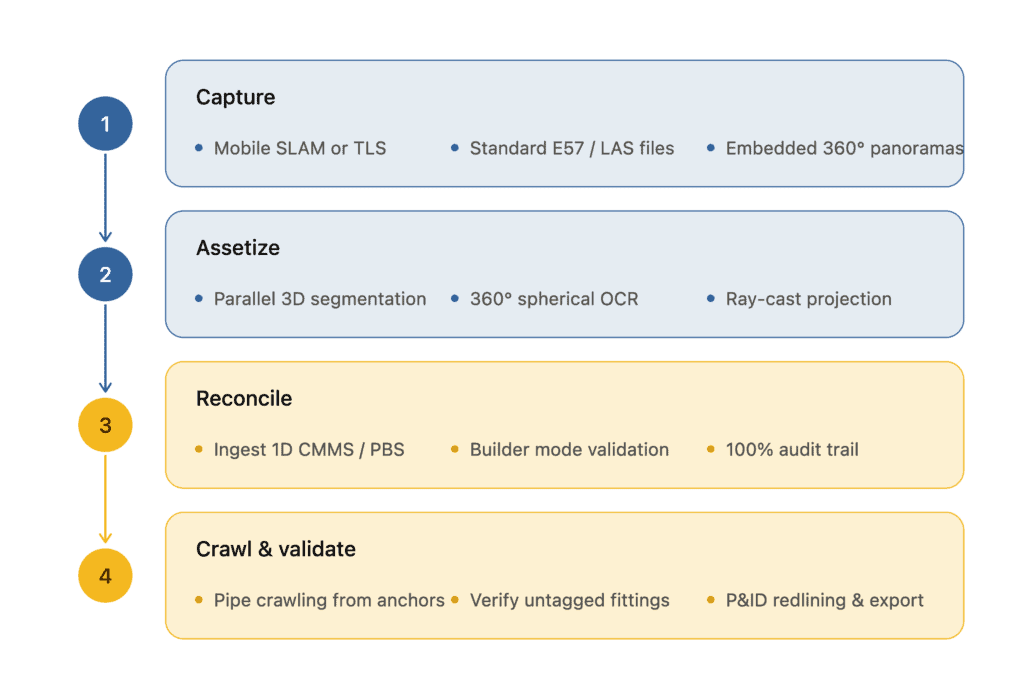
Les exploitants d'installations industrielles peuvent mettre en œuvre cette fonctionnalité en suivant quatre étapes structurées :
- Importation des données de réalité existantes : importer des scans laser terrestres existants ou nouvellement acquis, ou des jeux de données SLAM mobiles contenant des images panoramiques à 360° enregistrées.
- Exécuter l’IA multimodale d’Assetizer : lancer le pipeline de traitement automatisé pour classer les géométries 3D et analyser les images optiques à 360° intégrées afin de détecter les repères physiques.
- Valider les repères spatiaux : à l’aide du mode « Builder » collaboratif, les équipes d’ingénieurs examinent les correspondances proposées par l’IA par rapport au registre de la GMAO, établissant ainsi une base de référence authentifiée de repères spatiaux.
- Déployez l’exploration des canalisations et la validation des schémas P&ID : lancez l’exploration topologique des canalisations à partir des raccords d’équipements validés pour cartographier les tronçons de tuyauterie non étiquetés, identifier les écarts par rapport aux plans d’exécution sur site et exporter des dossiers techniques vérifiés.
En dissociant la numérisation de l’usine de la conception CAO manuelle et fastidieuse, et en ancrant les registres d’actifs directement dans la réalité physique, les exploitants d’installations existantes peuvent enfin combler le fossé entre la réalité et les données, transformant ainsi des nuages de points passifs en jumeaux numériques intelligents et connectés qui garantissent l’intégrité des processus et la rentabilité opérationnelle.