Transformación de instalaciones de proceso en terrenos industriales abandonados: de escaneos 3D estáticos a gemelos digitales semánticos
En las plantas de refinería, petroquímicas, de procesamiento químico y de servicios públicos ya existentes, la documentación técnica rara vez se corresponde con la realidad física. Décadas de modificaciones operativas, proyectos de eliminación de cuellos de botella y pequeñas remodelaciones llevadas a cabo en el marco de ciclos rápidos de gestión del cambio (MOC) crean una brecha cada vez mayor entre los registros de activos en 1D de los sistemas informatizados de gestión del mantenimiento (CMMS) o las plataformas de gestión de activos empresariales (EAM) (por ejemplo, SAP PM, IBM Maximo), los diagramas de tuberías e instrumentación (P&ID) en 2D y la instalación física tal y como está construida.
Resolver este déficit de documentación ha requerido históricamente auditorías de ingeniería que exigían una gran inversión de capital, inspecciones físicas in situ y actualizaciones manuales de los planos. Aunque las tecnologías de captura de la realidad se han generalizado en las operaciones industriales, la captura de la planta ya no es el cuello de botella. El cuello de botella más acuciante es la conversión de datos visuales y espaciales en bruto en inteligencia de ingeniería contextualizada y auditable.
Mediante el etiquetado espacial automatizado —impulsado por el reconocimiento óptico de caracteres (OCR) durante el escaneo, integrado en Shared Reality y su motor de IA Assetizer—, los operadores pueden ahora extraer datos de etiquetas físicas directamente de imágenes panorámicas de 360° integradas en escaneos 3D. Al vincular las etiquetas físicas de la planta directamente a las etiquetas del CMMS y a las geometrías 3D sin necesidad de un P&ID válido ya existente como intermediario, los operadores industriales pueden convertir rápidamente escaneos monolíticos en gemelos digitales interactivos, agilizar los preparativos para las paradas de mantenimiento (TAR) y llevar a cabo una validación exhaustiva del P&ID línea por línea mediante el rastreo automatizado de tuberías.
1. La paradoja de la digitalización de terrenos industriales abandonados: la irrupción del SLAM móvil
La captura de la realidad en las industrias de procesos ha alcanzado un punto de inflexión impulsado por la generalización del escaneo láser terrestre (TLS) y los sistemas móviles de localización y cartografía simultáneas (SLAM). Los dispositivos SLAM móviles —de mano, en mochila y montados en drones—, combinados con equipos de cámaras esféricas de 360° de alta resolución, permiten a los equipos de campo capturar cientos de miles de metros cuadrados en cuestión de días, en lugar de meses. A medida que el hardware de escaneo se ha vuelto accesible para usuarios ocasionales y equipos de campo no especializados, las instalaciones industriales están capturando más datos espaciales y ópticos en 3D que nunca.
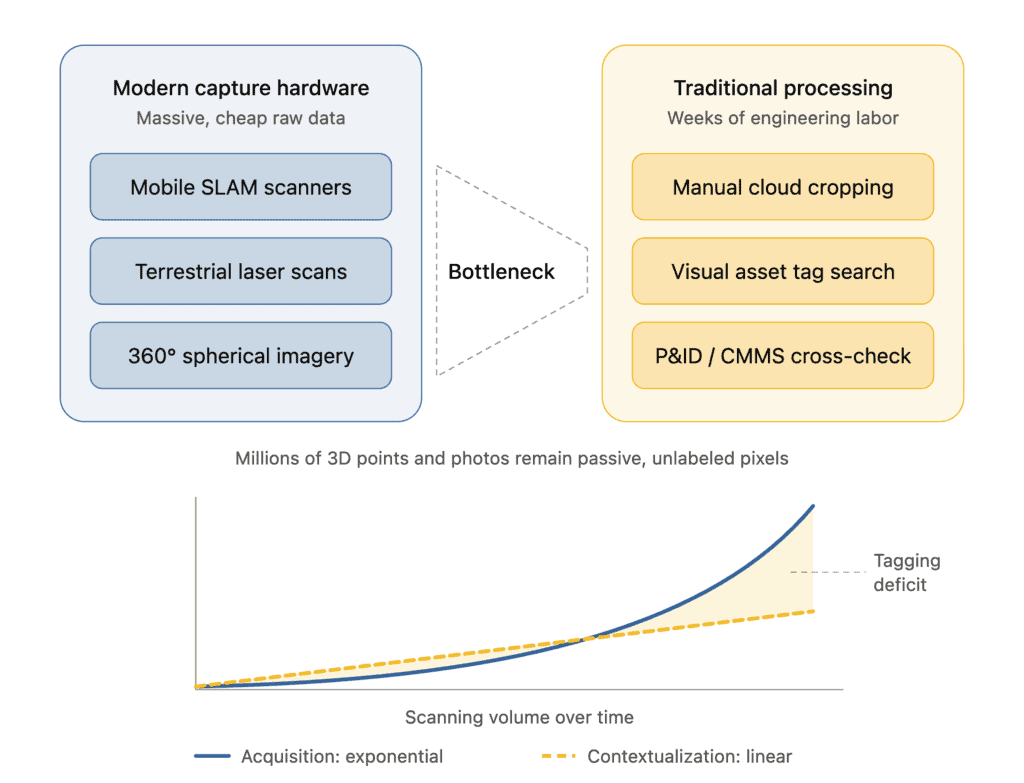
Esta democratización de la captura ha puesto de manifiesto una paradoja operativa: la adquisición de datos es ahora exponencial, pero su contextualización sigue siendo lineal y manual.
Una nube de puntos 3D sin procesar —ya sea en formato .e57, .las o .laz— es, en esencia, una colección de coordenadas espaciales () y valores de color RGB. No tiene capacidad nativa para distinguir si un grupo de puntos representa una bomba centrífuga API 610, una brida de tubería ASME B16.5 o una columna de acero estructural inerte. Del mismo modo, las imágenes panorámicas de 360° integradas suelen funcionar como «vistas de calle» pasivas para la visualización remota, en lugar de como conjuntos de datos estructurados.
Para que estos datos espaciales resulten útiles en casos de uso posteriores —como la gestión de la integridad de activos (AIM), la inspección basada en el riesgo (RBI), la gestión de la seguridad de los procesos (PSM) o la planificación de paradas de mantenimiento—, los ingenieros han tenido que, históricamente, navegar manualmente por la nube de puntos, localizar las etiquetas de los equipos, cotejarlas con los esquemas de tuberías e instrumentos (P&ID) impresos o con las tablas del sistema de gestión de mantenimiento asistido por ordenador (CMMS), y dibujar a mano cuadros delimitadores digitales. Cuando los P&ID están desactualizados o faltan, el proceso se paraliza por completo.
A medida que aumenta el volumen de escaneos, el déficit de etiquetado manual se agrava. Las operaciones en instalaciones existentes requieren un puente automatizado que dé prioridad a la realidad y que convierta los datos visuales y espaciales sin procesar en un modelo operativo inteligente y semántico sin la sobrecarga de trabajo de ingeniería manual.
2. Núcleo tecnológico: OCR de 360° durante el escaneo mediante el motor de IA Assetizer
La tecnología fundamental que resuelve este cuello de botella en la ingesta es el motor de IA Assetizer ampliado dentro del espacio de trabajo de Shared Reality.
Assetizer funciona mediante una arquitectura de doble vector:
- Clasificación geométrica 3D: segmentación de nubes de puntos densas en grupos geométricos discretos y asignación de clases de activos intersectoriales (por ejemplo, recipientes, bombas, válvulas de control, válvulas de retención, juntas de desmontaje).
- Inteligencia óptica/2D: Análisis de fotografías panorámicas equirrectangulares de 360° y alta resolución registradas en el sistema de coordenadas de la nube de puntos 3D.
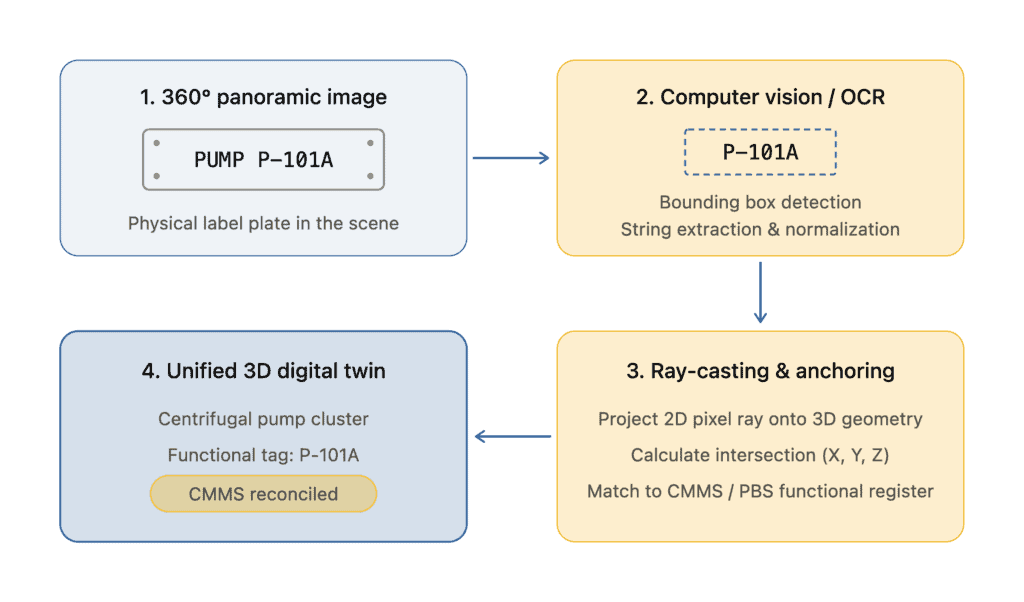
El funcionamiento del OCR espacial
Cuando se carga un paquete de captura de la realidad (como archivos E57 estructurados que contienen estaciones de escáner panorámico integradas), Assetizer identifica los orígenes espaciales de cada burbuja fotográfica de 360°. A medida que el proceso de visión artificial procesa las imágenes esféricas, ejecuta un reconocimiento óptico de caracteres (OCR) centrado específicamente en los marcadores de identificación de las instalaciones físicas:
- Placas de identificación de equipos de acero inoxidable o latón estampadas.
- Etiquetas de servicio de tuberías estampadas y flechas de dirección de flujo.
- Etiquetas de inspección de válvulas estampadas y discos de mantenimiento colgados de cables.
- Identificadores de armarios eléctricos, cajas de derivación y plataformas.
Una vez extraído el texto, la plataforma aplica algoritmos de proyección de rayos que se proyectan hacia fuera desde el centro óptico de la cámara de 360° a través del rectángulo delimitador 2D de la etiqueta detectada hacia la nube de puntos 3D circundante. Al calcular la intersección geométrica exacta con la superficie escaneada, el sistema determina las coordenadas espaciales reales () de la etiqueta.
Conciliación con los datos maestros (PBS / CMMS)
Las cadenas alfanuméricas extraídas se comparan inmediatamente con la Estructura de Desglose de la Planta (PBS) cargada de la instalación o con el registro de equipos del CMMS. Los entornos industriales presentan obstáculos del mundo real: las etiquetas sufren corrosión química, salpicaduras de pintura, desgaste atmosférico o sombreado parcial.
Para superar la degradación de la superficie, Assetizer aplica una lógica de gestión de errores y de coincidencia aproximada. Si una extracción mediante OCR lee «IL-101A» debido a un carácter rayado en una placa de acero inoxidable, el algoritmo concilia la lectura con la etiqueta de referencia del CMMS «11-101A». Las coincidencias que se encuentran dentro de los umbrales de confianza aceptables se asignan automáticamente, mientras que las discrepancias mayores se aíslan como etiquetas candidatas para su verificación humana.
3. Gobernanza con intervención humana: auditabilidad al 100 % para operaciones críticas
En entornos de alto riesgo regulados por normativas como la norma OSHA 29 CFR 1910.119 (Gestión de la seguridad de los procesos) o la Directiva europea Seveso III (Directiva 2012/18/UE), los sistemas de IA totalmente autónomos sin supervisión determinista son inaceptables. Las licencias de explotación exigen una trazabilidad completa de cada modificación de los activos y de cada actualización de la información sobre seguridad de los procesos (PSI).
Shared Reality aplica un estricto flujo de trabajo basado en el principio «la IA propone, el ser humano valida». El etiquetado espacial automatizado no sobrescribe arbitrariamente los registros de ingeniería, sino que actúa como un asistente inteligente que sugiere posibles vínculos para una rápida autorización por parte de los ingenieros.
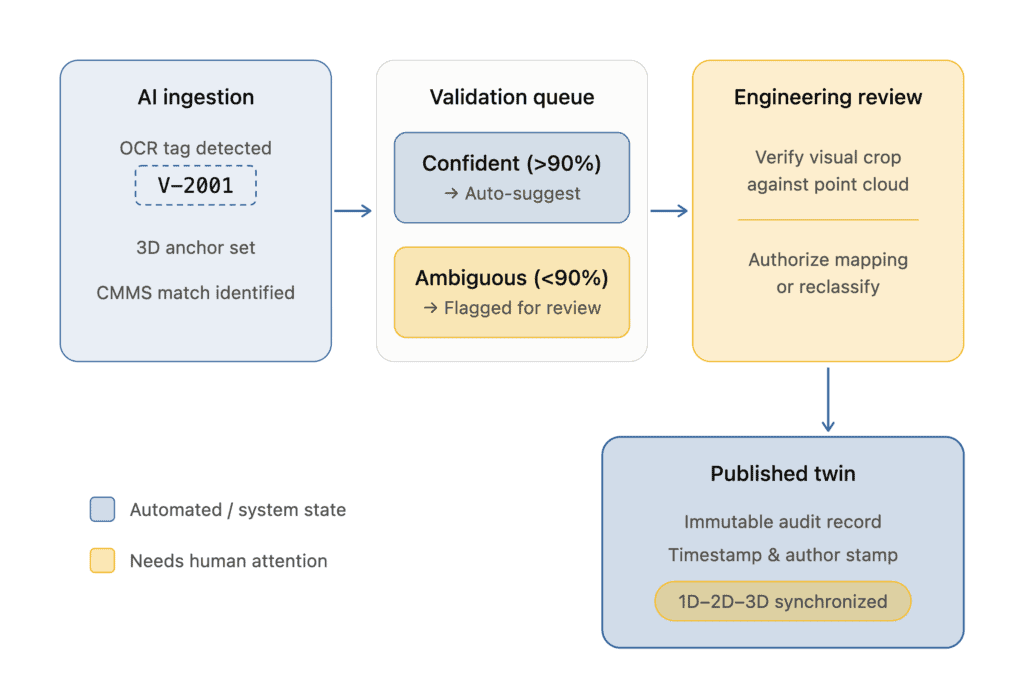
El flujo de trabajo de validación en el modo Builder
1. Preparación de candidatos: Los activos identificados mediante OCR de 360° se preparan dentro del espacio de trabajo del modo Builder. La interfaz muestra el modelo 3D junto con un recorte contextual de la fotografía original de 360° en la que se ve la etiqueta física.
2. Verificación determinista: El constructor revisa la correspondencia propuesta entre el objeto físico 3D segmentado y la entrada 1D del CMMS. Con un solo clic, el usuario valida la sugerencia, la reasigna o la asigna como una etiqueta de especialidad no vinculada.
3. Registro de trazabilidad: Cada etiqueta espacial confirmada registra una huella digital inmutable: ID del autor y marca de tiempo de validación.
4. Controles de publicación: Los datos en fase de preparación permanecen aislados en el «Modo Creador» hasta que un administrador autorizado verifica la evaluación de calidad, publicando el modelo verificado en los visores estándar de toda la empresa.
4. Transformación de escaneos monolíticos en modelos de realidad semántica
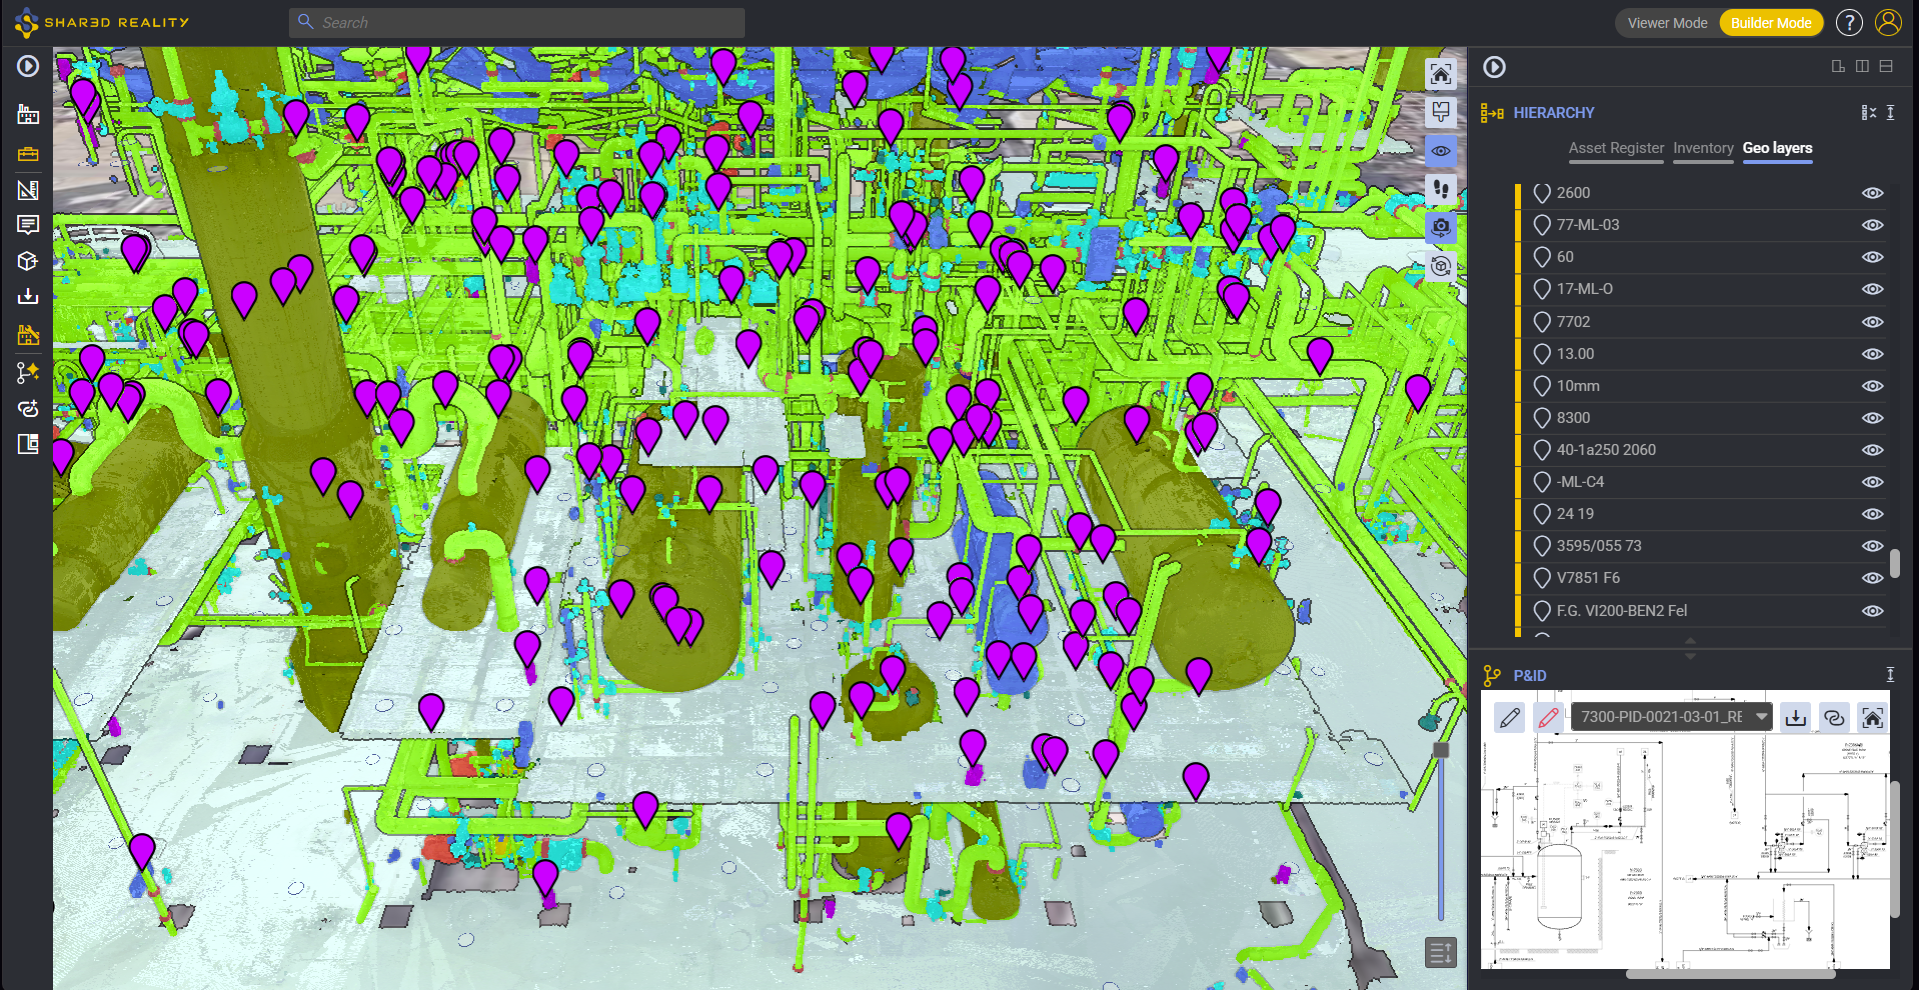
Una vez que las etiquetas físicas se convierten en puntos de referencia espaciales, el escaneo de las instalaciones pasa de ser un registro geométrico pasivo a convertirse en un modelo semántico de realidad en 3D. Cada componente clasificado se convierte en una entidad activa e interactiva conectada directamente a la arquitectura de datos general de la planta.
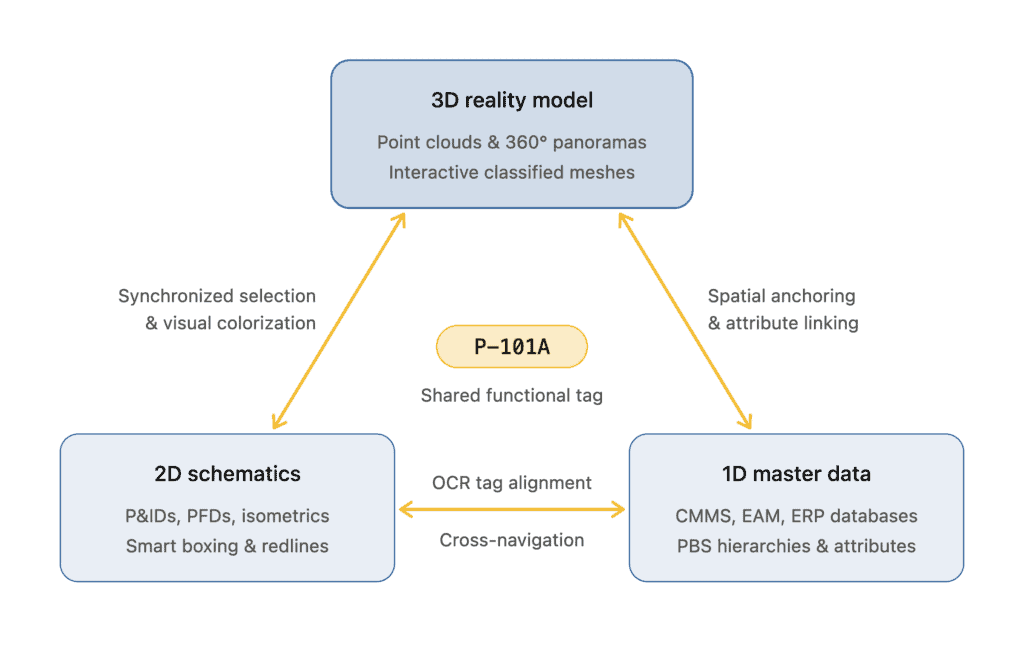
Sincronización tridireccional (1D-2D-3D)
En la Realidad Compartida, el etiquetado espacial establece una sincronización bidireccional y tridireccional entre las representaciones operativas de la planta:
- Realidad 3D: nubes de puntos y vistas panorámicas de 360° que proporcionan fidelidad geométrica.
- Esquemas 2D: diagramas de tuberías e instrumentación que proporcionan la lógica funcional del proceso.
- Metadatos 1D: registros de activos del CMMS, registros de mantenimiento y jerarquías de equipos que proporcionan el contexto empresarial.
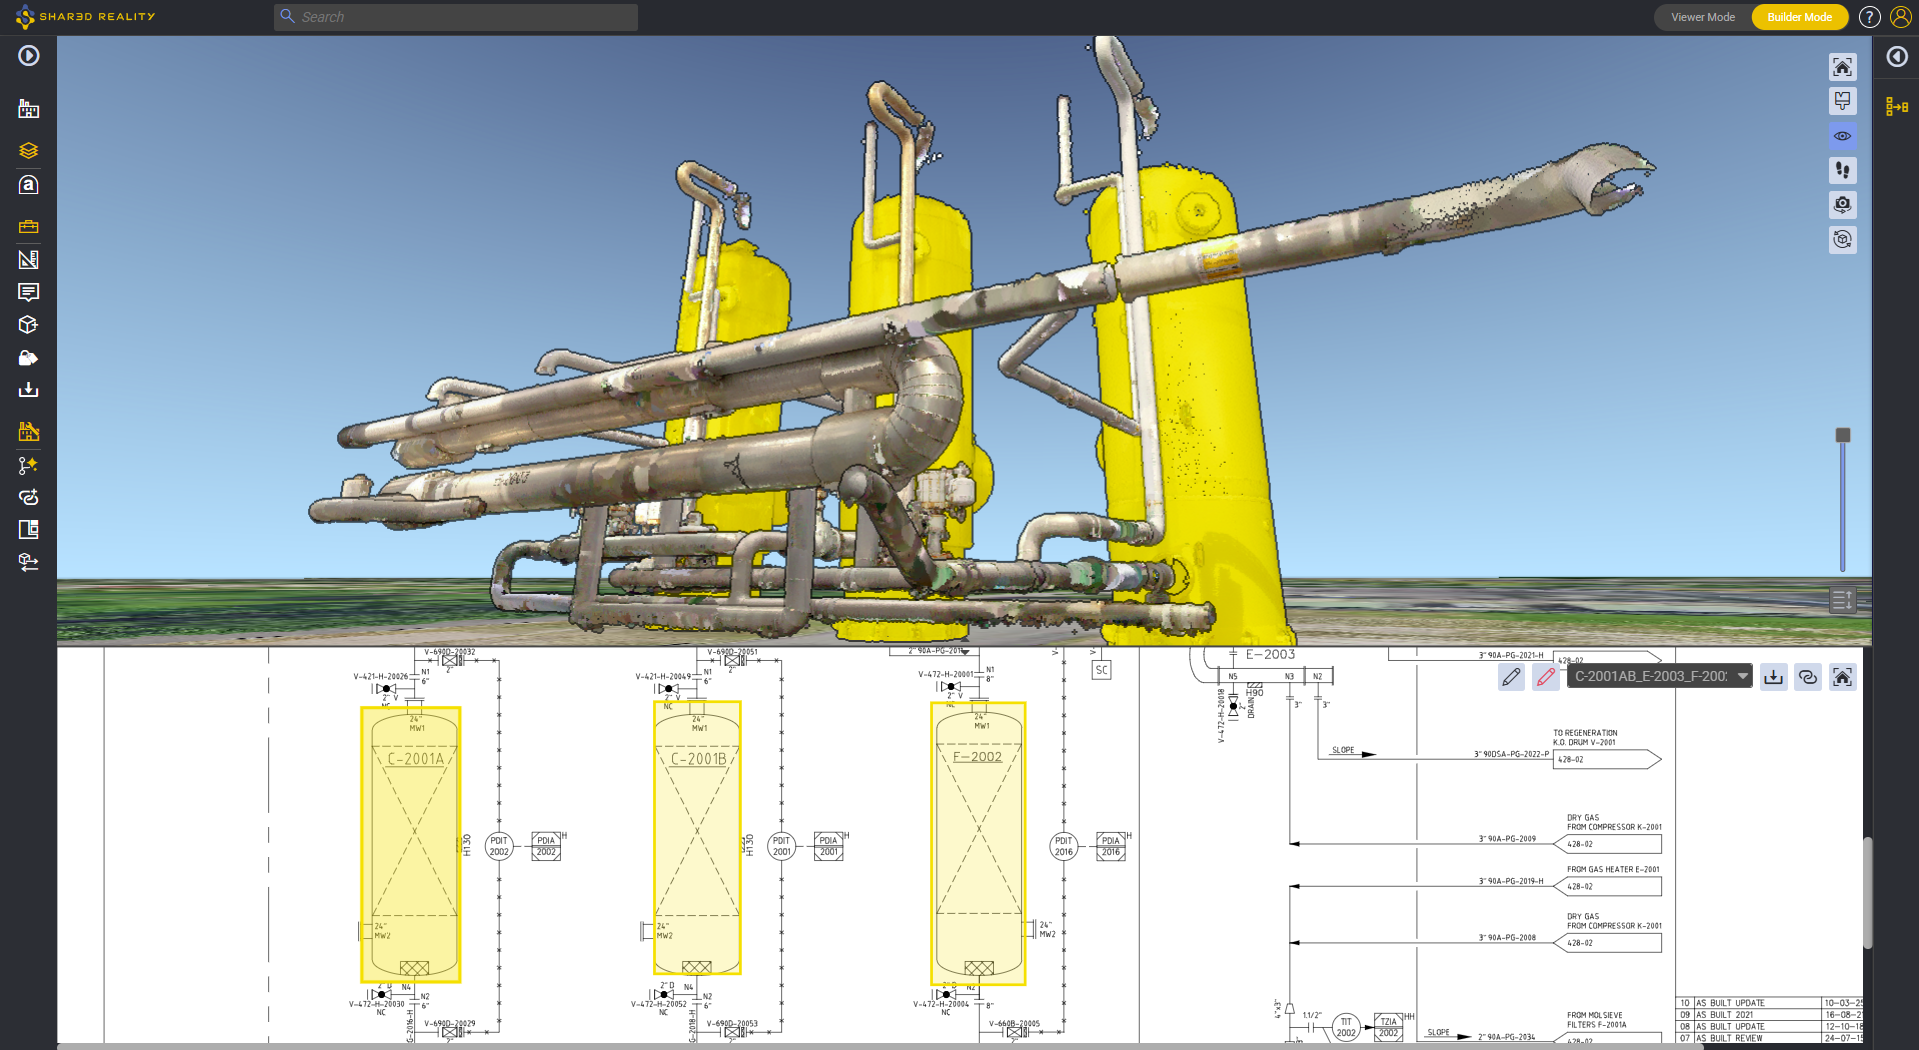
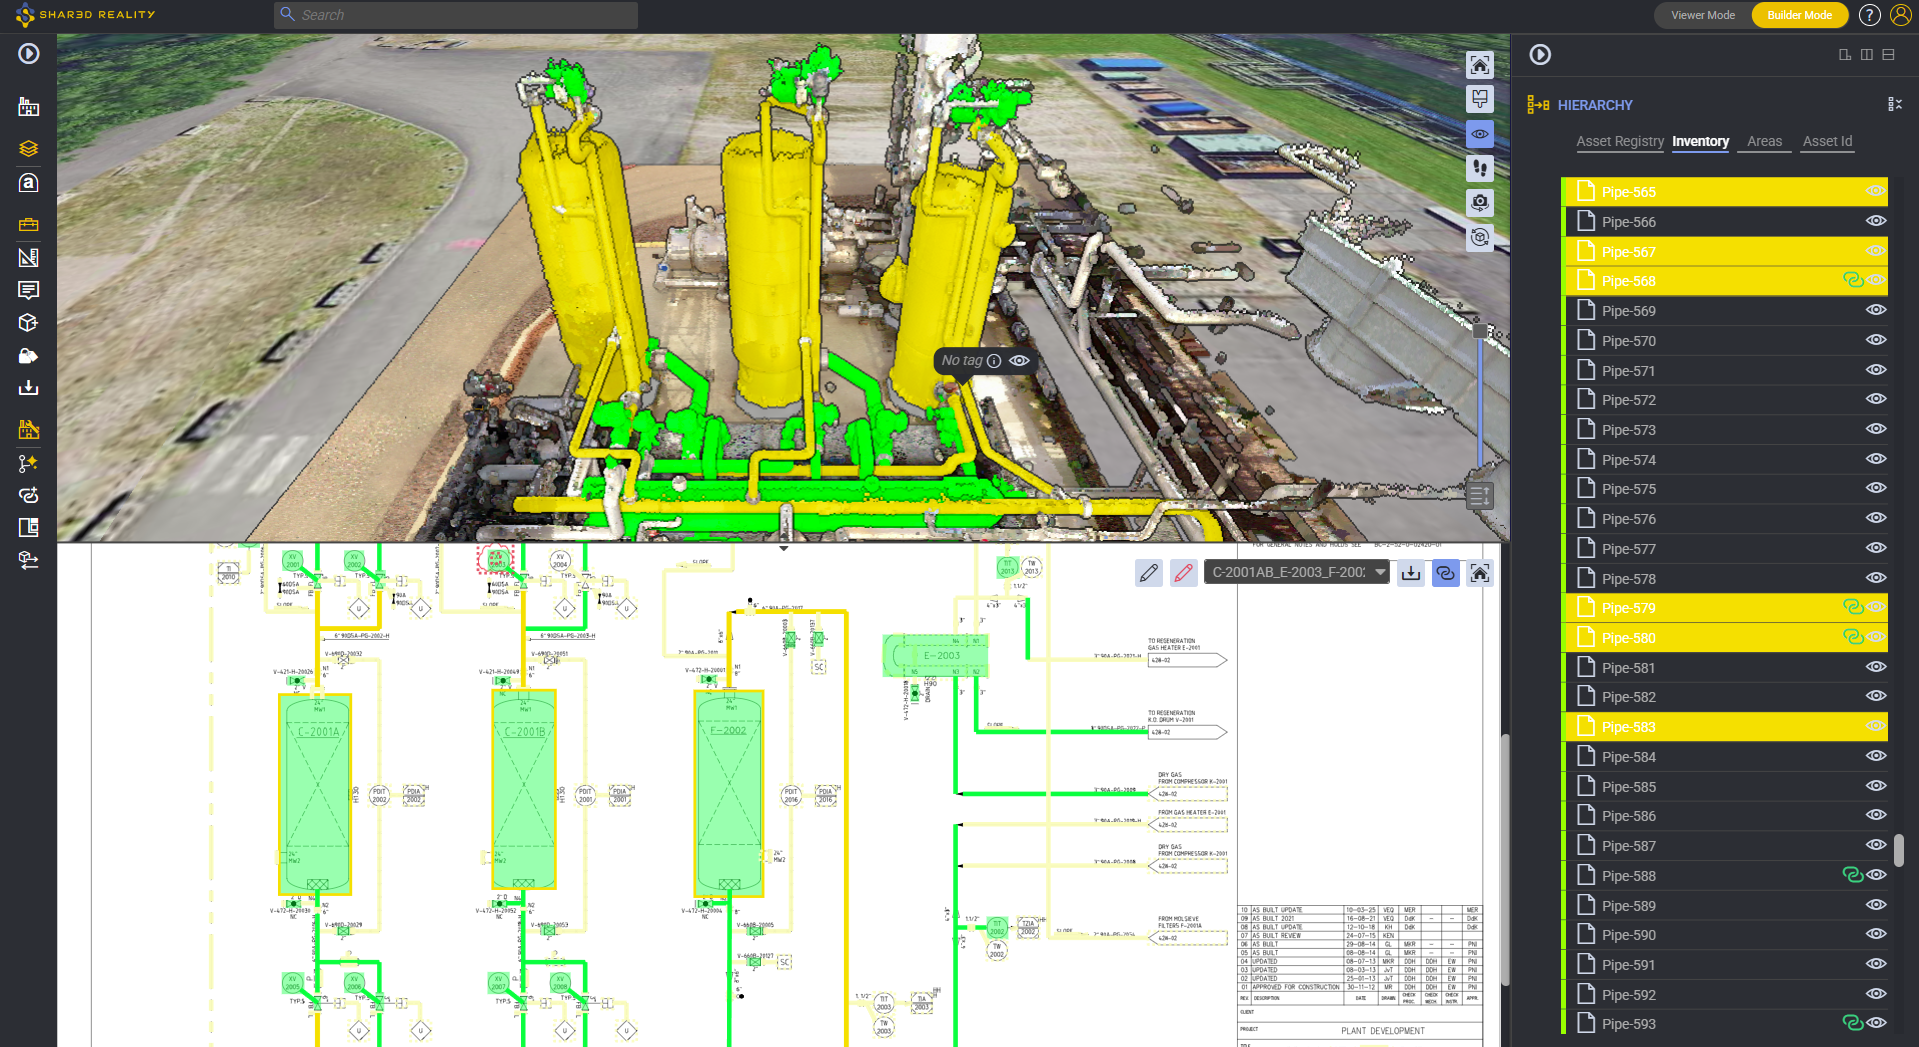
Al seleccionar una válvula de control etiquetada en la nube de puntos 3D, el visor abre al instante su historial de mantenimiento 1D vinculado en el CMMS y, automáticamente, centra, resalta y amplía la imagen hasta esa válvula concreta en la hoja de P&ID 2D correspondiente.
Por el contrario, al buscar una etiqueta de equipo en la barra del CMMS, la cámara 3D se desplaza inmediatamente a sus coordenadas físicas reales en la planta, resaltando su geometría mediante 3DGlow.
Activación de la inteligencia empresarial 3D (3D BI)
La conversión de la geometría en bruto en activos semánticos da acceso a la inteligencia empresarial 3D (3D BI). En lugar de navegar por bases de datos tabulares externas, los ingenieros pueden colorear dinámicamente la planta en 3D en función de atributos operativos en tiempo real:
- Fiabilidad y estado de mantenimiento: Resaltar los equipos con órdenes de trabajo de mantenimiento preventivo vencidas, notificaciones activas de trabajo pendiente o índices de criticidad elevados.
- Integridad de los activos y gestión de la corrosión: visualización de los circuitos de tuberías en función del espesor de pared restante, las tasas de corrosión calculadas o los casos en que se supera la ventana operativa de integridad (IOW).
- Seguridad de los procesos y operaciones: visualización de las temperaturas de funcionamiento, las presiones de diseño o los estados de revisión de la gestión de cambios en todas las unidades.
5. Verificación detallada: aceleración de la validación de los P&ID y del «análisis minucioso de las tuberías»
En instalaciones antiguas ya en funcionamiento, hasta un 30 % de los P&ID presentan discrepancias físicas, que van desde tramos de tubería abandonados y conexiones no documentadas hasta válvulas de retención invertidas y tapones ciegos que faltan. Sin embargo, poner en marcha una iniciativa exhaustiva de revalidación de los P&ID resulta extremadamente difícil, ya que los ingenieros carecen de referencias iniciales verificadas sobre el terreno.
El etiquetado espacial automatizado resuelve este problema de «por dónde empezar». Al vincular automáticamente los equipos principales (bombas, intercambiadores, depósitos, válvulas accionadas) a sus coordenadas 3D reales a partir de etiquetas visibles, la plataforma establece una cuadrícula fija de puntos de referencia espaciales.
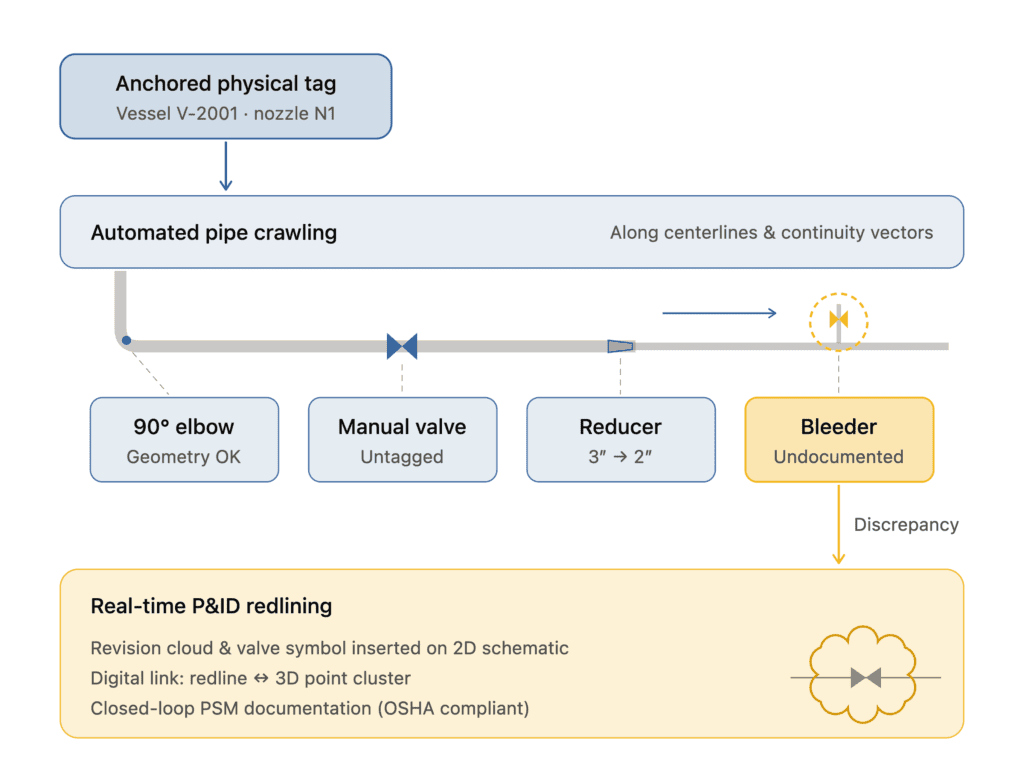
El funcionamiento del validador de P&ID
En la mayoría de las plantas de proceso, más del 70 % de los equipos y componentes de tuberías no llevan ninguna etiqueta individual del sistema de gestión de mantenimiento (CMMS). Las válvulas de cierre manuales, las líneas de derivación, los conjuntos de purga, los puntos de muestreo y las T de instrumentación rara vez llevan códigos de barras o están marcados con identificadores funcionales. El OCR tradicional no puede resolver este volumen sin etiquetar, ya que no hay ninguna etiqueta física que leer.
Aquí es donde entra en juego el «pipe crawling» gracias al P&ID Validator:
- Inicio: El algoritmo comienza en un activo físico de referencia identificado mediante OCR de 360° (por ejemplo, la boquilla de descarga de la bomba P-101A).
- Recorrido topológico: Guiado por la segmentación y clasificación que Assetizer realiza del escaneo 3D y del P&ID, el sistema recorre el tramo de tubería conectado.
- Detección de activos en línea: A medida que el algoritmo recorre el espacio, detecta la conectividad correspondiente a los accesorios en línea: bridas, codos, tes, válvulas manuales y carretes reductores.
- Coincidencia de secuencias esquemáticas: La secuencia de formas en línea detectadas se correlaciona directamente con la secuencia topológica del P&ID 2D correspondiente.
Cuando el algoritmo de P&ID Validator encuentra una válvula en línea o una derivación de conexión en el escaneo 3D que no existe en el P&ID, el sistema señala inmediatamente una discrepancia con respecto al estado real.
A continuación, los ingenieros pueden activar la función de corrección de planos P&ID directamente en la plataforma, esbozar el componente no documentado, vincular el nuevo gráfico 2D al conjunto de puntos 3D y exportar un paquete de ingeniería auditable (PDF/PNG) para actualizar los planos maestros de la instalación.
6. Valor empresarial y retorno de la inversión operativa a lo largo del ciclo de vida de los activos
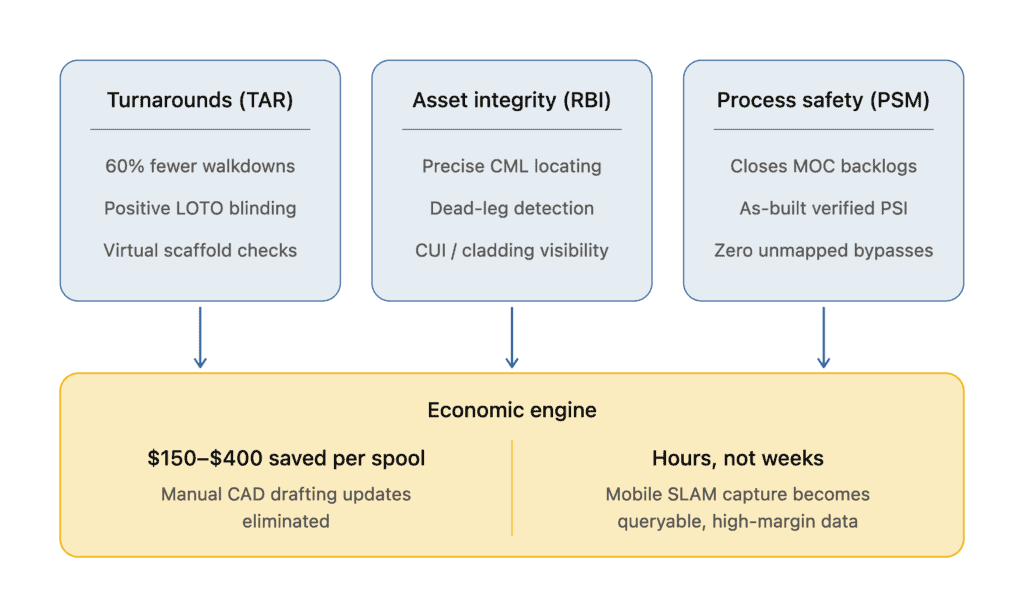
La implementación del etiquetado espacial automatizado basado en la realidad cambia radicalmente la economía unitaria de la gestión de activos existentes en varios ámbitos operativos:
6.1 – Optimización de paradas técnicas (TAR) y renovaciones
La planificación de las paradas de mantenimiento suele requerir meses de inspecciones preliminares sobre el terreno por parte de planificadores internos y contratistas externos para determinar el alcance de los trabajos mecánicos, localizar las bridas ciegas y planificar el montaje de las grúas.
- Preparación virtual de los trabajos: los planificadores aíslan los sistemas de forma remota, verifican el acceso a las empaquetaduras de las válvulas y confirman los puntos de aislamiento seguro (doble bloqueo y purga) sin necesidad de entrar en unidades operativas peligrosas.
- Reducción de las modificaciones en los andamios: Mediante herramientas de medición espacial y simulación de formas en 3D, los planificadores modelan virtualmente la huella de los andamios sobre el escaneo «tal y como está construido», lo que reduce las modificaciones de los andamios sobre el terreno hasta en un 30 %.
6.2 – Inspección basada en el riesgo (RBI) y ensayos no destructivos (END)
En los programas API 570 y API 580/581, la localización de los puntos de monitorización del estado (CML) y de medición del espesor (TML) en isométricos en papel da lugar a desviaciones en las mediciones sobre el terreno.
- Precisión subcentimétrica de los CML: los puntos de inspección se fijan mediante anotaciones 3D directamente en el extradós físico de la tubería o en el cuello de la boquilla en el espacio tridimensional.
- Eliminación de la sobrecarga de búsqueda en los ensayos no destructivos (END): los técnicos de campo acceden al gemelo virtual mediante tabletas intrínsecamente seguras, navegan directamente hasta las coordenadas CML especificadas utilizando puntos de referencia visuales en 3D y revisan in situ los registros históricos de espesor por ultrasonidos.
6.3 – Integridad de los datos de EAM/CMMS y gobernanza de los datos maestros
Las fusiones, adquisiciones y operaciones de plantas heredadas suelen dejar las bases de datos del CMMS corrompidas con «activos fantasma» (registros de equipos retirados que ya no existen físicamente) y adiciones sobre el terreno no asignadas.
- Reconciliación automatizada: la ejecución de un OCR durante el escaneo en toda la planta reconcilia el inventario físico con la base de datos del CMMS, generando un informe de inventario auditable que muestra los activos físicos no mapeados frente a las entradas huérfanas de la base de datos.
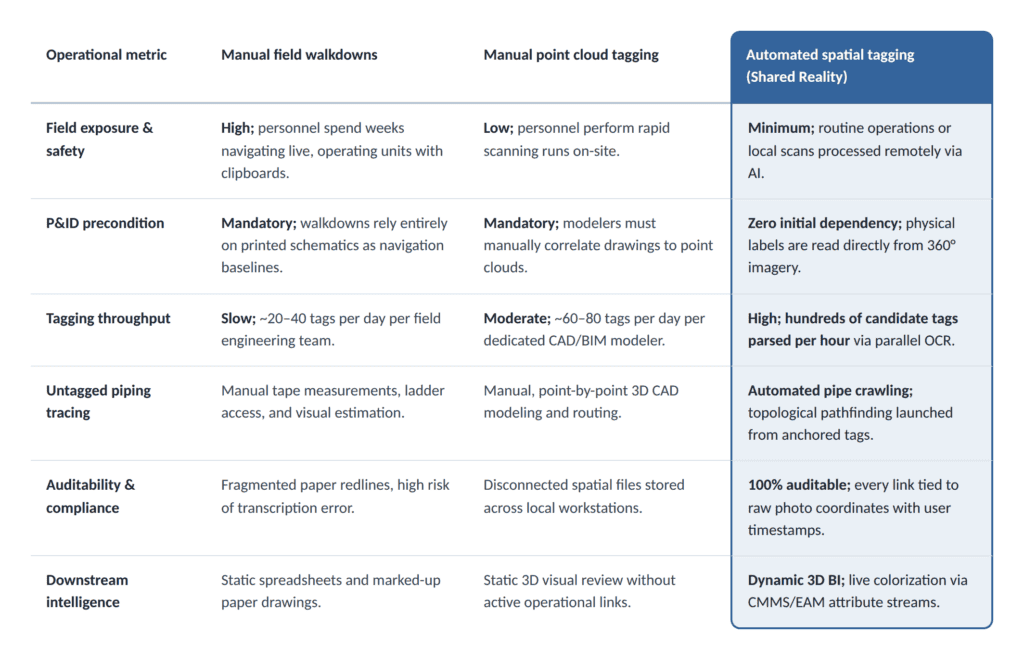
7. Análisis comparativo: evolución del etiquetado industrial
La transición de los estudios de campo físicos al etiquetado espacial automatizado supone un avance espectacular en la productividad de la ingeniería y en los niveles de seguridad:
8. Adopción estratégica: pasar de la ingesta de datos escaneados a la verdad operativa
La implantación del etiquetado espacial automatizado no requiere una revisión radical del software empresarial existente. Actúa como una capa de contextualización ágil situada entre la realidad física y los datos maestros de la empresa.
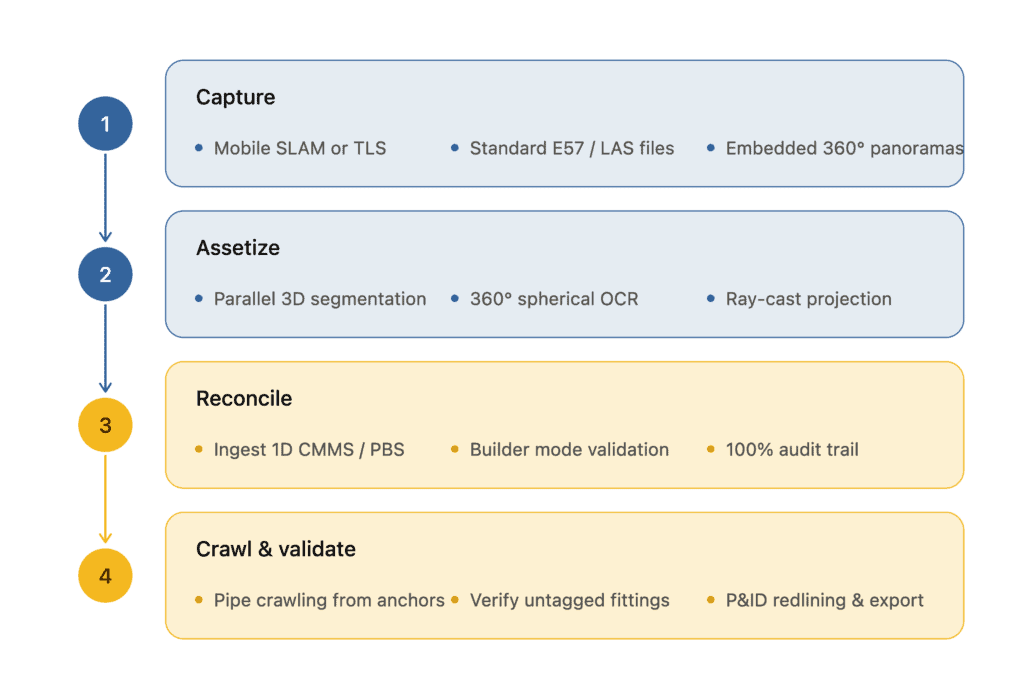
Los operadores de plantas industriales pueden implementar esta funcionalidad siguiendo cuatro pasos estructurados:
- Importar datos de realidad existentes: Cargar escaneos láser terrestres existentes o recién adquiridos, o conjuntos de datos SLAM móviles que contengan imágenes panorámicas de 360° registradas.
- Ejecutar la IA multimodal de Assetizer: ejecutar el proceso de procesamiento automatizado para clasificar geometrías 3D y analizar las imágenes ópticas de 360° incrustadas con el fin de detectar etiquetas físicas.
- Validar los puntos de referencia espaciales: mediante el «Modo Builder» colaborativo, los equipos de ingeniería revisan las coincidencias propuestas por la IA comparándolas con el registro del CMMS, estableciendo así una línea de referencia autenticada de puntos de referencia espaciales.
- Implementar el rastreo de tuberías y la validación de P&ID: Iniciar el rastreo topológico de tuberías desde las boquillas de los equipos validados para cartografiar tramos de tubería sin etiquetar, identificar discrepancias sobre el terreno con respecto a los planos de ejecución y exportar paquetes de ingeniería verificados.
Al desvincular la digitalización de la planta del lento y manual proceso de dibujo CAD y basar los registros de activos directamente en la realidad física, los operadores de instalaciones existentes pueden eliminar por fin la brecha entre la realidad y los datos, convirtiendo las nubes de puntos pasivas en gemelos digitales inteligentes y conectados que salvaguardan la integridad de los procesos y la rentabilidad operativa.