Transformação de instalações de processo em terrenos industriais abandonados: de digitalizações 3D estáticas a gémeos digitais semânticos
Nas instalações existentes de refinação, petroquímica, processamento químico e serviços públicos, a documentação técnica raramente corresponde à realidade física. Décadas de modificações operacionais, projetos de eliminação de estrangulamentos e pequenas remodelações realizadas no âmbito de ciclos rápidos de Gestão da Mudança (MOC) criam um fosso crescente entre os registos de ativos 1D em Sistemas Informatizados de Gestão de Manutenção (CMMS) ou plataformas de Gestão de Ativos Empresariais (EAM) (por exemplo, SAP PM, IBM Maximo), os diagramas 2D de tubagem e instrumentação (P&IDs) e as instalações físicas tal como foram construídas.
Resolver este défice de documentação tem exigido, historicamente, auditorias de engenharia com elevado investimento de capital, inspeções físicas no local e atualizações manuais dos desenhos. Embora as tecnologias de captura da realidade tenham surgido em todas as operações industriais, a captura da instalação já não constitui o estrangulamento. O estrangulamento agudo reside na conversão de dados visuais e espaciais brutos em inteligência de engenharia contextualizada e auditável.
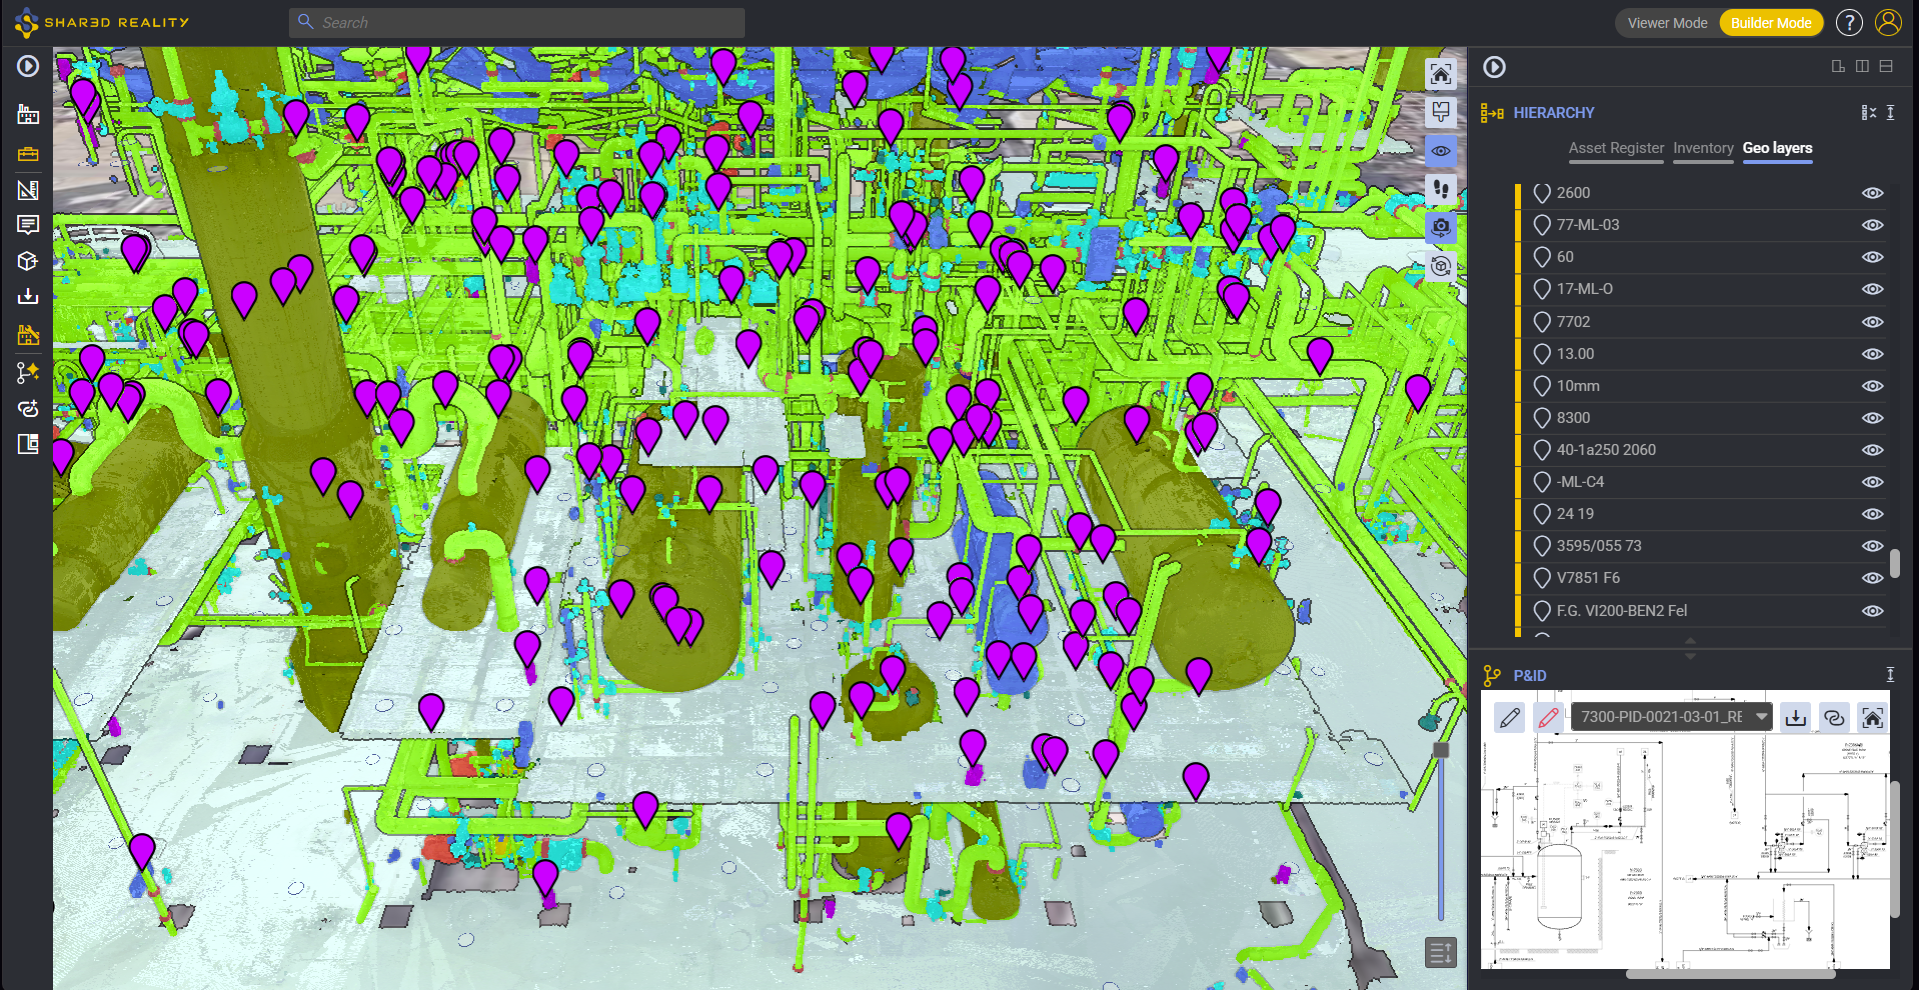
Através da marcação espacial automatizada — impulsionada pelo Reconhecimento Ótico de Caracteres (OCR) integrado na Shared Reality e no seu motor de IA Assetizer — os operadores podem agora extrair dados de etiquetas físicas diretamente de imagens panorâmicas de 360° incorporadas em digitalizações 3D. Ao associar as etiquetas físicas da instalação diretamente às etiquetas do CMMS e às geometrias 3D, sem necessitar de um P&ID existente e validado como intermediário, os operadores industriais podem transformar rapidamente digitalizações monolíticas em gémeos digitais interativos, agilizar os preparativos para a manutenção de rotina (TAR) e possibilitar uma validação abrangente do P&ID, linha a linha, através da análise automatizada das tubagens.
1. O paradoxo da digitalização de terrenos abandonados: a proliferação do SLAM móvel
A captura da realidade nas indústrias de processo atingiu um ponto de inflexão, impulsionado pela comoditização da digitalização a laser terrestre (TLS) e dos sistemas móveis de localização e mapeamento simultâneos (SLAM). Os dispositivos SLAM móveis — portáteis, transportados em mochilas e montados em drones —, combinados com equipamentos de câmaras esféricas de 360° de alta resolução, permitem que as equipas no terreno capturem centenas de milhares de metros quadrados em dias, em vez de meses. À medida que o hardware de digitalização se tornou acessível a utilizadores ocasionais e a equipas de campo não especializadas, as instalações industriais estão a capturar mais dados espaciais e óticos 3D do que nunca.
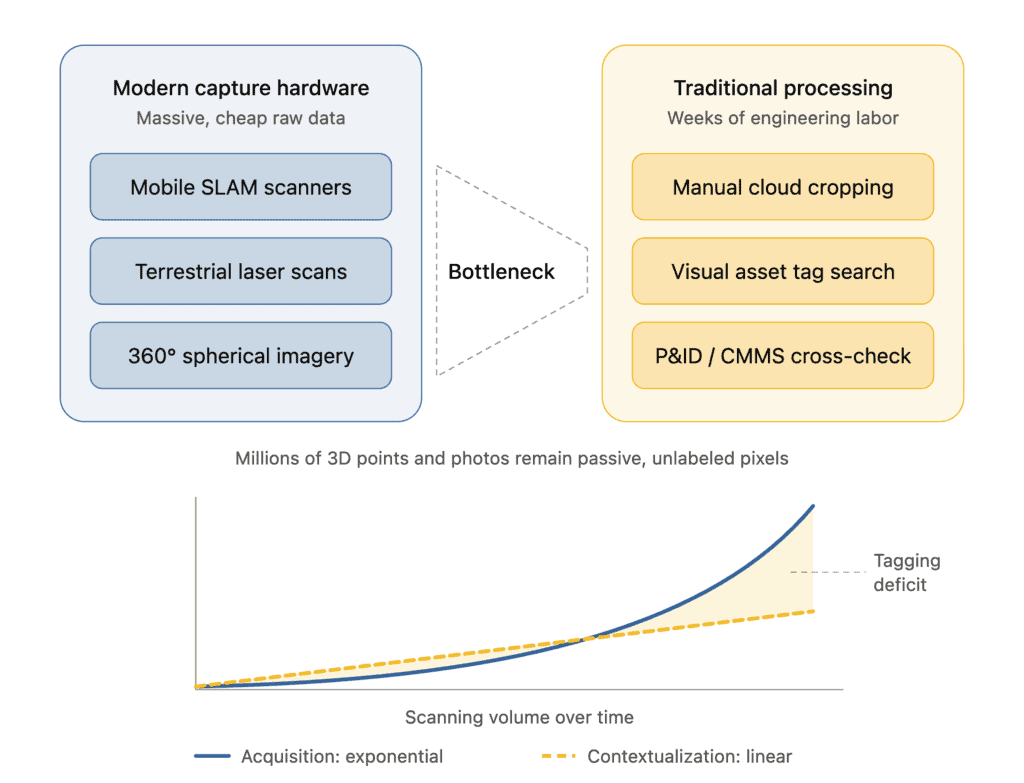
Esta democratização da captura revelou um paradoxo operacional: a aquisição de dados é agora exponencial, mas a contextualização dos dados continua a ser linear e manual.
Uma nuvem de pontos 3D em bruto — quer esteja no formato .e57, .las ou .laz — é, fundamentalmente, uma coleção de coordenadas espaciais () e valores de cor RGB. Não possui qualquer reconhecimento nativo de se um aglomerado de pontos representa uma bomba centrífuga API 610, um flange de tubagem ASME B16.5 ou uma coluna de aço estrutural inerte. Da mesma forma, as imagens panorâmicas de 360° incorporadas funcionam tradicionalmente como «vistas de rua» passivas para visualização remota, em vez de conjuntos de dados estruturados.
Para tornar estes dados espaciais úteis para casos de utilização a jusante — tais como a Gestão da Integridade de Ativos (AIM), a Inspeção Baseada no Risco (RBI), Gestão da Segurança de Processos (PSM) ou planeamento de turnarounds — os engenheiros têm, historicamente, de navegar manualmente pela nuvem de pontos, localizar as etiquetas dos equipamentos, cruzá-las com P&IDs impressos ou tabelas do CMMS e desenhar manualmente caixas delimitadoras digitais. Quando os P&IDs estão desatualizados ou em falta, o processo fica totalmente paralisado.
À medida que o volume de digitalização acelera, o défice de etiquetagem manual agrava-se. As operações em instalações existentes exigem uma ponte automatizada e centrada na realidade, que converta dados visuais e espaciais brutos num modelo operacional inteligente e semântico, sem sobrecarga de engenharia manual.
2. Núcleo tecnológico: OCR a 360° durante a digitalização através do Motor de IA Assetizer
A tecnologia fundamental que resolve este estrangulamento na ingestão é o Motor de IA Assetizer expandido no espaço de trabalho Shared Reality.
O Assetizer funciona através de uma arquitetura de vetor duplo:
- Classificação geométrica 3D: Segmentação de nuvens de pontos densas em agrupamentos geométricos discretos e atribuição de classes de ativos intersetoriais (por exemplo, recipientes, bombas, válvulas de controlo, válvulas de retenção, juntas de desmontagem).
- Inteligência 2D/Ótica: Análise de fotografias panorâmicas equirretangulares de 360° de alta resolução, registadas no sistema de coordenadas da nuvem de pontos 3D.
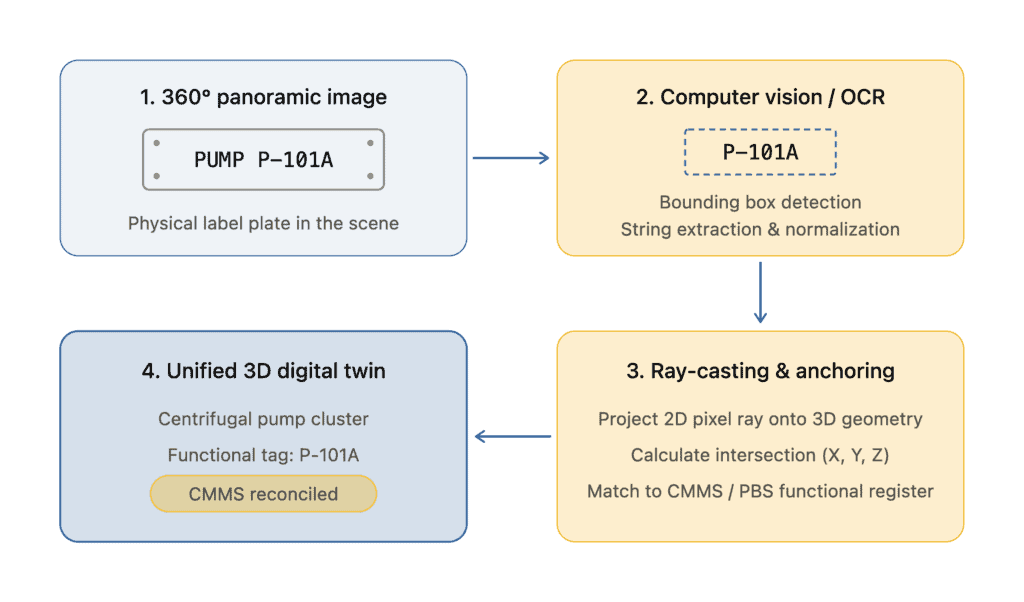
A Mecânica do OCR Espacial
Quando um pacote de captura da realidade é carregado (como ficheiros E57 estruturados que contêm estações de digitalização panorâmicas incorporadas), o Assetizer identifica as origens espaciais de cada bolha fotográfica de 360°. À medida que o fluxo de trabalho de visão computacional processa as imagens esféricas, executa um Reconhecimento Ótico de Caracteres (OCR) focado especificamente nos marcadores de identificação das instalações físicas:
- Placas de identificação de equipamentos em aço inoxidável/latão estampadas.
- Etiquetas de serviço em tubos estampadas e setas de direção do fluxo.
- Etiquetas de inspeção de válvulas estampadas e discos de manutenção suspensos por fios.
- Identificadores de armários elétricos, caixas de junção e skids.
Assim que o texto é extraído, a plataforma aplica algoritmos de projeção de raios que se projetam para fora a partir do centro ótico da câmara de 360°, passando pela caixa delimitadora 2D da etiqueta detetada, para a nuvem de pontos 3D circundante. Ao calcular a intersecção geométrica exata com a superfície digitalizada, o sistema determina as coordenadas espaciais reais () da etiqueta.
Reconciliação com os dados mestres (PBS / CMMS)
As sequências alfanuméricas extraídas são imediatamente comparadas com a Estrutura de Desagregação da Instalação (PBS) carregada pela unidade ou com o registo de equipamentos do CMMS. Os ambientes industriais apresentam obstáculos reais: as etiquetas sofrem corrosão química, salpicos de tinta, desgaste atmosférico ou sombreamento parcial.
Para superar a degradação da superfície, o Assetizer utiliza uma lógica de gestão de erros e de correspondência aproximada. Se uma extração por OCR indicar «IL-101A» devido a um caractere riscado numa placa de aço inoxidável, o algoritmo reconcilia a leitura com a etiqueta de referência do CMMS «11-101A». As correspondências dentro de limiares de confiança aceitáveis são automaticamente mapeadas, enquanto as discrepâncias maiores são isoladas como etiquetas candidatas para verificação humana.
3. Governação com intervenção humana: 100 % de auditabilidade para operações críticas
Em ambientes de alto risco regidos por regimes regulamentares, tais como a norma OSHA 29 CFR 1910.119 (Gestão da Segurança dos Processos) ou a Diretiva Europeia Seveso III (Diretiva 2012/18/UE), os sistemas de IA totalmente autónomos sem supervisão determinística são inaceitáveis. As licenças de exploração exigem rastreabilidade completa para cada modificação de ativos e atualização das Informações de Segurança de Processos (PSI).
A Shared Reality impõe um fluxo de trabalho rigoroso do tipo «A IA propõe, o ser humano valida». A marcação espacial automatizada não substitui arbitrariamente os registos de engenharia; atua como um assistente inteligente que apresenta ligações possíveis para uma rápida autorização por parte da engenharia.
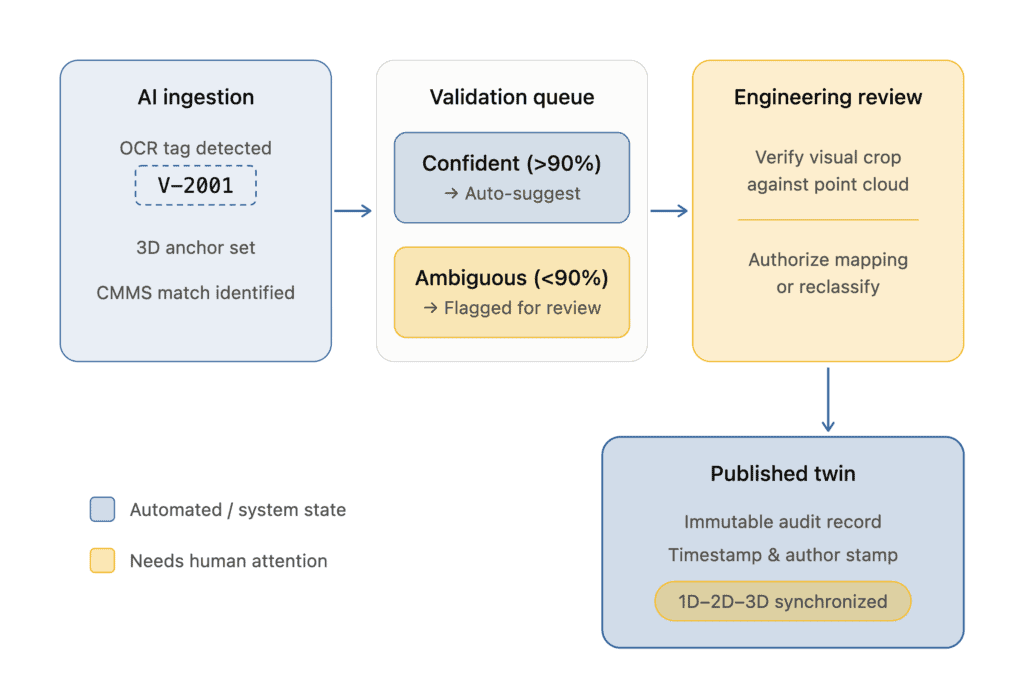
O fluxo de trabalho de validação no Modo Construtor
1. Preparação dos candidatos: Os ativos identificados através do OCR de 360° são preparados na área de trabalho do Modo Construtor. A interface apresenta o modelo 3D juntamente com um recorte contextual da fotografia original de 360°, mostrando a etiqueta física.
2. Verificação determinística: O utilizador do modo Builder analisa a correspondência proposta entre o objeto físico 3D segmentado e a entrada 1D no CMMS. Com um único clique, o utilizador valida a sugestão, remapeia-a ou atribui-lhe uma etiqueta de especialidade não associada.
3. Registo de rastreabilidade: Cada etiqueta espacial confirmada regista uma pegada digital imutável: ID do autor, data e hora da validação.
4. Controlos de publicação: Os dados em fase de preparação permanecem isolados no Modo Construtor até que um administrador autorizado verifique a avaliação de qualidade, publicando o modelo verificado em visualizadores padrão em toda a empresa.
4. Transformação de digitalizações monolíticas em modelos de realidade semântica
Assim que as etiquetas físicas são convertidas em âncoras espaciais, a digitalização das instalações passa de um registo geométrico passivo para um modelo semântico da realidade em 3D. Cada componente classificado torna-se uma entidade ativa e interativa, ligada diretamente à arquitetura de dados mais ampla da fábrica.
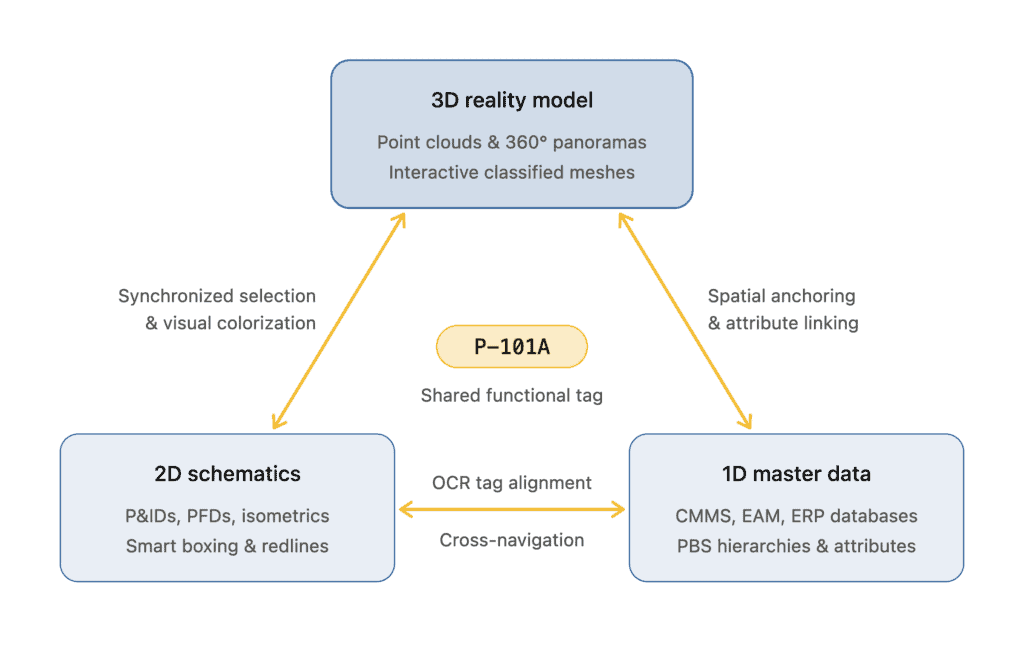
Sincronização Tridirecional (1D-2D-3D)
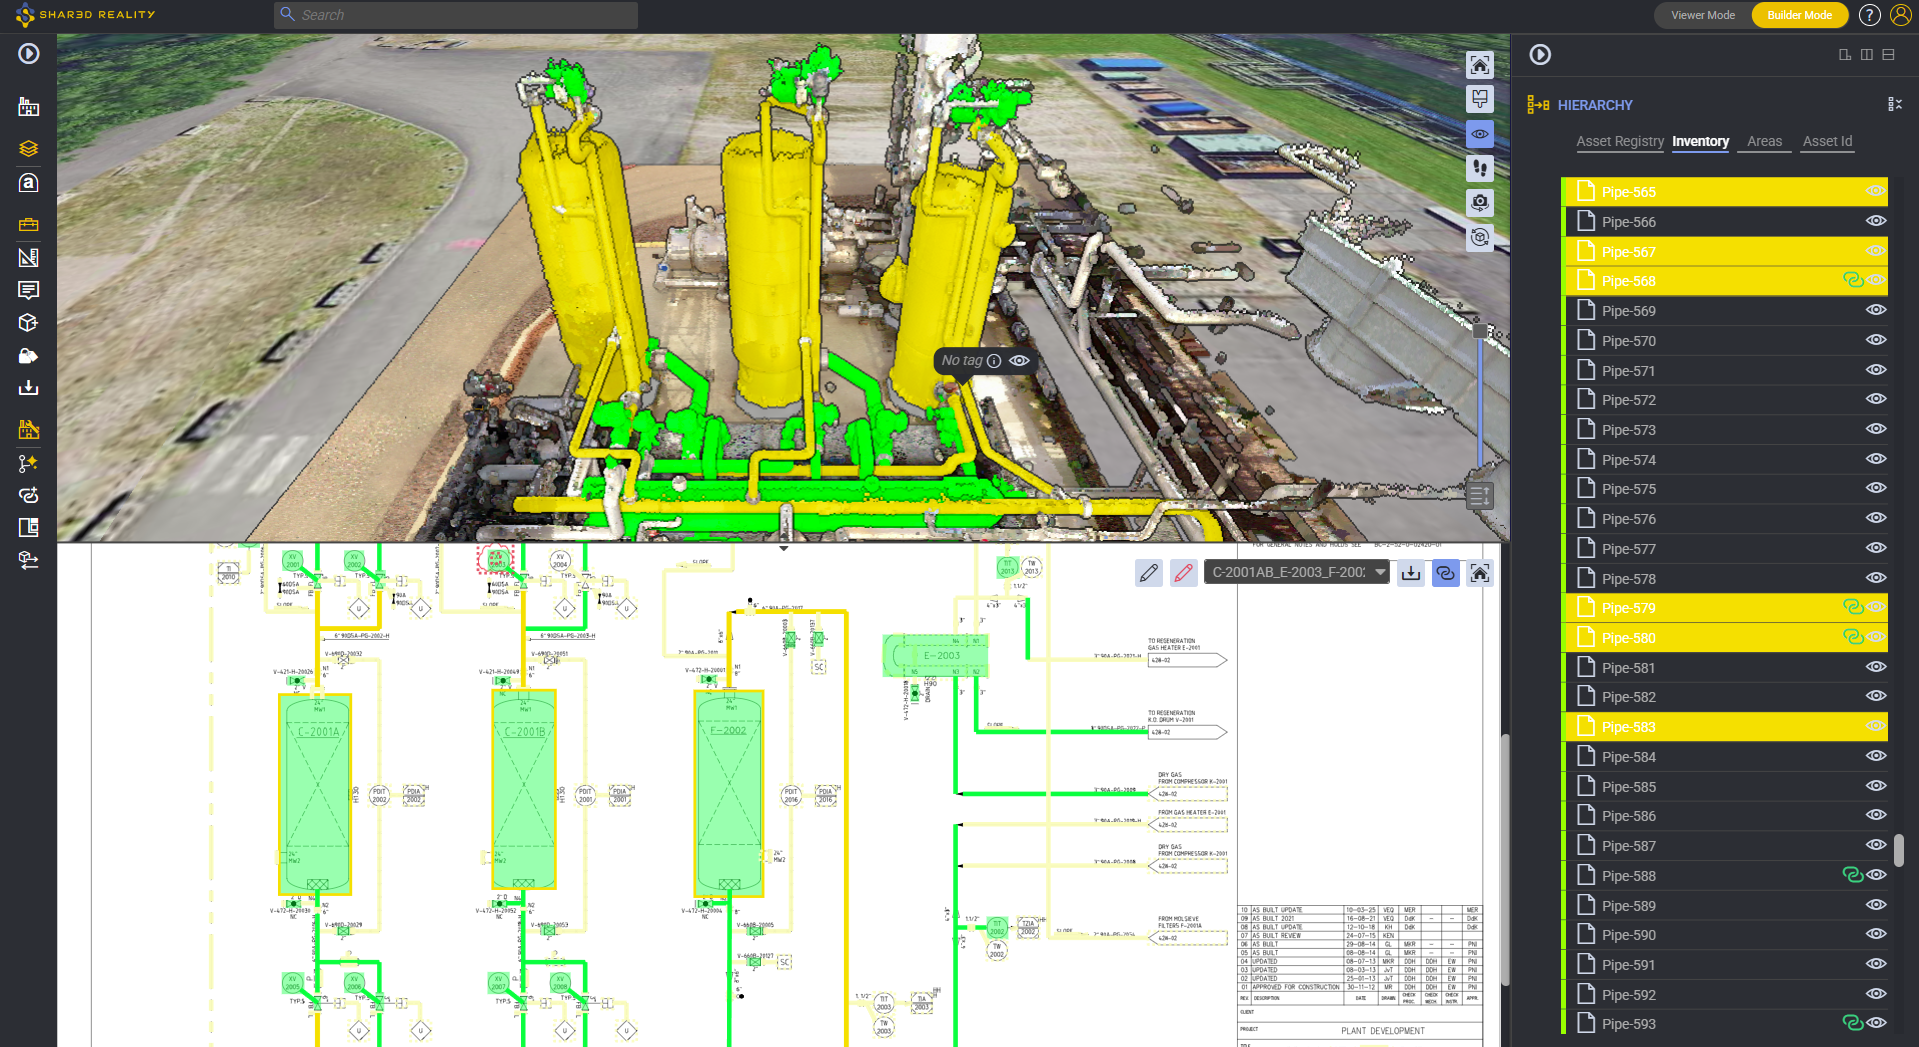
Na Realidade Partilhada, a marcação espacial estabelece uma sincronização bidirecional e tridirecional entre as representações operacionais da fábrica:
- Realidade 3D: nuvens de pontos e vistas panorâmicas de 360° que garantem a fidelidade geométrica.
- Esquemas 2D: diagramas de tubagem e instrumentação que proporcionam a lógica funcional do processo.
- Metadados 1D: registos de ativos do CMMS, registos de manutenção e hierarquias de equipamentos que fornecem o contexto empresarial.
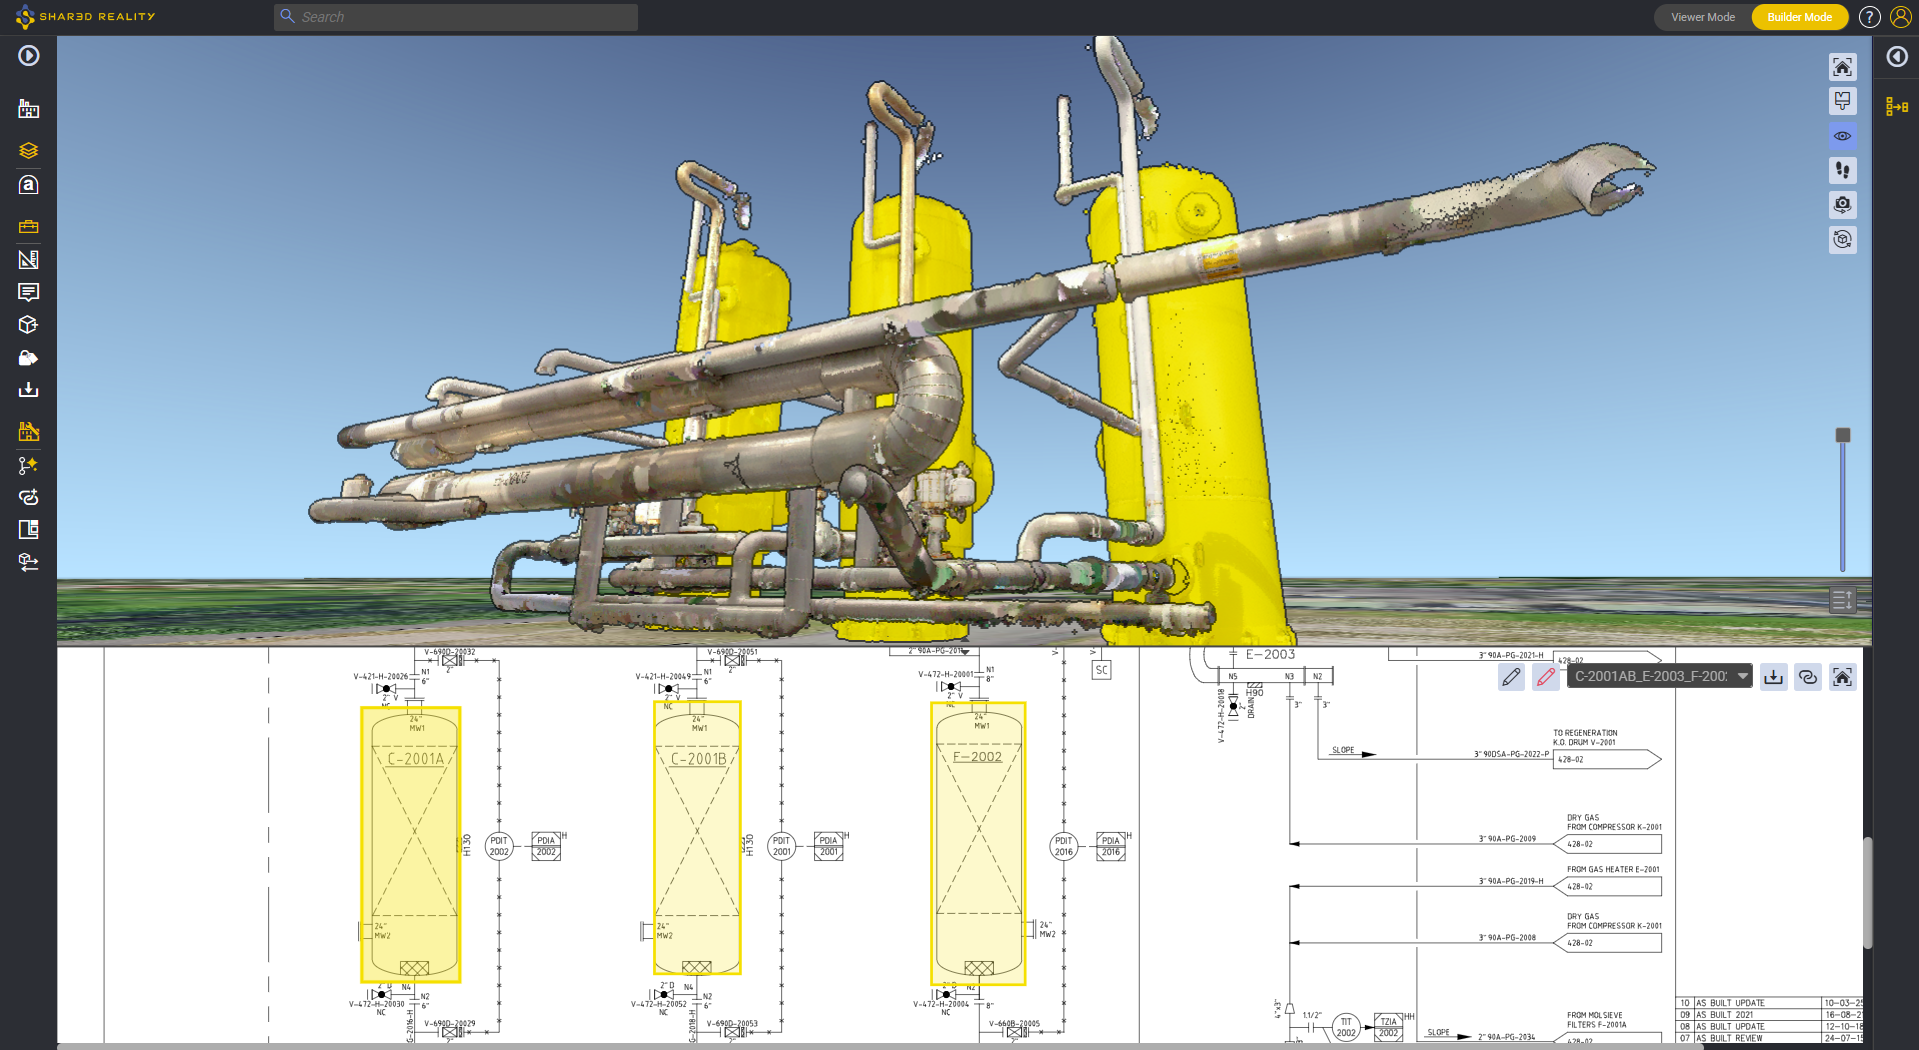
Ao selecionar uma válvula de controlo marcada na nuvem de pontos 3D, o visualizador é instantaneamente instruído a abrir o seu histórico de manutenção 1D do CMMS associado e a centrar, destacar e ampliar automaticamente essa válvula específica na folha P&ID 2D relevante.
Por outro lado, a pesquisa de uma etiqueta de equipamento na barra do CMMS direciona imediatamente a câmara 3D para as suas coordenadas físicas reais na fábrica, destacando a sua geometria através do 3DGlow.
Ativação da Inteligência Empresarial 3D (3D BI)
A conversão da geometria bruta em ativos semânticos desbloqueia a Inteligência Empresarial 3D (3D BI). Em vez de navegar por bases de dados tabulares externas, os engenheiros podem colorir dinamicamente a fábrica em 3D com base em atributos operacionais em tempo real:
- Estado de fiabilidade e manutenção: Destaque de equipamentos com ordens de trabalho de manutenção preventiva em atraso, notificações ativas de pendências ou índices de criticidade elevados.
- Integridade dos ativos e gestão da corrosão: Visualização de circuitos de tubagem com base na espessura residual das paredes, nas taxas de corrosão calculadas ou em excedências da Janela de Operação de Integridade (IOW).
- Segurança e Operações do Processo: Apresentação de temperaturas de funcionamento, pressões de projeto ou estados de revisão da Gestão de Alterações em todas as unidades.
5. Verificação granular: Acelerar a validação de P&ID e a «inspeção de tubagens»
Em instalações antigas e já em funcionamento, até 30% dos P&IDs contêm discrepâncias físicas — que vão desde trechos de tubagem abandonados e ligações não documentadas até válvulas de retenção invertidas e obturadores em falta. No entanto, lançar uma iniciativa abrangente de revalidação de P&IDs é notoriamente difícil, uma vez que os engenheiros carecem de referências iniciais verificadas no terreno.
A marcação espacial automatizada resolve este problema de «por onde começar». Ao associar automaticamente os principais equipamentos (bombas, permutadores, recipientes, válvulas acionadas) às suas coordenadas 3D reais a partir de etiquetas visíveis, a plataforma estabelece uma grelha imutável de pontos de referência espaciais.
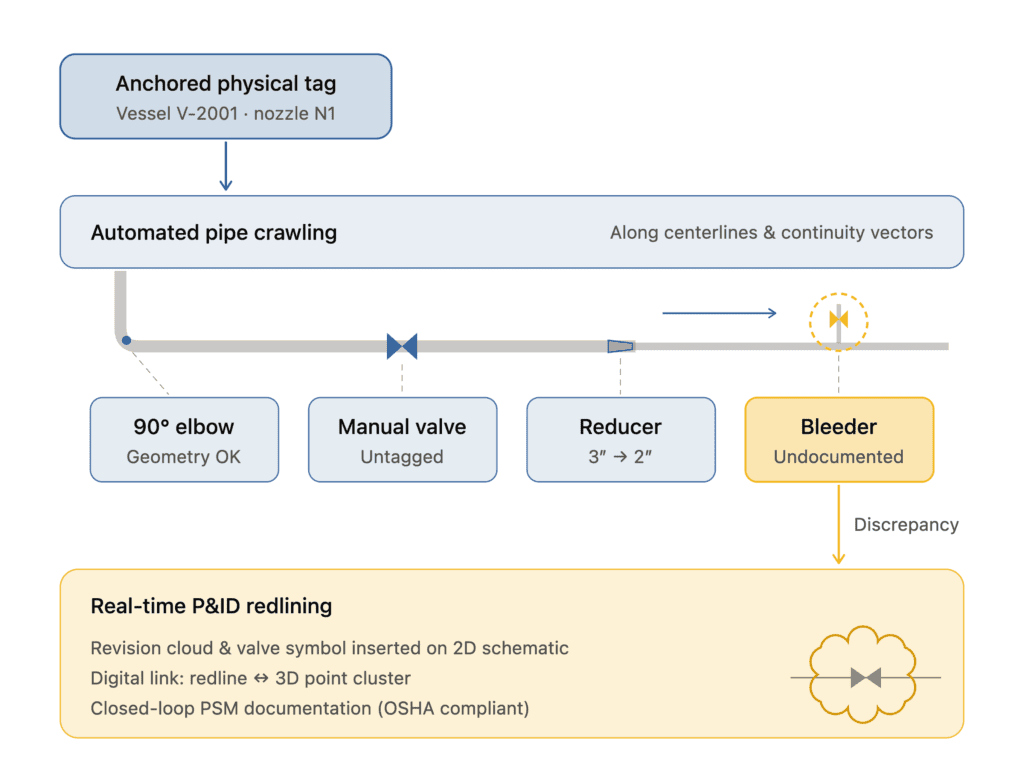
O Funcionamento do P&ID Validator
Na maioria das instalações de processo, mais de 70% dos equipamentos e componentes de tubagem não possuem uma etiqueta CMMS individual. As válvulas de bloqueio manuais, as linhas de derivação, os conjuntos de purga, os pontos de amostragem e os T-juntos de instrumentação raramente têm códigos de barras ou estão marcados com identificadores funcionais. O OCR tradicional não consegue resolver este volume sem identificação, uma vez que não existe uma etiqueta física para ler.
É aqui que a inspeção de tubagens entra em ação, graças ao P&ID Validator:
- Início: O algoritmo começa num ativo físico fixo identificado através de OCR a 360° (por exemplo, o bocal de descarga da bomba P-101A).
- Percurso topológico: Guiado pela segmentação e classificação da Assetizer da digitalização 3D e do P&ID, o sistema percorre o trajeto da tubagem conectada.
- Detecção de ativos em linha: À medida que o algoritmo percorre o espaço, deteta a conectividade correspondente aos acessórios em linha: flanges, cotovelos, Tês, válvulas manuais e redutores.
- Correspondência da sequência esquemática: A sequência das formas em linha detetadas é correlacionada diretamente com a sequência topológica no P&ID 2D correspondente.
Quando o algoritmo do P&ID Validator encontra uma válvula em linha ou um ramal de ligação na digitalização 3D que não existe no P&ID, o sistema assinala imediatamente uma discrepância em relação ao estado real.
Os engenheiros podem então ativar a funcionalidade «P&ID Redlining» diretamente na plataforma, esboçar o componente não documentado, associar o novo gráfico 2D ao conjunto de pontos 3D e exportar um pacote de engenharia auditável (PDF/PNG) para atualizar os desenhos de referência da instalação.
6. Valor empresarial e retorno do investimento operacional ao longo do ciclo de vida dos ativos
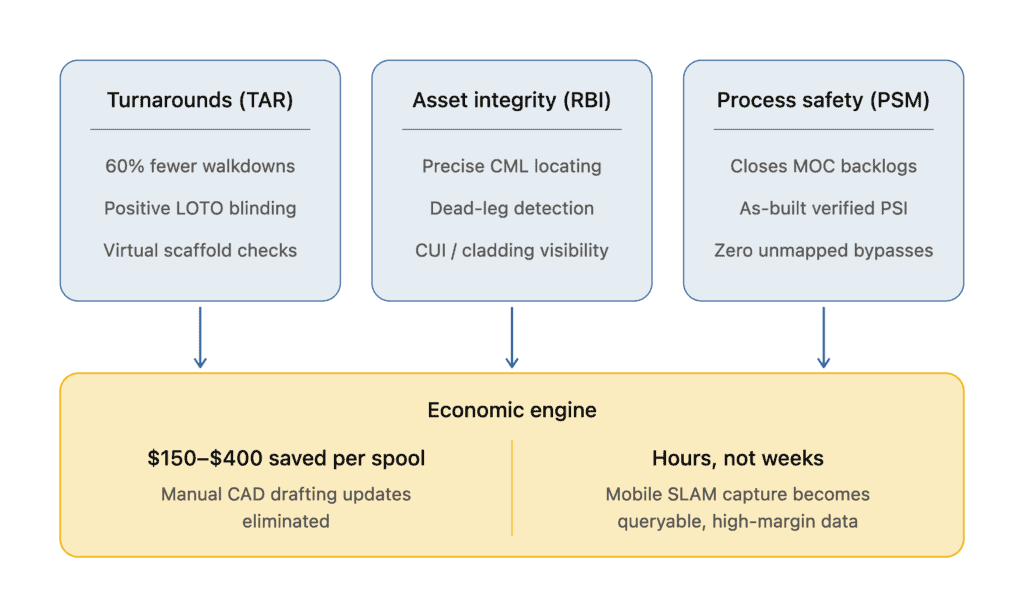
A implementação da etiquetagem espacial automatizada, com prioridade na realidade, altera profundamente a economia unitária da gestão de ativos em instalações existentes em vários domínios operacionais:
6.1 – Otimização de paragens para manutenção (TAR) e remodelações
O planeamento de paragens para manutenção requer normalmente meses de visitas preliminares ao local por parte de planeadores internos e empreiteiros externos, com o objetivo de definir o âmbito dos trabalhos mecânicos, localizar as posições das flanges cegas e planear a montagem dos guindastes.
- Preparação virtual da intervenção: Os planeadores isolam os sistemas remotamente, verificam o acesso às gaxetas das válvulas e confirmam os pontos de isolamento eficazes (duplo bloqueio e purga) sem entrarem em unidades operacionais perigosas.
- Redução de retrabalhos em andaimes: Utilizando ferramentas de medição espacial e simulação de formas 3D, os planeadores modelam virtualmente a área ocupada pelos andaimes com base na digitalização do estado atual, reduzindo as modificações nos andaimes no terreno em até 30%.
6.2 – Inspeção Baseada no Risco (RBI) e Ensaios Não Destrutivos (END)
Ao abrigo dos programas API 570 e API 580/581, a localização de Pontos de Monitorização de Condições (CMLs) e Pontos de Medição de Espessura (TMLs) em isométricos em papel conduz a desvios nas medições no terreno.
- Precisão subcentimétrica dos CML: os pontos de inspeção são fixados através de anotações 3D diretamente no extrado físico da tubagem ou no colo do bocal no espaço 3D.
- Eliminação da sobrecarga de pesquisa de NDT: Os técnicos no terreno acedem ao modelo digital através de tablets intrinsecamente seguros, navegam diretamente para as coordenadas CML especificadas utilizando pontos de referência 3D visuais e analisam registos históricos de espessura por ultrassons no local.
6.3 – Integridade dos dados EAM/CMMS e governação dos dados mestres
Fusões, aquisições e operações de instalações legadas deixam frequentemente as bases de dados CMMS corrompidas com «ativos fantasmas» (registos de equipamento retirado de serviço que já não existe fisicamente) e adições de campo não mapeadas.
- Reconciliação automatizada: A execução de OCR durante a digitalização em toda a fábrica reconcilia o inventário físico com a base de dados do CMMS, gerando um relatório de inventário auditável que mostra os ativos físicos não mapeados em comparação com as entradas órfãs na base de dados.
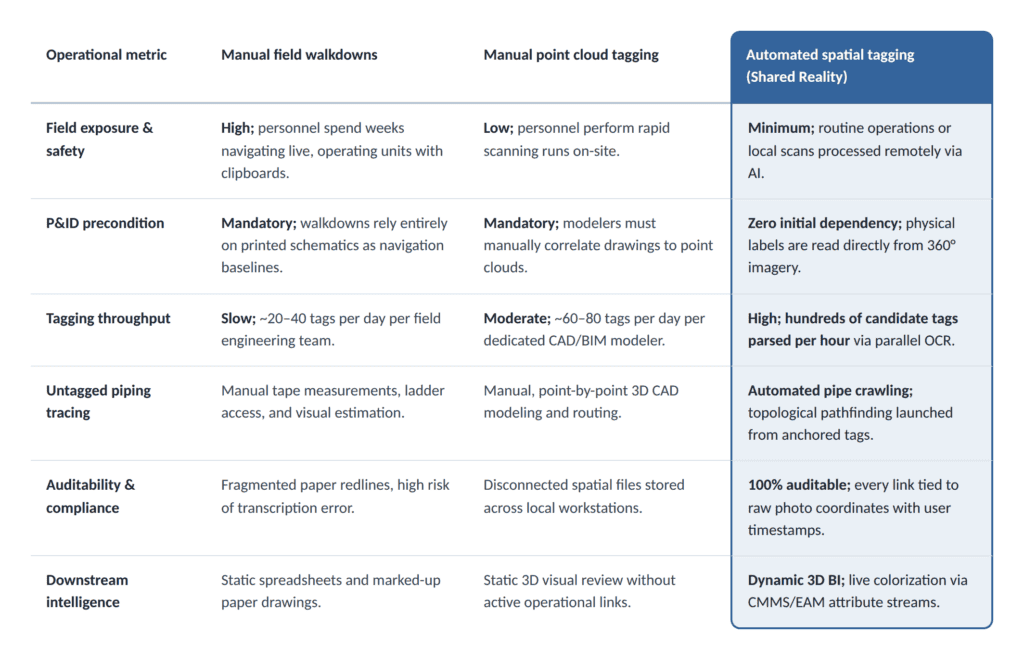
7. Análise comparativa: evolução da marcação industrial
A transição dos levantamentos físicos no terreno para a marcação espacial automatizada representa um salto espectacular na produtividade da engenharia e no desempenho em termos de segurança:
8. Adoção estratégica: passar da ingestão de digitalizações à verdade operacional
A implementação da marcação espacial automatizada não requer uma reformulação disruptiva do software empresarial existente. Funciona como uma camada de contextualização ágil, situada entre a realidade física e os dados mestres da empresa.
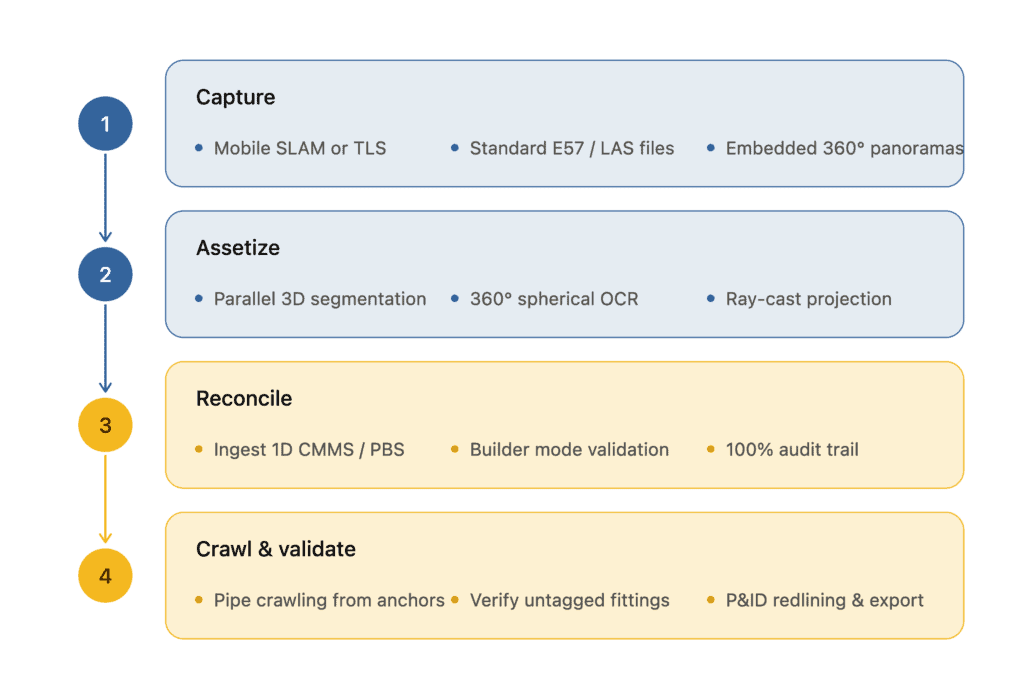
Os operadores de instalações industriais podem implementar esta funcionalidade através de quatro etapas estruturadas:
- Importar dados de realidade existentes: Carregar digitalizações a laser terrestres existentes ou recém-adquiridas, ou conjuntos de dados SLAM móveis que contenham imagens panorâmicas de 360° registadas.
- Executar a IA multimodal do Assetizer: Executar o fluxo de processamento automatizado para classificar geometrias 3D e analisar imagens óticas de 360° incorporadas, com vista à deteção de rótulos físicos.
- Validar âncoras espaciais: Utilizando o Modo Builder colaborativo, as equipas de engenharia analisam as correspondências sugeridas pela IA em comparação com o registo do CMMS, estabelecendo uma linha de base autenticada de âncoras espaciais.
- Implementar a inspeção de condutas e a validação de P&ID: Iniciar a inspeção topológica de condutas a partir de bicos de equipamento validados para mapear secções de condutas sem identificação, identificar discrepâncias de campo em relação ao projeto executado e exportar pacotes de engenharia verificados.
Ao dissociar a digitalização da unidade da lenta elaboração manual de desenhos CAD e ao basear os registos de ativos diretamente na realidade física, os operadores de instalações existentes podem finalmente eliminar a lacuna entre a realidade e os dados — transformando nuvens de pontos passivas em gémeos digitais inteligentes e conectados que salvaguardam a integridade do processo e a rentabilidade operacional.