Eski Sanayi Alanlarındaki Proses Tesislerini Statik 3B Taramalardan Anlamsal Dijital İkizlere Dönüştürme
Mevcut rafineri, petrokimya, kimyasal işleme ve kamu hizmetleri tesislerinde teknik belgeler nadiren fiziksel gerçeklikle örtüşür. Hızlı Değişim Yönetimi (MOC) döngüleri kapsamında gerçekleştirilen on yıllara dayanan operasyonel değişiklikler, darboğaz giderme projeleri ve küçük çaplı yenileme çalışmaları, Bilgisayarlı Bakım Yönetim Sistemleri (CMMS) veya Kurumsal Varlık Yönetimi (EAM) platformlarındaki (örn. SAP PM, IBM Maximo), 2D Boru ve Enstrümantasyon Şemaları (P&ID'ler) ile fiziksel tesisin mevcut durumu arasında giderek artan bir uçurum yaratmaktadır.
Bu dokümantasyon eksikliğini gidermek, geçmişte sermaye yoğun mühendislik denetimleri, fiziksel saha gezileri ve manuel çizim güncellemeleri gerektiriyordu. Gerçeklik yakalama teknolojileri endüstriyel operasyonlarda yaygınlaşsa da, tesisin taranması artık bir darboğaz oluşturmuyor. Asıl darboğaz, ham görsel ve uzamsal nokta verilerini bağlamsal ve denetlenebilir mühendislik bilgisine dönüştürmektir.
Shared Reality ve Assetizer AI motoruna entegre edilmiş tarama sırasında çalışan Optik Karakter Tanıma (OCR) teknolojisi sayesinde otomatikleştirilmiş uzamsal etiketleme yoluyla, operatörler artık fiziksel etiket verilerini doğrudan 3D taramalara gömülü 360° panoramik görüntülerden çıkarabilirler. Endüstriyel operatörler, mevcut ve doğrulanmış bir P&ID’yi aracı olarak kullanmaya gerek kalmadan fiziksel tesis etiketlerini doğrudan CMMS etiketlerine ve 3D geometrilere bağlayarak, tek parça taramaları hızla etkileşimli dijital ikizlere dönüştürebilir, bakım ve onarım (TAR) hazırlıklarını kolaylaştırabilir ve otomatik boru taraması yoluyla satır satır kapsamlı P&ID doğrulamasını gerçekleştirebilir.
1. Brownfield Dijitalleştirme Paradoksu: Mobil SLAM Akını
Proses endüstrilerinde gerçeklik yakalama, Karasal Lazer Tarama (TLS) ve mobil Eşzamanlı Konum Belirleme ve Haritalama (SLAM) sistemlerinin yaygınlaşmasıyla birlikte bir dönüm noktasına ulaşmıştır. Yüksek çözünürlüklü 360° küresel kamera donanımlarıyla eşleştirilen el tipi, sırt çantası tipi ve drone'lara monte edilen mobil SLAM cihazları, saha ekiplerinin aylar yerine birkaç gün içinde yüz binlerce metrekareyi yakalamasını sağlıyor. Tarama donanımı, sıradan kullanıcılar ve uzman olmayan saha ekipleri için de erişilebilir hale geldikçe, endüstriyel tesisler her zamankinden daha fazla 3B uzamsal ve optik veri topluyor.
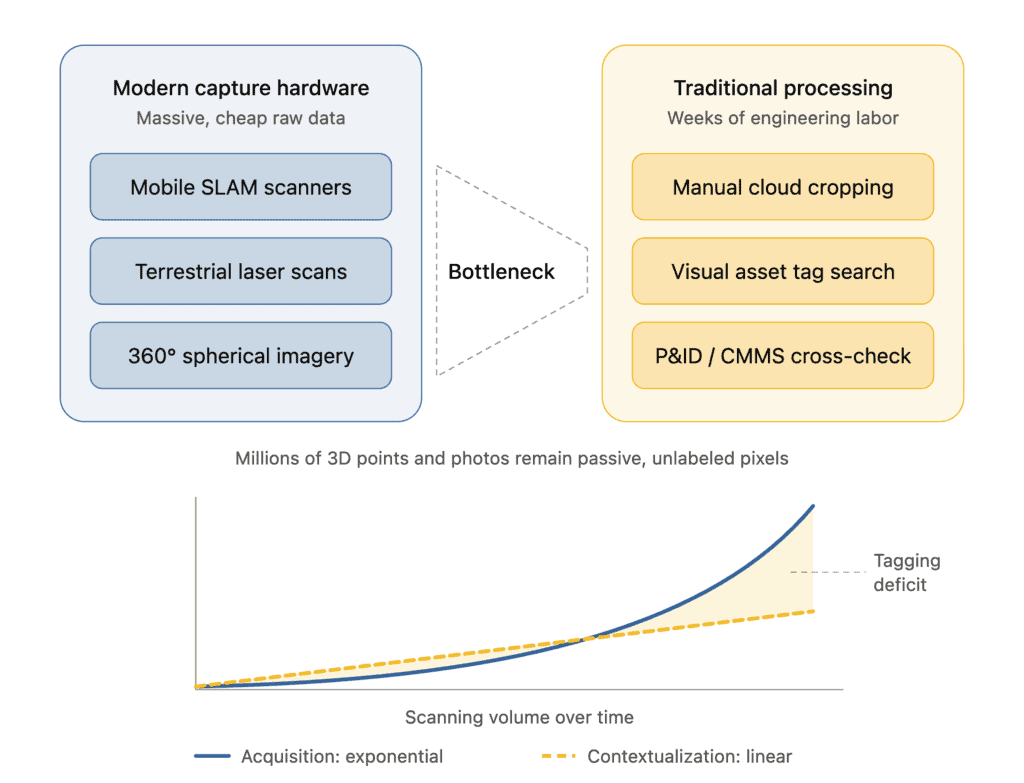
Bu veri toplama sürecindeki demokratikleşme, operasyonel bir çelişkiyi ortaya çıkarmıştır: Veri toplama artık üstel bir hızda gerçekleşirken, verilerin bağlamlandırılması hâlâ doğrusal ve manuel bir süreç olarak devam etmektedir.
Ham bir 3B nokta bulutu — ister .e57, .las ister .laz formatında olsun — temelde uzamsal koordinatlar () ve RGB renk değerlerinden oluşan bir koleksiyondur. Bu bulut, bir nokta kümesinin bir API 610 santrifüj pompasını, bir ASME B16.5 boru flanşını mı yoksa inert bir yapısal çelik kolonu mu temsil ettiği konusunda doğal bir farkındalığa sahip değildir. Benzer şekilde, gömülü 360° panoramik görüntüler geleneksel olarak yapılandırılmış veri kümeleri yerine uzaktan görüntüleme için pasif "sokak manzaraları" işlevi görür.
Bu uzamsal verileri, Varlık Bütünlüğü Yönetimi (AIM), Risk Temelli Muayene (RBI), Proses Güvenliği Yönetimi (PSM) veya Bakım Dönemi planlaması gibi sonraki aşamalardaki kullanım senaryoları için yararlı hale getirmek amacıyla mühendisler, geçmişte nokta bulutunda manuel olarak gezinmek, ekipman etiketlerini bulmak, bunları basılı P&ID'ler veya CMMS tablolarıyla karşılaştırmak ve dijital sınırlayıcı kutuları elle çizmek zorunda kalıyordu. P&ID'ler güncel olmadığında veya eksik olduğunda süreç tamamen durur.
Tarama hacmi arttıkça, manuel etiketleme eksikliği daha da artmaktadır. Mevcut tesis operasyonları, ham görsel ve mekansal verileri manuel mühendislik yükü olmadan akıllı, anlamsal bir operasyonel modele dönüştüren, gerçekliği ön planda tutan otomatik bir köprü gerektirir.
2. Teknolojik Temel: Assetizer AI Engine aracılığıyla tarama sırasında 360° OCR
Bu veri alımı darboğazını çözen temel teknoloji, Shared Reality çalışma alanı içindeki genişletilmiş Assetizer AI Engine'dir.
Assetizer, çift vektörlü bir mimari üzerinden çalışır:
- 3D Geometrik Sınıflandırma: Yoğun nokta bulutlarını ayrı geometrik kümelere bölme ve sektörler arası varlık sınıfları atama (ör. kaplar, pompalar, kontrol vanaları, çek valfler, sökme bağlantı noktaları).
- 2D/Optik Zeka: 3D nokta bulutu koordinat sistemine kaydedilmiş yüksek çözünürlüklü 360° eşdörtgen panoramik fotoğrafları ayrıştırma.
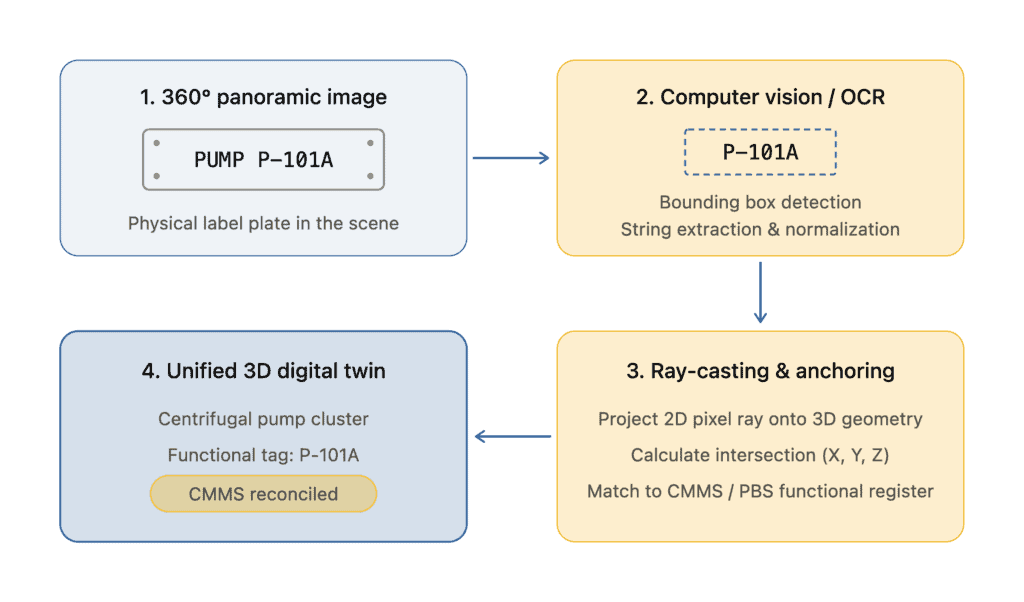
Uzamsal OCR İşleyişi
Bir gerçeklik yakalama paketi yüklendiğinde (örneğin, gömülü panoramik tarayıcı istasyonları içeren yapılandırılmış E57 dosyaları gibi), Assetizer her 360° fotoğraf baloncuğunun uzamsal kökenini belirler. Bilgisayar görme iş akışı küresel görüntüleri alırken, özellikle fiziksel tesis tanımlama işaretlerine odaklanan Optik Karakter Tanıma işlemini yürütür:
- Damgalı paslanmaz çelik/pirinç ekipman isim plakaları.
- Şablonla basılmış boru servis etiketleri ve akış yönü okları.
- Damgalı vana denetim etiketleri ve tel ile asılı bakım diskleri.
- Elektrik kabini, bağlantı kutusu ve kızak tanımlayıcıları.
Metin çıkarıldıktan sonra, platform, 360° kameranın optik merkezinden, algılanan etiketin 2D sınırlayıcı kutusu aracılığıyla çevreleyen 3D nokta bulutuna doğru dışarıya doğru projeksiyon yapan ışın yayma algoritmaları uygular. Taranan yüzey ile tam geometrik kesişimi hesaplayarak, sistem etiketin gerçek dünyadaki uzamsal koordinatını () hesaplar.
Ana Verilerle (PBS / CMMS) Eşleştirme
Çıkarılan alfasayısal dizeler, tesisin yüklediği Tesis Ayrıştırma Yapısı (PBS) veya CMMS ekipman kaydıyla anında karşılaştırılır. Endüstriyel ortamlar gerçek dünyadaki engellerle doludur: etiketler kimyasal korozyona, boya püskürmesine, atmosferik aşınmaya veya kısmi gölgelemeye maruz kalır.
Yüzey bozulmalarının üstesinden gelmek için Assetizer, hata yönetimi ve bulanık eşleştirme mantığını kullanır. Paslanmaz çelik bir plakadaki çizik bir karakter nedeniyle OCR çıkarma işlemi "IL-101A" olarak okunursa, algoritma bu okumayı CMMS referans etiketi "11-101A" ile karşılaştırır. Kabul edilebilir güvenilirlik eşikleri içindeki eşleşmeler otomatik olarak eşleştirilirken, daha büyük tutarsızlıklar insan tarafından doğrulanması gereken aday etiketler olarak ayrılır.
3. İnsan Katılımlı Yönetişim: Kritik İşlemler için %100 Denetlenebilirlik
OSHA 29 CFR 1910.119 (Proses Güvenliği Yönetimi) veya Avrupa Seveso III Direktifi (2012/18/AB Direktifi) gibi düzenleyici rejimlerin uygulandığı yüksek riskli ortamlarda, deterministik denetimden yoksun tamamen otonom yapay zeka sistemleri kabul edilemez. İşletme lisansları, her varlık değişikliği ve Proses Güvenliği Bilgileri (PSI) güncellemesi için tam izlenebilirlik gerektirir.
Shared Reality, sıkı bir "AI Önerir, İnsan Doğrular" iş akışını uygular. Otomatik uzamsal etiketleme, mühendislik kayıtlarını keyfi bir şekilde üzerine yazmaz; hızlı mühendislik onayı için olası bağlantıları ortaya çıkaran akıllı bir asistan görevi görür.
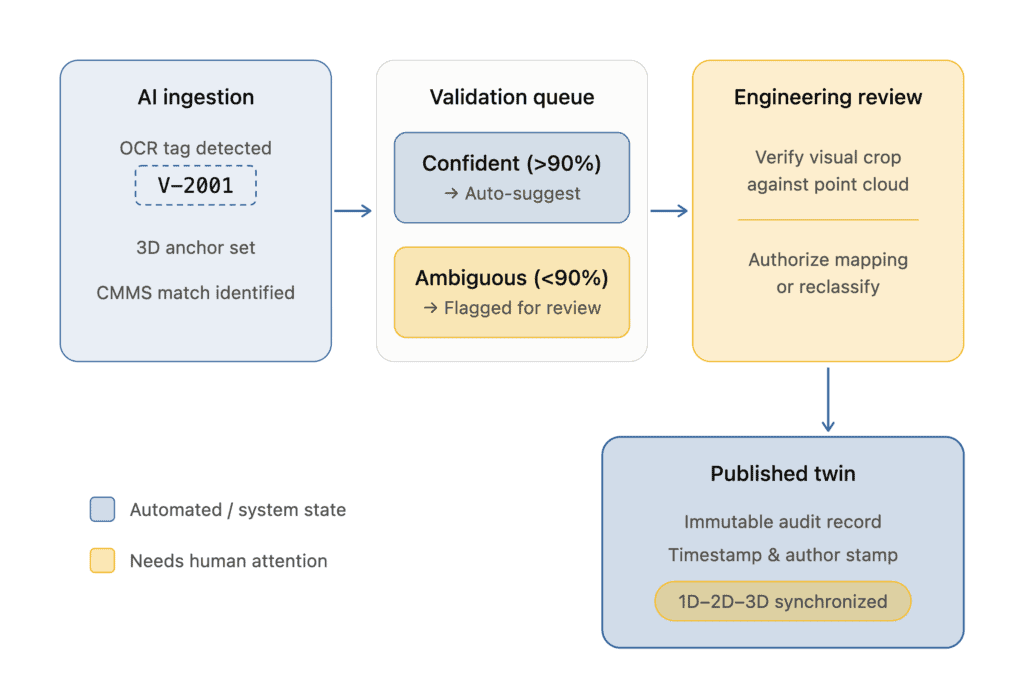
Oluşturucu Modunda Doğrulama İş Akışı
1. Aday Hazırlama: 360° OCR yoluyla tanımlanan varlıklar, Oluşturucu Modu çalışma alanında hazırlanır. Arayüz, 3D modeli, fiziksel etiketi gösteren orijinal 360° fotoğrafın bağlamsal bir kesitiyle birlikte görüntüler.
2. Deterministik Doğrulama: Oluşturucu, segmentlere ayrılmış 3D fiziksel nesne ile 1D CMMS girişi arasında önerilen eşleşmeyi inceler. Kullanıcı, tek bir tıklama ile öneriyi onaylar, yeniden eşler veya bağlantısız bir özel etiket olarak atar.
3. İzlenebilirlik Günlüğü: Onaylanan her uzamsal etiket, değiştirilemez bir dijital ayak izi kaydeder: yazar kimliği, onay zaman damgası.
4. Yayınlama Denetimleri: Hazırlanan veriler, yetkili bir yönetici kalite değerlendirmesini doğrulayana kadar Oluşturucu Modunda izole halde kalır; yönetici, doğrulanmış modeli kurum genelindeki standart Görüntüleyicilere yayınlar.
4. Monolitik Taramaları Anlamsal Gerçeklik Modellerine Dönüştürme
Fiziksel etiketler uzamsal bağlantı noktalarına dönüştürüldüğünde, tesis taraması pasif bir geometrik kayıttan anlamsal bir 3B gerçeklik modeline dönüşür. Sınıflandırılan her bileşen, tesisin daha geniş veri mimarisine doğrudan bağlı, aktif ve etkileşimli bir varlık haline gelir.
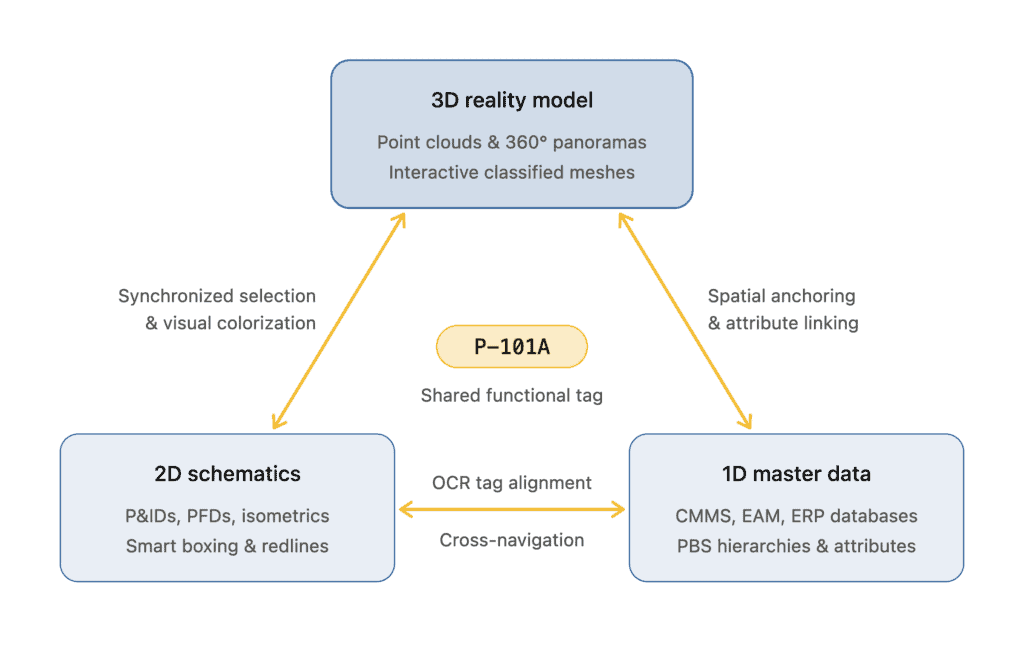
Üç Yönlü Senkronizasyon (1D-2D-3D)
Shared Reality'de, uzamsal etiketleme, tesisin operasyonel temsilleri arasında iki yönlü ve üç yönlü senkronizasyon sağlar:
- 3D Gerçeklik: Geometrik doğruluk sağlayan nokta bulutları ve 360° panoramik görüntüler.
- 2D Şemalar: İşlevsel proses mantığını sağlayan boru ve enstrümantasyon şemaları.
- 1D Meta Veriler: İş bağlamını sağlayan CMMS varlık kayıtları, bakım kayıtları ve ekipman hiyerarşileri.
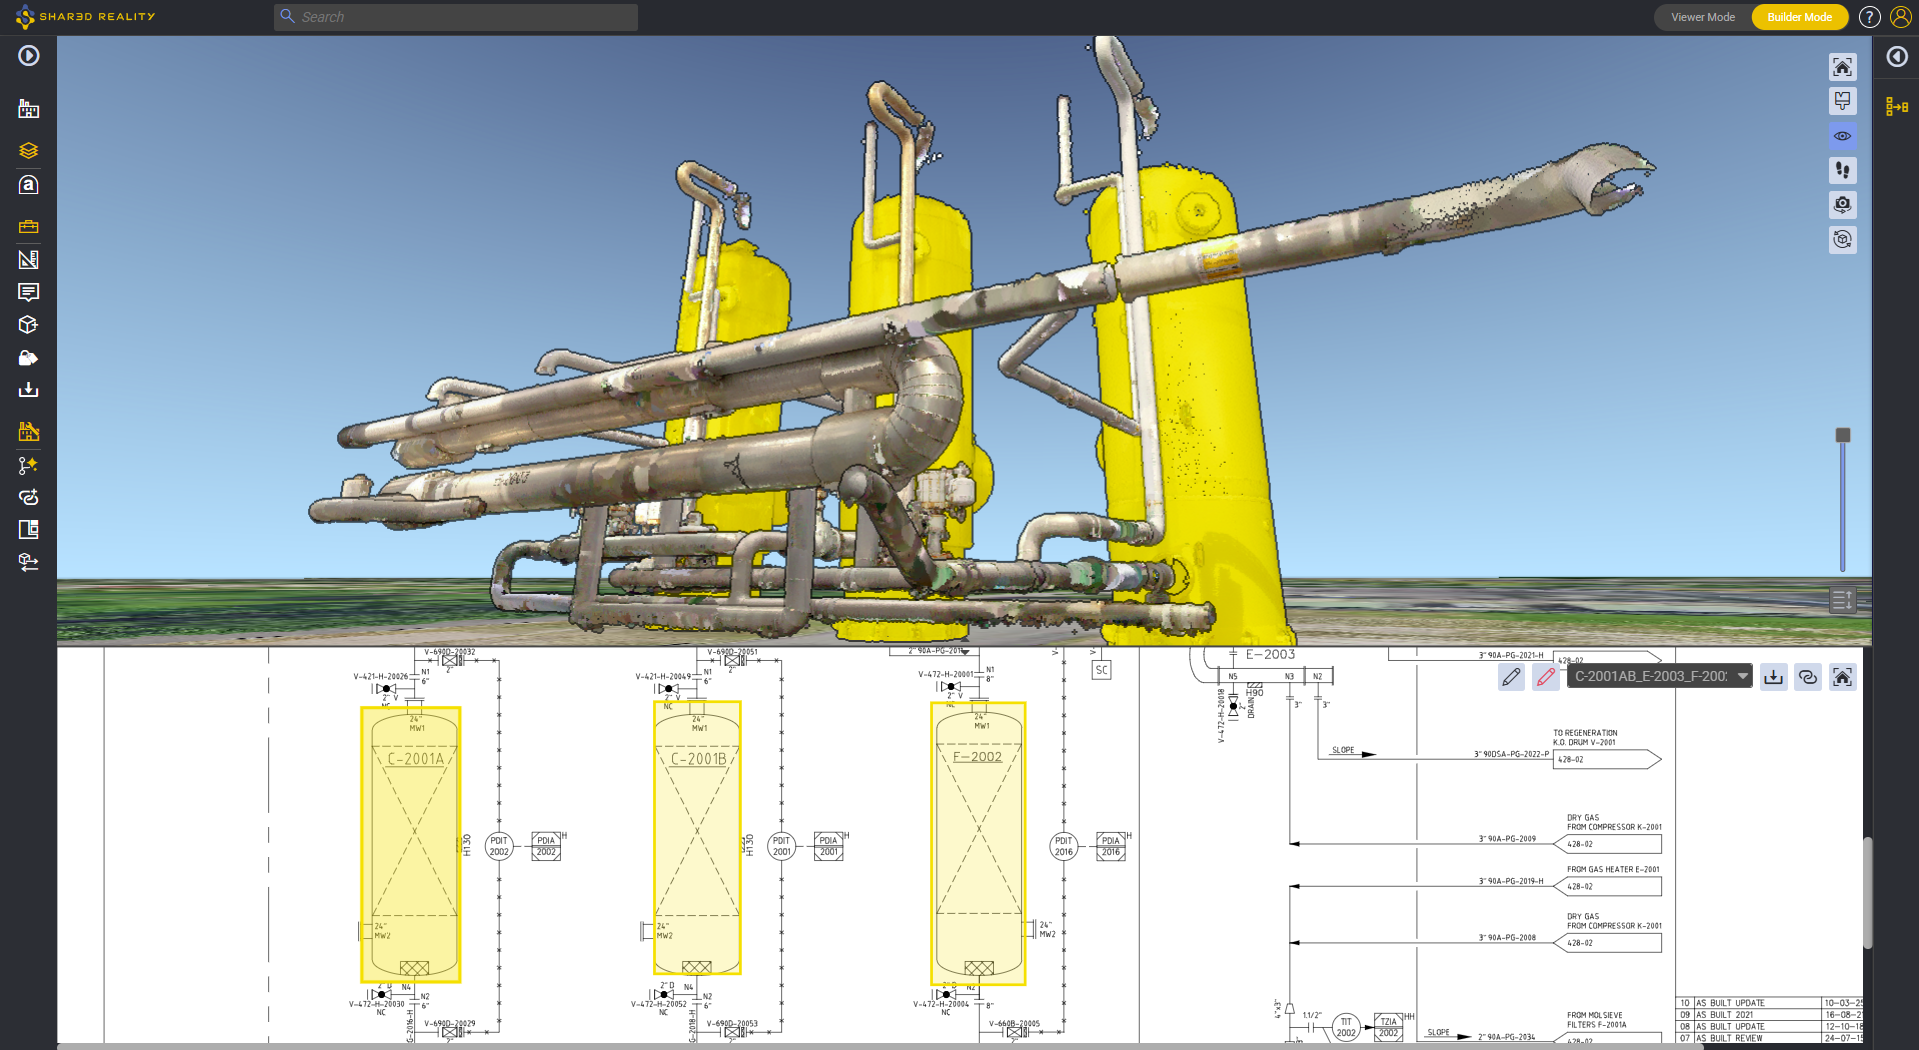
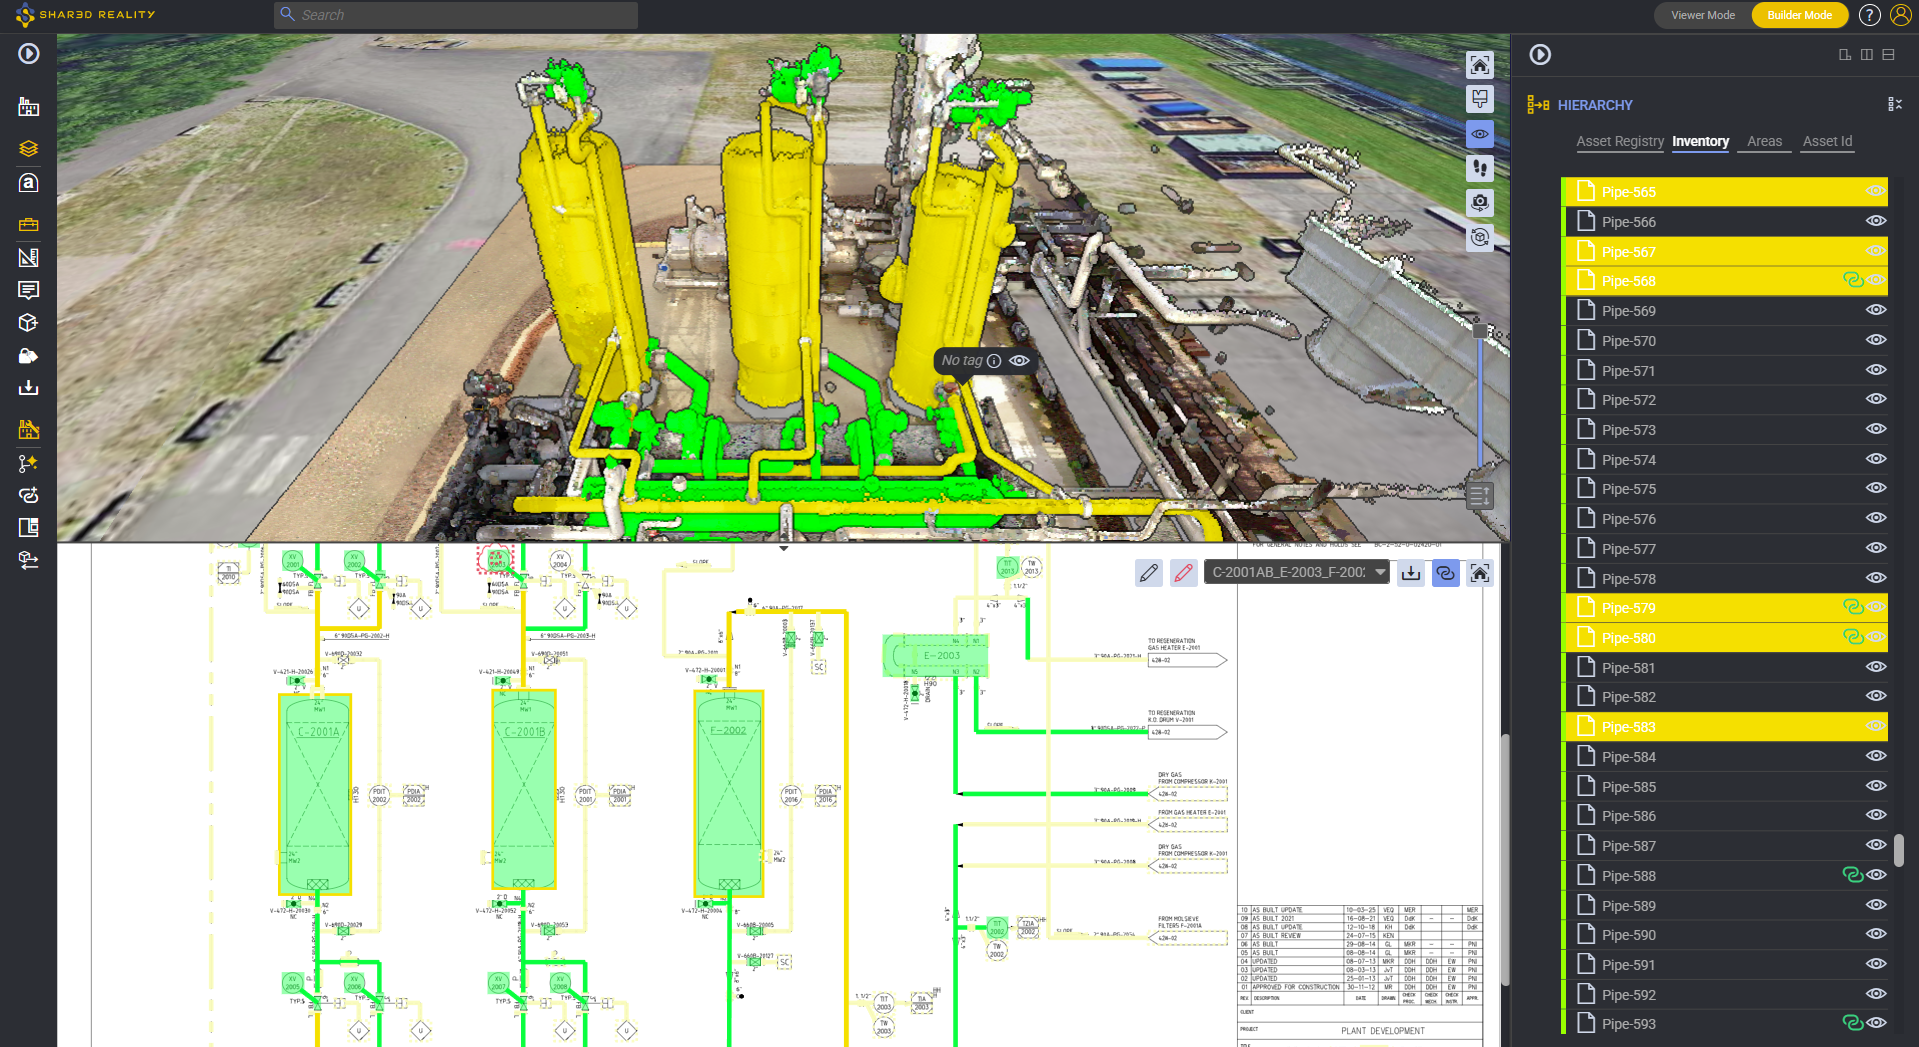
3D nokta bulutunda etiketlenmiş bir kontrol vanası seçildiğinde, görüntüleyiciye anında bağlantılı 1D CMMS bakım geçmişini açma komutu verilir ve ilgili 2D P&ID sayfasında o vananın tam olarak ortalanması, vurgulanması ve yakınlaştırılması otomatik olarak gerçekleştirilir.
Tersine, CMMS çubuğunda bir ekipman etiketinin aranması, 3D kamerayı anında tesis içindeki gerçek fiziksel koordinatlarına uçurur ve 3DGlow aracılığıyla geometrisini vurgular.
3D İş Zekası (3D BI) Etkinleştirme
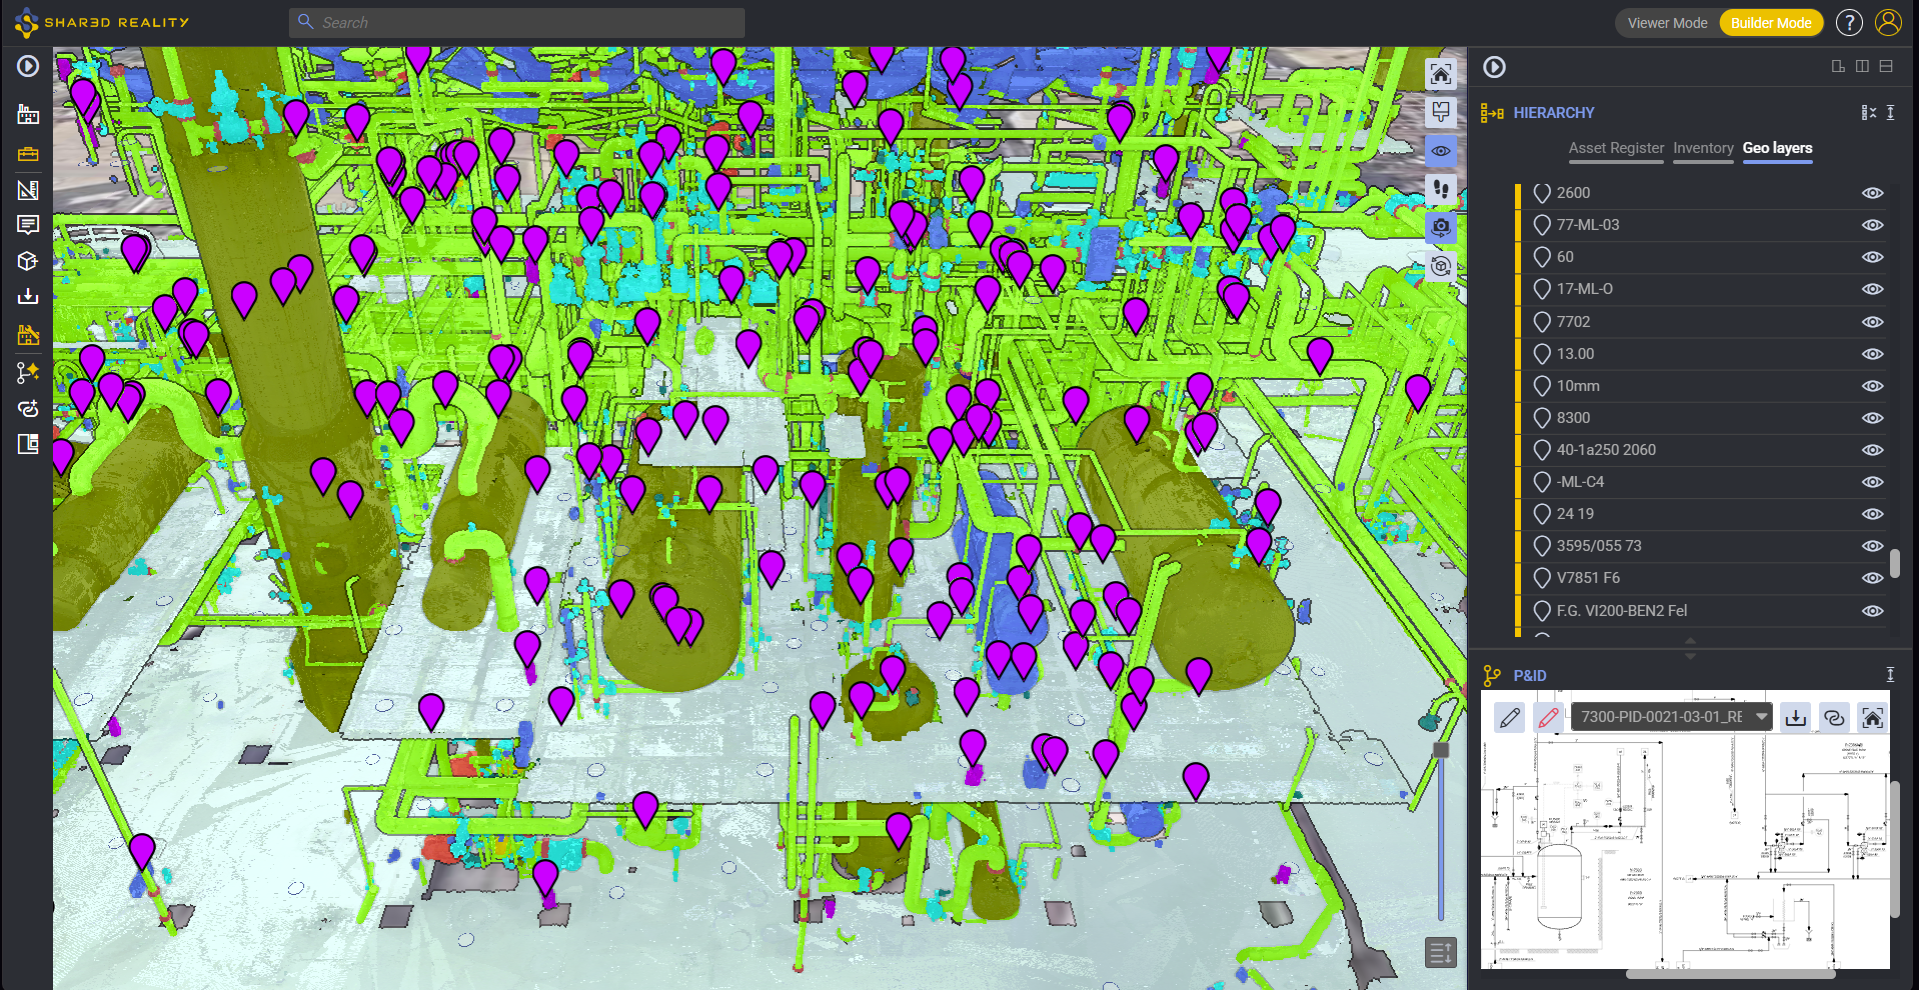
Ham geometriyi anlamsal varlıklara dönüştürmek, 3D İş Zekası (3D BI) özelliğini etkinleştirir. Mühendisler, harici tablo veritabanlarında gezinmek yerine, gerçek zamanlı operasyonel özelliklere göre 3D tesisi dinamik olarak renklendirebilir:
- Güvenilirlik ve Bakım Durumu: Vadesi geçmiş önleyici bakım iş emirleri, aktif birikmiş iş bildirimleri veya yüksek kritiklik derecelendirmeleri olan ekipmanları vurgulama.
- Varlık Bütünlüğü ve Korozyon Yönetimi: Kalan duvar kalınlığı, hesaplanan korozyon oranları veya Bütünlük Çalışma Aralığı (IOW) aşımlarına göre boru devrelerini görselleştirme.
- Proses Güvenliği ve Operasyonlar: Çalışma sıcaklıklarını, tasarım basınçlarını veya birimler genelinde Değişiklik Yönetimi inceleme durumlarını görüntüleme.
5. Ayrıntılı Doğrulama: P&ID Doğrulamasını ve “Boru İncelemesini” Hızlandırma
Olgunlaşmış mevcut tesislerde, P&ID'lerin %30'una kadarı, terk edilmiş boru kolları ve belgelenmemiş bağlantı noktalarından ters takılmış çek valflere ve eksik gözlük kapaklarına kadar uzanan fiziksel tutarsızlıklar içerir. Ancak, mühendislerin sahada doğrulanmış başlangıç referans noktalarına sahip olmaması nedeniyle kapsamlı bir P&ID yeniden doğrulama girişimi başlatmak oldukça zordur.
Otomatik uzamsal etiketleme, bu “nereden başlanmalı” sorununu çözer. Platform, önemli ekipmanları (pompalar, ısı eşanjörleri, kaplar, tahrikli vanalar) görünür etiketlerden elde edilen gerçek dünyadaki 3B koordinatlarına otomatik olarak bağlayarak, değiştirilemez bir uzamsal tohumlama noktaları ızgarası oluşturur.
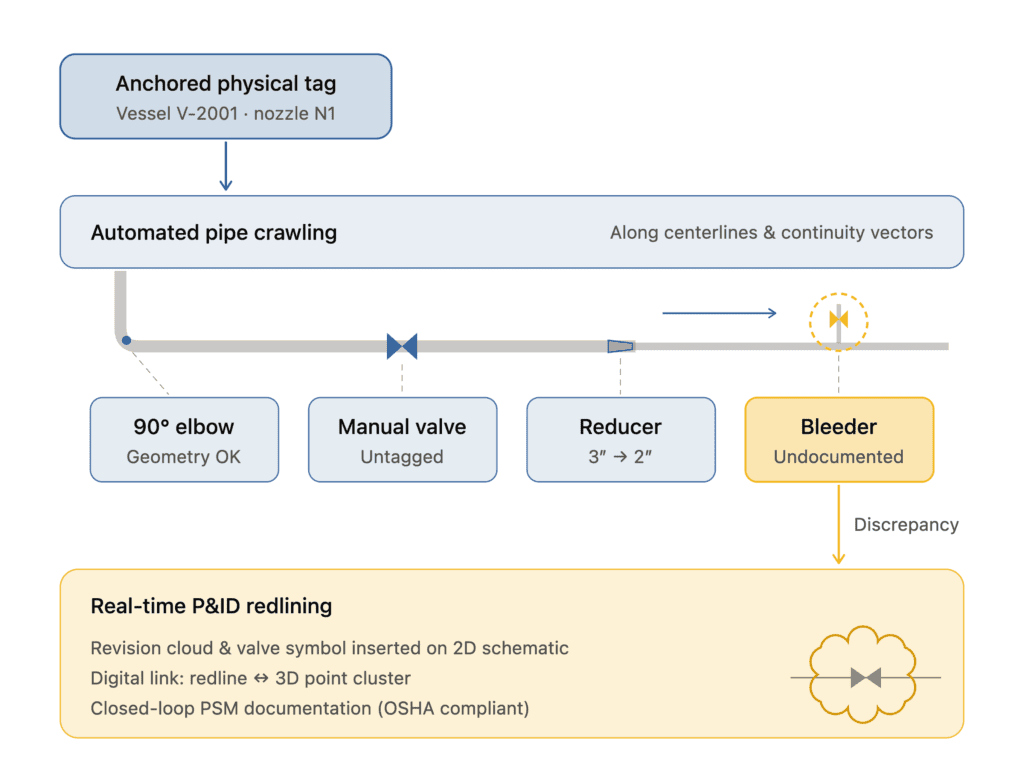
P&ID Doğrulayıcısının Çalışma Prensibi
Çoğu proses tesisinde, ekipman ve boru bileşenlerinin %70'inden fazlasında ayrı bir CMMS etiketi bulunmaz. Manuel blok vanalar, baypas hatları, hava tahliye tertibatları, numune alma noktaları ve enstrüman T bağlantılarına nadiren barkod veya işlevsel tanımlayıcılar damgalanır. Geleneksel OCR, okunacak fiziksel bir etiket olmadığı için bu etiketsiz hacmi çözemez.
İşte bu noktada, P&ID Validator sayesinde boru taraması devreye girer:
- Tohumlama: Algoritma, 360° OCR yoluyla tanımlanan sabit bir fiziksel varlıktan başlar (ör. P-101A Pompasındaki Tahliye Nozulu).
- Topolojik Tarama: Assetizer'ın 3D tarama ve P&ID'nin segmentasyonu ve sınıflandırmasından yönlendirilen sistem, bağlı boru hattı boyunca ilerler.
- Hat İçi Varlık Algılama: Algoritma uzayda tarama yaparken, flanşlar, dirsekler, T bağlantı parçaları, manuel vana ve redüktör makaraları gibi hat içi bağlantı parçalarına karşılık gelen bağlantıları algılar.
- Şematik Sıra Eşleştirme: Algılanan hat içi şekillerin sırası, ilgili 2D P&ID üzerindeki topolojik sıra ile doğrudan ilişkilendirilir.
P&ID Validator algoritması, 3D taramada P&ID'de bulunmayan bir hat içi vana veya bağlantı kolu ile karşılaştığında, sistem derhal bir as-built uyuşmazlığını işaretler.
Mühendisler daha sonra doğrudan platform içinde P&ID Redlining özelliğini etkinleştirebilir, belgelenmemiş bileşeni çizebilir, yeni 2D grafiği 3D nokta kümesine bağlayabilir ve tesisin ana çizimlerini güncellemek üzere denetlenebilir bir mühendislik paketi (PDF/PNG) dışa aktarabilir.
6. Varlık Yaşam Döngüsü Boyunca İş Değeri ve Operasyonel Yatırım Getirisi
Gerçeklik odaklı otomatik mekansal etiketleme uygulamasının hayata geçirilmesi, çeşitli operasyonel alanlarda mevcut varlık yönetiminin birim ekonomisini kökten değiştirir:
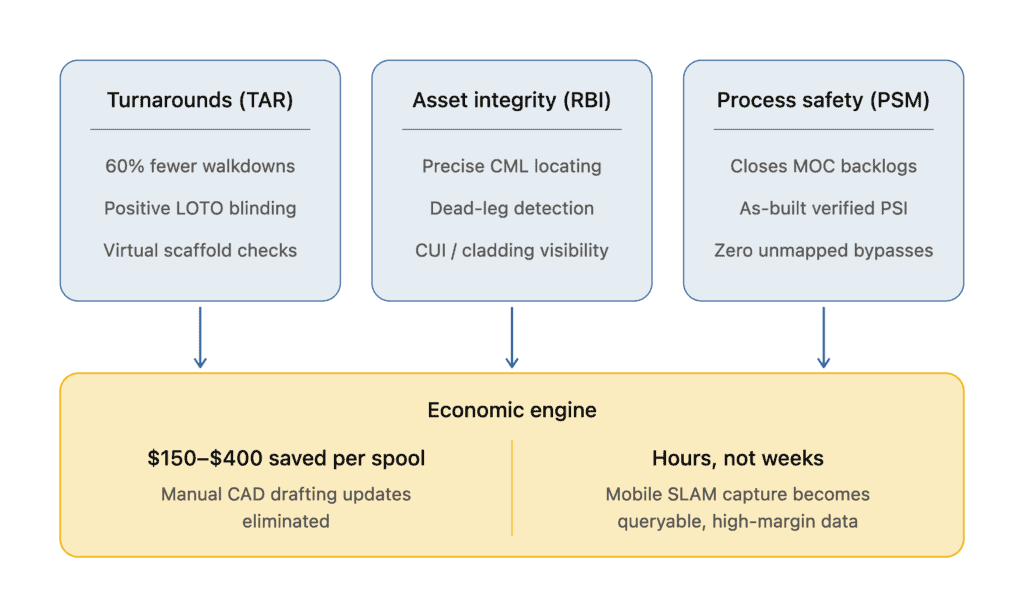
6.1 – Bakım Aralığı (TAR) ve Yenileme Optimizasyonu
Turnaround planlaması, genellikle mekanik işlerin kapsamını belirlemek, kör flanşların yerlerini tespit etmek ve vinç donanımını planlamak amacıyla iç planlamacılar ve dış yükleniciler tarafından aylarca süren ön saha incelemelerini gerektirir.
- Sanal İş Paketleme: Planlamacılar, tehlikeli işletme birimlerine girmeden sistemleri uzaktan izole eder, vana salmastralarına erişimi doğrular ve pozitif izolasyon noktalarını (çift blok ve tahliye) teyit eder.
- İskele Yeniden Çalışma İhtiyacının Azaltılması: Planlamacılar, uzamsal ölçüm ve 3B şekil simülasyon araçlarını kullanarak, iskele ayak izlerini as-built taramasına göre sanal olarak modelleyerek sahadaki iskele değişikliklerini %30'a kadar azaltır.
6.2 – Risk Temelli Muayene (RBI) ve Tahribatsız Muayene (NDT)
API 570 ve API 580/581 programları kapsamında, kağıt izometrik çizimlerde Durum İzleme Konumları (CML'ler) ve Kalınlık Ölçüm Konumları (TML'ler) belirlemek, sahada ölçüm sapmalarına yol açar.
- Santimetrenin Altında CML Hassasiyeti: Denetim noktaları, 3B Notlar aracılığıyla 3B uzayda doğrudan fiziksel boru dış yüzeyine veya nozul boynuna sabitlenir.
- NDT Arama İş Yükünün Ortadan Kaldırılması: Saha teknisyenleri, kendinden güvenli tabletler aracılığıyla ikiz modele erişir, görsel 3D işaret noktalarını kullanarak belirtilen CML koordinatına doğrudan gider ve sahada geçmiş ultrasonik kalınlık kayıtlarını inceler.
6.3 – EAM/CMMS Veri Bütünlüğü ve Ana Veri Yönetimi
Birleşmeler, satın almalar ve eski tesis operasyonları, CMMS veritabanlarında sıklıkla "hayalet varlıklar" (artık fiziksel olarak mevcut olmayan, hizmet dışı bırakılmış ekipmanlara ait kayıtlar) ve eşleştirilmemiş saha eklemeleriyle bozulmalara neden olur.
- Otomatik Mutabakat: Tesis genelinde tarama sırasında OCR çalıştırılması, fiziksel envanteri CMMS veritabanıyla karşılaştırarak, eşleştirilmemiş fiziksel varlıklarla veritabanındaki sahipsiz girişleri gösteren denetlenebilir bir envanter raporu oluşturur.
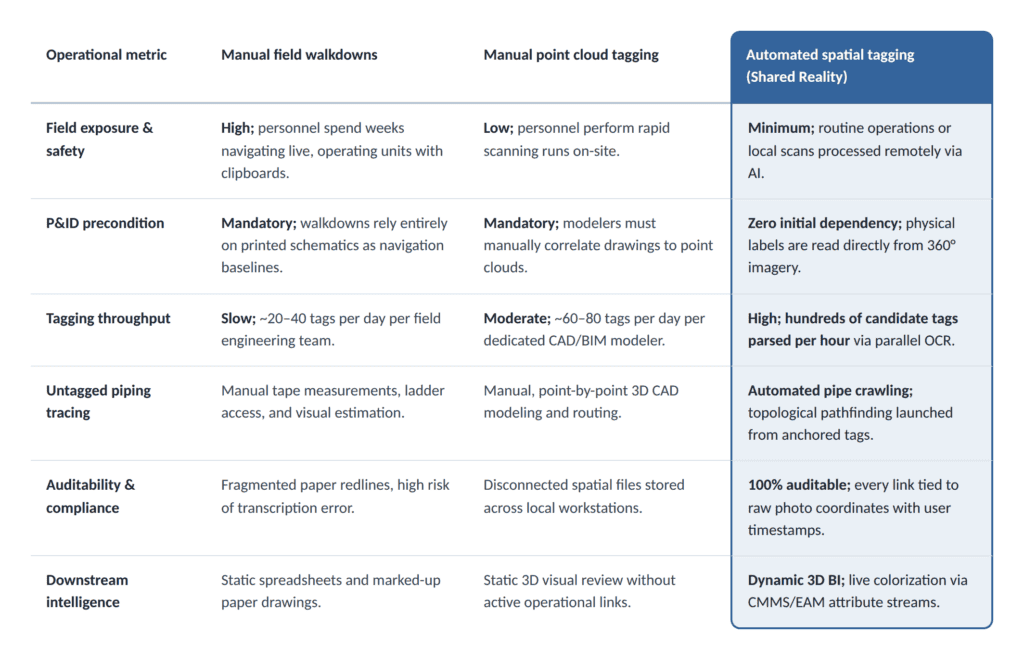
7. Karşılaştırmalı Analiz: Endüstriyel Etiketlemenin Gelişim Süreci
Fiziksel saha araştırmalarından otomatik mekansal etiketlemeye geçiş, mühendislik verimliliği ve güvenlik performansı açısından çarpıcı bir sıçrama anlamına gelmektedir:
8. Stratejik Uygulama: Veri Tarama ve Alımından Operasyonel Gerçeğe Ölçeklendirme
Otomatik mekansal etiketlemeyi devreye almak, mevcut kurumsal yazılımların kökten bir şekilde yenilenmesini gerektirmez. Bu sistem, fiziksel gerçeklik ile kurumsal ana veriler arasında yer alan çevik bir bağlamsallaştırma katmanı olarak işlev görür.
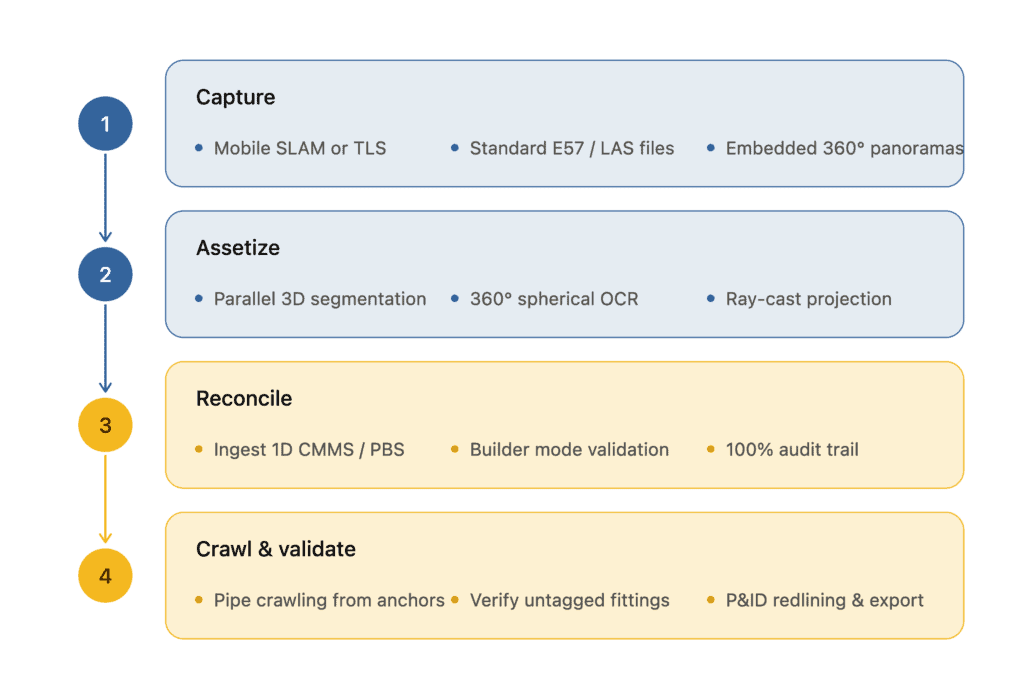
Endüstriyel tesis işletmecileri, bu özelliği dört aşamalı bir süreçle hayata geçirebilirler:
- Mevcut Gerçeklik Verilerini Alın: Kayıtlı 360° panoramik görüntüler içeren mevcut veya yeni edinilmiş karasal lazer taramalarını veya mobil SLAM veri setlerini yükleyin.
- Assetizer Çok Modlu AI'yı Çalıştırma: Otomatik işleme boru hattını çalıştırarak 3D geometrileri sınıflandırın ve fiziksel etiket algılama için gömülü 360° optik görüntüleri ayrıştırın.
- Uzamsal Bağlantı Noktalarını Doğrulama: Mühendislik ekipleri, işbirliğine dayalı Builder Modu'nu kullanarak AI'nın bulduğu eşleşmeleri CMMS kayıtlarıyla karşılaştırır ve uzamsal bağlantı noktalarının doğrulanmış bir temelini oluşturur.
- Boru Taraması ve P&ID Doğrulamasını Uygulayın: Doğrulanmış ekipman nozüllerinden topolojik boru taramasını başlatarak etiketlenmemiş boru makaralarını haritalandırın, sahadaki as-built tutarsızlıklarını belirleyin ve doğrulanmış mühendislik paketlerini dışa aktarın.
Tesis dijitalleştirme sürecini yavaş ve manuel CAD çizimlerinden ayırarak ve varlık kayıtlarını doğrudan fiziksel gerçekliğe dayandırarak, mevcut tesis işletmecileri nihayet gerçeklik-veri uçurumunu ortadan kaldırabilir; böylece pasif nokta bulutlarını, proses bütünlüğünü ve operasyonel karlılığı koruyan akıllı, bağlantılı dijital ikizlere dönüştürebilirler.