Umwandlung von Prozessanlagen auf Brachflächen von statischen 3D-Scans in semantische digitale Zwillinge
In bestehenden Raffinerien, petrochemischen Anlagen, chemischen Verarbeitungsbetrieben und Energieversorgungsanlagen stimmt die technische Dokumentation selten mit der physischen Realität überein. Jahrzehntelange Betriebsanpassungen, Projekte zur Beseitigung von Engpässen und kleinere Modernisierungen, die im Rahmen schneller Management-of-Change-Zyklen (MOC) durchgeführt wurden, führen zu einer sich verschärfenden Diskrepanz zwischen 1D-Anlagenverzeichnissen in computergestützten Instandhaltungsmanagementsystemen (CMMS) oder Enterprise-Asset-Management-Plattformen (EAM) (z. B. SAP PM, IBM Maximo), 2D-Rohrleitungs- und Instrumentierungsdiagrammen (P&IDs) und der physischen Bestandsanlage.
Die Behebung dieses Dokumentationsdefizits erforderte in der Vergangenheit kapitalintensive technische Audits, Begehungen vor Ort und manuelle Aktualisierungen der Zeichnungen. Während Technologien zur Realitätserfassung in der Industrie stark zugenommen haben, stellt die Erfassung der Anlage mittlerweile keinen Engpass mehr dar. Der akute Engpass liegt in der Umwandlung von rohen visuellen und räumlichen Punktdaten in kontextbezogene, überprüfbare technische Informationen.
Durch automatisiertes räumliches Tagging – ermöglicht durch die in „Shared Reality“ und dessen „Assetizer“-KI-Engine integrierte optische Zeichenerkennung (OCR) während des Scans – können Betreiber nun physische Beschriftungsdaten direkt aus den in 3D-Scans eingebetteten 360°-Panoramabildern extrahieren. Indem physische Anlagenbeschriftungen direkt mit CMMS-Tags und 3D-Geometrien verknüpft werden, ohne dass ein vorhandenes, validiertes P&ID als Vermittler erforderlich ist, können Industriebetreiber monolithische Scans schnell in interaktive digitale Zwillinge umwandeln, die Vorbereitungen für Turnarounds (TAR) optimieren und durch automatisiertes „Pipe Crawling“ eine umfassende, zeilenweise P&ID-Validierung ermöglichen.
1. Das Paradoxon der Brownfield-Digitalisierung: Der Einzug mobiler SLAM-Systeme
Die Realitätserfassung in der Prozessindustrie hat einen Wendepunkt erreicht, der durch die Kommerzialisierung von terrestrischen Laserscanning-Systemen (TLS) und mobilen SLAM-Systemen (Simultaneous Localization and Mapping) vorangetrieben wird. Mobile SLAM-Geräte in Handheld-Ausführung, als Rucksackgeräte oder auf Drohnen montiert, ermöglichen es in Kombination mit hochauflösenden 360°-Sphärenkameras Feldteams, Hunderttausende Quadratmeter innerhalb von Tagen statt Monaten zu erfassen. Da die Scan-Hardware nun auch für Gelegenheitsnutzer und nicht-spezialisierte Außendienstteams zugänglich ist, erfassen Industrieanlagen mehr räumliche und optische 3D-Daten als je zuvor.
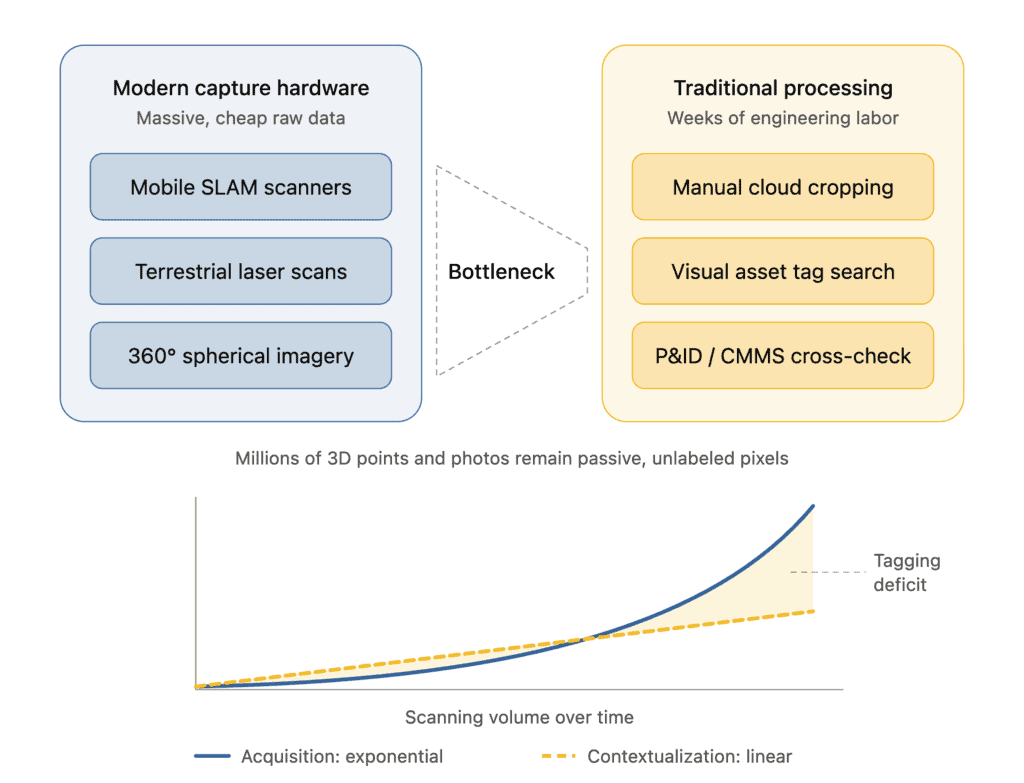
Diese Demokratisierung der Datenerfassung hat ein operatives Paradoxon offenbart: Die Datenerfassung erfolgt mittlerweile exponentiell, die Kontextualisierung der Daten bleibt jedoch linear und manuell.
Eine rohe 3D-Punktwolke – sei sie im Format .e57, .las oder .laz – ist im Grunde eine Sammlung von Raumkoordinaten () und RGB-Farbwerten. Sie verfügt über keinerlei native Information darüber, ob eine Punktgruppe eine Zentrifugalpumpe nach API 610, einen Rohrflansch nach ASME B16.5 oder eine inerte Stahlstütze darstellt. Ebenso dienen eingebettete 360°-Panoramabilder traditionell eher als passive „Street Views“ zur Fernbetrachtung denn als strukturierte Datensätze.
Um diese räumlichen Daten für nachgelagerte Anwendungsfälle nutzbar zu machen – wie beispielsweise Asset Integrity Management (AIM), risikobasierte Inspektion (RBI), Prozesssicherheitsmanagement (PSM) oder Turnaround-Planung – mussten Ingenieure bisher manuell durch die Punktwolke navigieren, Anlagenkennzeichnungen finden, diese mit gedruckten P&IDs oder CMMS-Tabellen abgleichen und digitale Begrenzungsrahmen von Hand einzeichnen. Sind P&IDs veraltet oder fehlen sie ganz, kommt der Prozess vollständig zum Stillstand.
Da das Scanvolumen zunimmt, verschärft sich das Defizit bei der manuellen Kennzeichnung zunehmend. Brownfield-Betriebe benötigen eine automatisierte, realitätsorientierte Brücke, die rohe visuelle und räumliche Daten in ein intelligentes, semantisches Betriebsmodell umwandelt, ohne dass manueller Engineering-Aufwand entsteht.
2. Technologischer Kern: 360°-OCR während des Scanvorgangs über die Assetizer-KI-Engine
Die grundlegende Technologie, die diesen Engpass bei der Datenerfassung beseitigt, ist die erweiterte Assetizer-KI-Engine innerhalb des Shared-Reality-Arbeitsbereichs.
Assetizer arbeitet mit einer Dual-Vektor-Architektur:
- 3D-Geometrische Klassifizierung: Segmentierung dichter Punktwolken in diskrete geometrische Cluster und Zuordnung branchenübergreifender Asset-Klassen (z. B. Behälter, Pumpen, Regelventile, Rückschlagventile, Demontageverbindungen).
- 2D-/Optische Intelligenz: Analyse hochauflösender 360°-Equirektangular-Panoramafotos, die im Koordinatensystem der 3D-Punktwolke registriert sind.
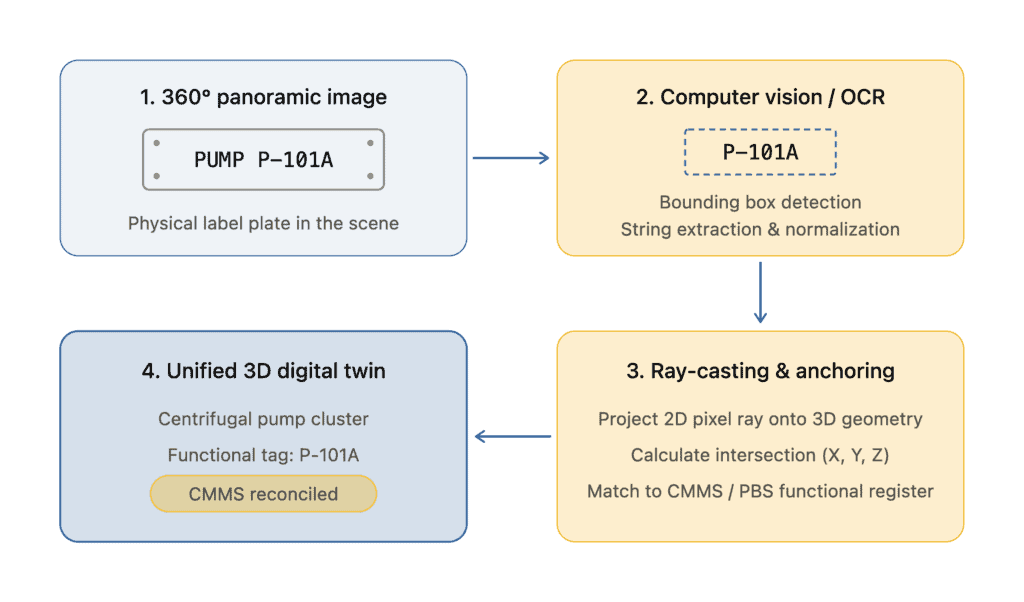
Die Funktionsweise der räumlichen OCR
Wenn ein Realitätserfassungspaket hochgeladen wird (z. B. strukturierte E57-Dateien mit eingebetteten Panorama-Scannerstationen), identifiziert Assetizer die räumlichen Ursprünge jeder 360°-Fotoblase. Während die Computer-Vision-Pipeline die sphärischen Bilder verarbeitet, führt sie eine optische Zeichenerkennung (OCR) durch, die speziell auf physische Anlagenkennzeichnungen ausgerichtet ist:
- Gestanzte Typenschilder aus Edelstahl oder Messing.
- Mit Schablonen aufgebrachte Rohrleitungsbeschriftungen und Pfeile zur Durchflussrichtung.
- Gestanzte Ventilprüfplaketten und an Drahtseilen befestigte Wartungsschilder.
- Kennzeichnungen von Schaltschränken, Anschlusskästen und Skids.
Sobald der Text extrahiert ist, wendet die Plattform Ray-Casting-Algorithmen an, die vom optischen Zentrum der 360°-Kamera ausgehend durch den 2D-Begrenzungsrahmen des erkannten Etiketts in die umgebende 3D-Punktwolke projizieren. Durch die Berechnung des exakten geometrischen Schnittpunkts mit der gescannten Oberfläche ermittelt das System die realen räumlichen Koordinaten () des Etiketts.
Abgleich mit Stammdaten (PBS / CMMS)
Die extrahierten alphanumerischen Zeichenfolgen werden sofort mit der hochgeladenen Anlagenstruktur (PBS) oder dem CMMS-Geräteverzeichnis der Anlage abgeglichen. Industrielle Umgebungen bergen reale Herausforderungen: Etiketten sind chemischer Korrosion, Farbspritzern, Witterungseinflüssen oder teilweiser Verschattung ausgesetzt.
Um Oberflächenbeschädigungen zu überwinden, setzt Assetizer Fehlermanagement und Fuzzy-Matching-Logik ein. Wenn bei der OCR-Erfassung aufgrund eines zerkratzten Zeichens auf einer Edelstahlplatte „IL-101A“ gelesen wird, gleicht der Algorithmus den Lesewert mit der CMMS-Referenzkennzeichnung „11-101A“ ab. Übereinstimmungen innerhalb akzeptabler Konfidenzschwellen werden automatisch zugeordnet, während größere Abweichungen als Kandidaten für die manuelle Überprüfung herausgefiltert werden.
3. „Human-in-the-Loop“-Governance: 100 % Nachvollziehbarkeit bei kritischen Vorgängen
In Umgebungen mit hohem Gefahrenpotenzial, die durch gesetzliche Vorschriften wie OSHA 29 CFR 1910.119 (Prozesssicherheitsmanagement) oder die europäische Seveso-III-Richtlinie (Richtlinie 2012/18/EU) geregelt sind, sind vollständig autonome KI-Systeme ohne deterministische Überwachung nicht akzeptabel. Betriebsgenehmigungen erfordern eine lückenlose Rückverfolgbarkeit jeder Änderung an Anlagenkomponenten und jeder Aktualisierung der Prozesssicherheitsinformationen (PSI).
Shared Reality setzt einen strengen Workflow nach dem Prinzip „KI schlägt vor, Mensch validiert“ durch. Die automatisierte räumliche Kennzeichnung überschreibt technische Unterlagen nicht willkürlich, sondern fungiert als intelligenter Assistent, der mögliche Verknüpfungen aufzeigt, um eine schnelle technische Freigabe zu ermöglichen.
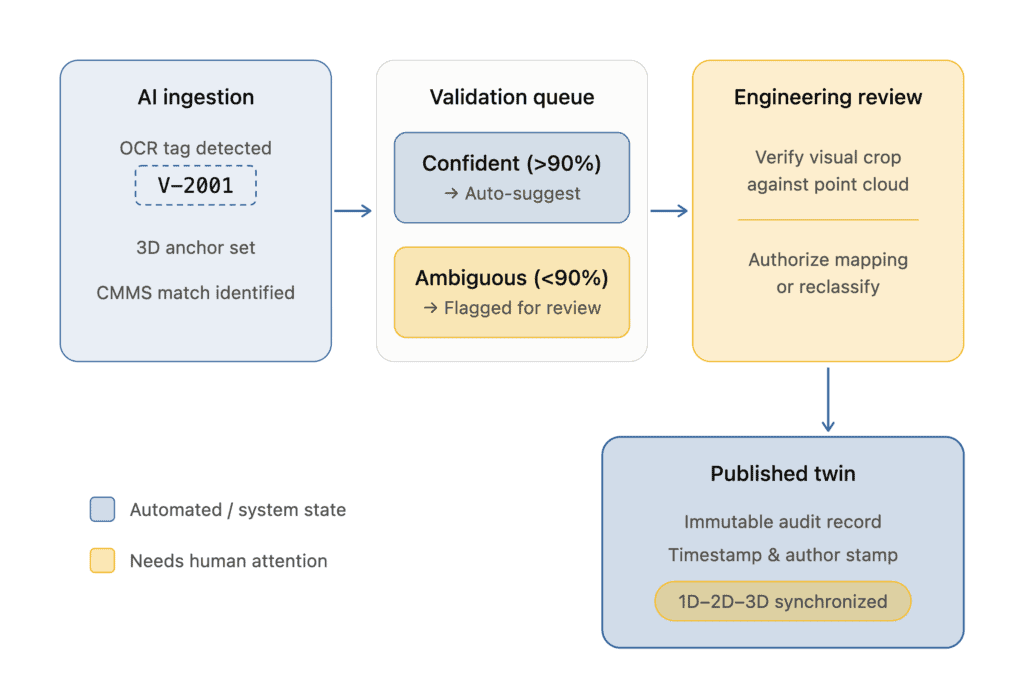
Der Validierungs-Workflow im Builder-Modus
1. Vorbereiten der Kandidaten: Über 360°-OCR identifizierte Objekte werden im Arbeitsbereich des Builder-Modus bereitgestellt. Die Benutzeroberfläche zeigt das 3D-Modell neben einem kontextbezogenen Ausschnitt des ursprünglichen 360°-Fotos, auf dem das physische Etikett zu sehen ist.
2. Deterministische Überprüfung: Der Builder überprüft die vorgeschlagene Übereinstimmung zwischen dem segmentierten physischen 3D-Objekt und dem 1D-CMMS-Eintrag. Mit einem einzigen Klick validiert der Benutzer den Vorschlag, ordnet ihn neu zu oder weist ihn als nicht verknüpftes Spezial-Tag zu.
3. Protokollierung der Rückverfolgbarkeit: Jedes bestätigte räumliche Tag hinterlässt einen unveränderlichen digitalen Fußabdruck: Autoren-ID, Zeitstempel der Validierung.
4. Veröffentlichungskontrollen: Vorbereitete Daten bleiben im Builder-Modus isoliert, bis ein autorisierter Administrator die Qualitätsprüfung verifiziert und das verifizierte Modell in den unternehmensweiten Standard-Viewern veröffentlicht.
4. Umwandlung monolithischer Scans in semantische Realitätsmodelle
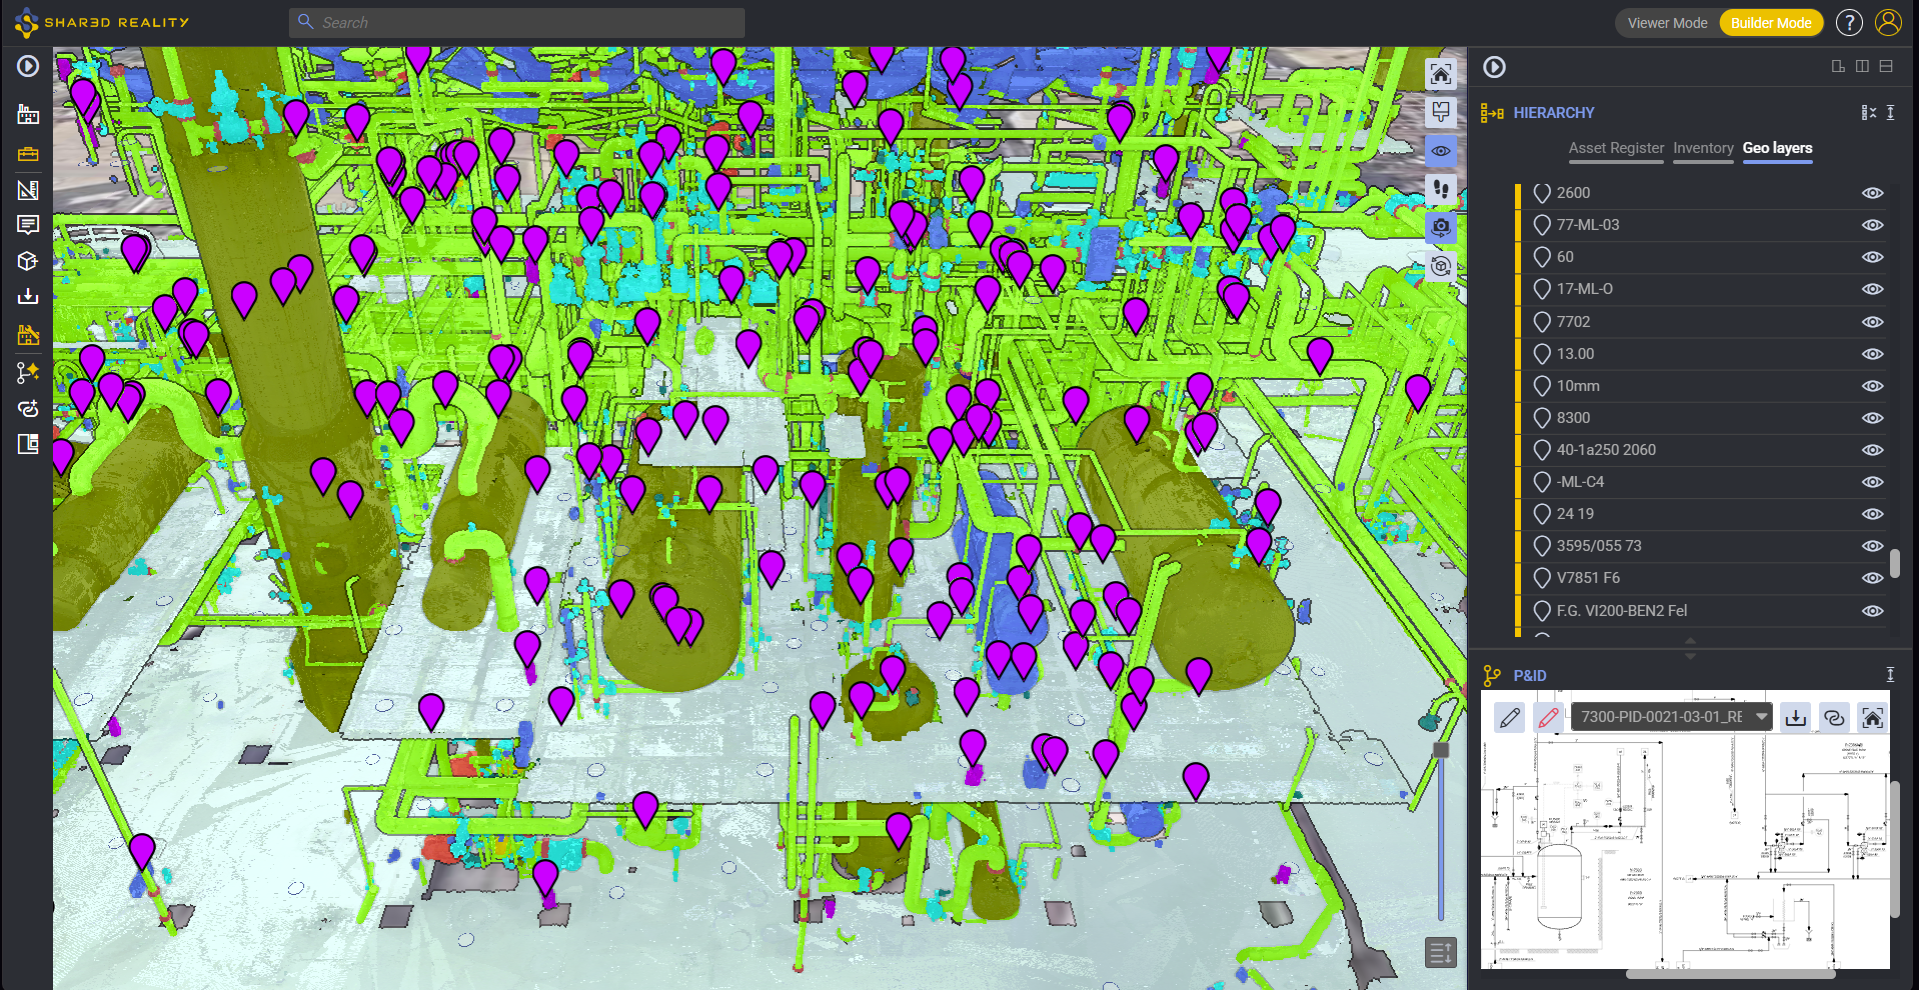
Sobald physische Kennzeichnungen in räumliche Anker umgewandelt sind, verwandelt sich der Anlagen-Scan von einer passiven geometrischen Aufzeichnung in ein semantisches 3D-Realitätsmodell. Jede klassifizierte Komponente wird zu einer aktiven, interaktiven Einheit, die direkt in die übergeordnete Datenarchitektur der Anlage eingebunden ist.
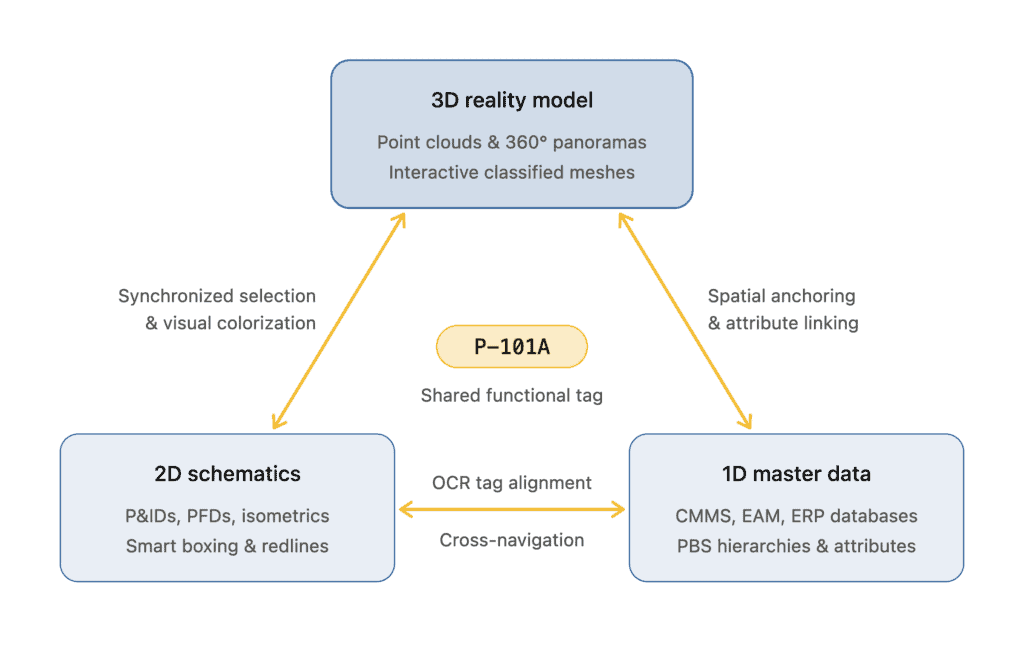
Dreidimensionale Synchronisation (1D-2D-3D)
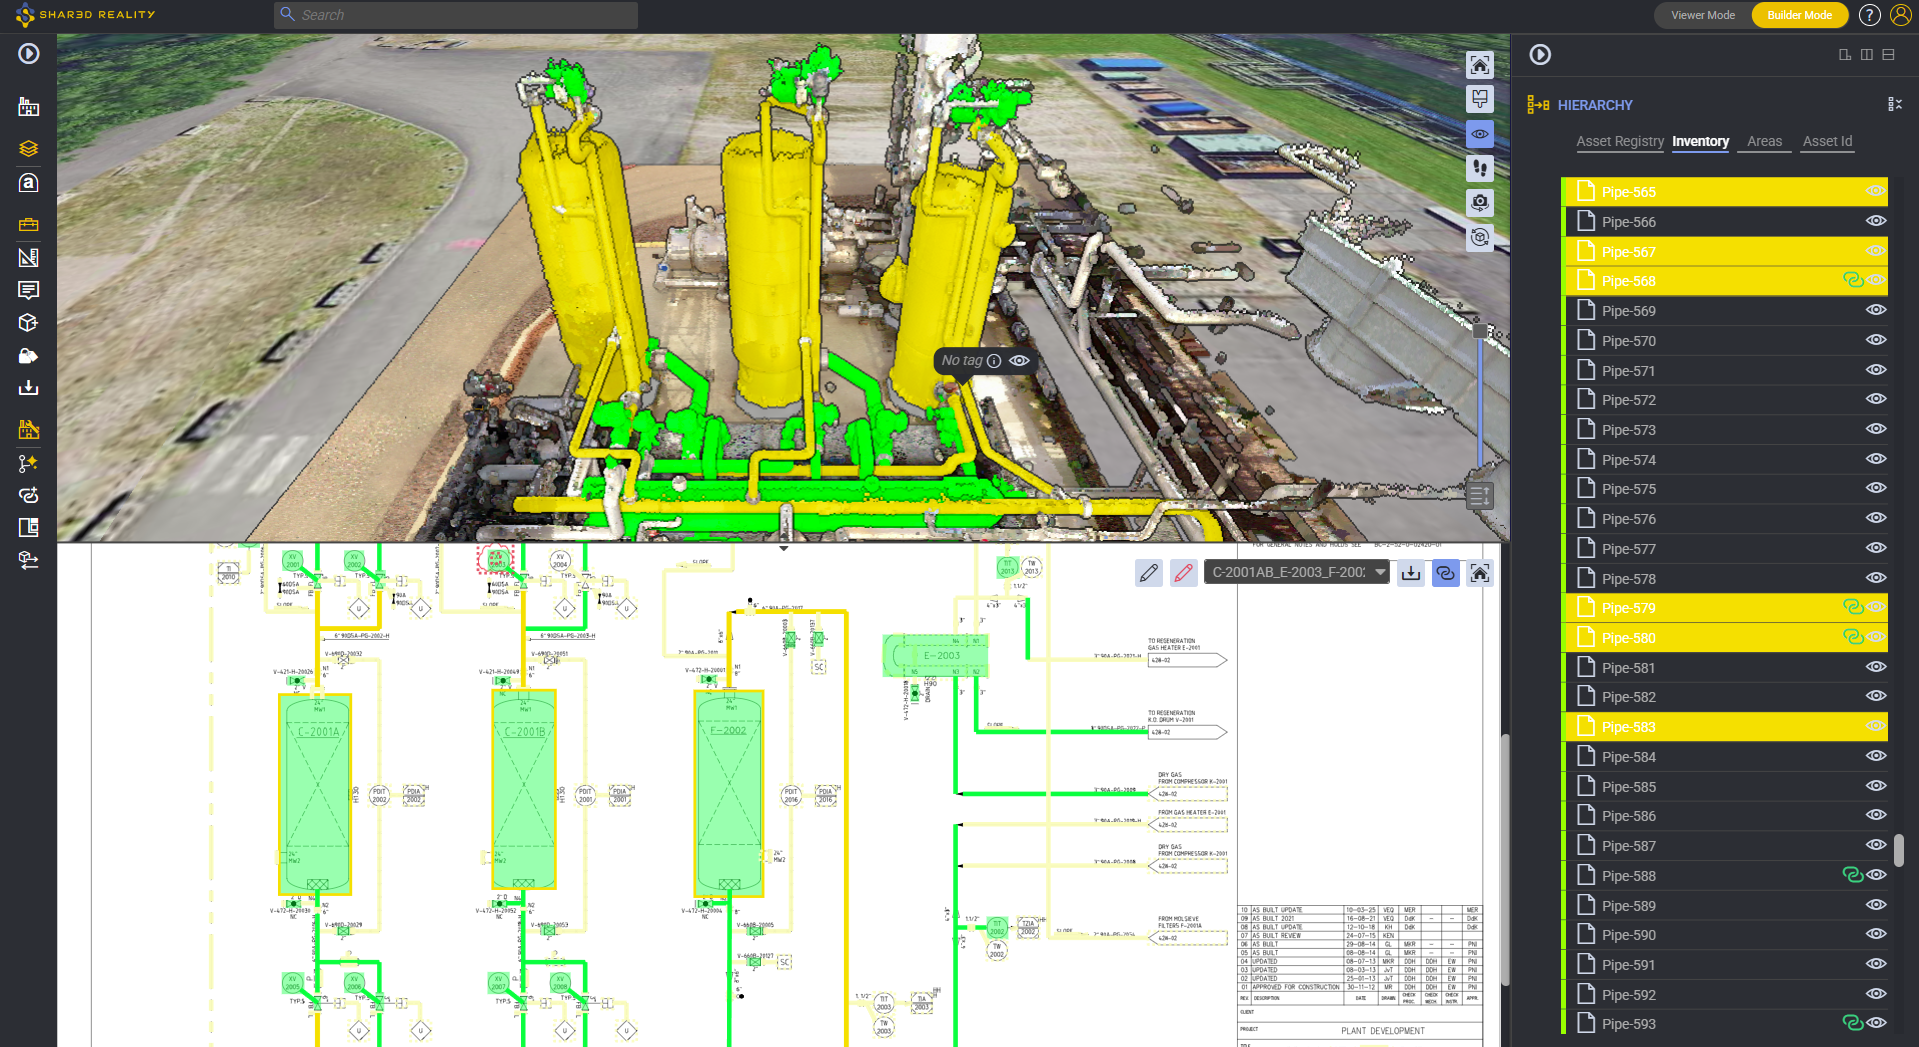
In Shared Reality ermöglicht die räumliche Kennzeichnung eine bidirektionale und dreidirektionale Synchronisation über die operativen Darstellungen der Anlage hinweg:
- 3D-Realität: Punktwolken und 360°-Panoramaansichten sorgen für geometrische Genauigkeit.
- 2D-Schemas: Rohrleitungs- und Instrumentierungsdiagramme, die die funktionale Prozesslogik abbilden.
- 1D-Metadaten: CMMS-Anlagenverzeichnisse, Wartungsprotokolle und Anlagenhierarchien, die den geschäftlichen Kontext liefern.
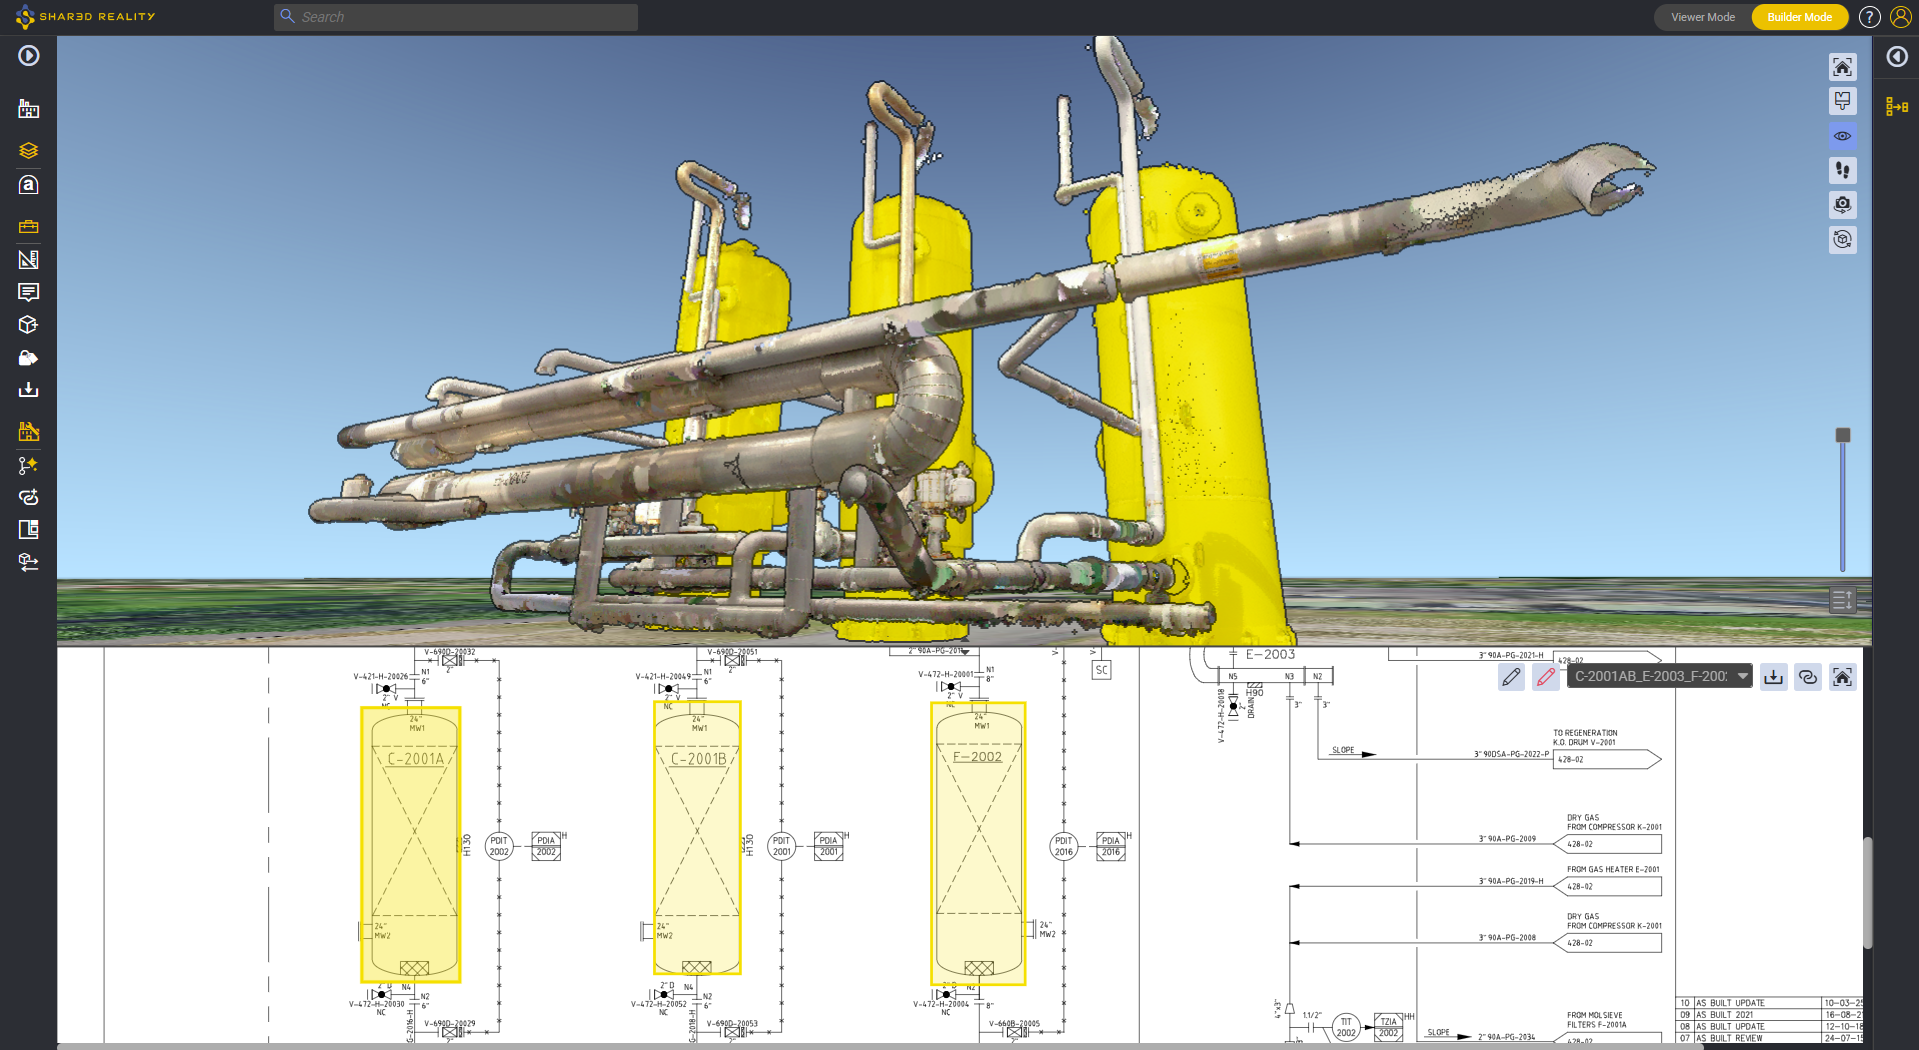
Die Auswahl eines markierten Regelventils in der 3D-Punktwolke veranlasst den Betrachter sofort, die verknüpfte 1D-CMMS-Wartungshistorie zu öffnen und das entsprechende 2D-P&ID-Blatt automatisch auf genau dieses Ventil zu zentrieren, es hervorzuheben und darauf zu zoomen.
Umgekehrt führt die Suche nach einer Anlagenkennzeichnung in der CMMS-Leiste dazu, dass die 3D-Kamera sofort zu den realen physikalischen Koordinaten der Anlage im Werk springt und deren Geometrie mittels 3DGlow hervorhebt.
Aktivierung von 3D-Business-Intelligence (3D-BI)
Die Umwandlung von Rohgeometrie in semantische Assets erschließt 3D-Business-Intelligence (3D-BI). Anstatt in externen tabellarischen Datenbanken zu navigieren, können Ingenieure die 3D-Anlage dynamisch anhand von Echtzeit-Betriebsattributen farblich kennzeichnen:
- Zuverlässigkeit und Wartungsstatus: Hervorhebung von Anlagen mit überfälligen Arbeitsaufträgen für vorbeugende Wartungsarbeiten, aktiven Benachrichtigungen über Rückstände oder hohen Kritikalitätsbewertungen.
- Anlagenintegrität und Korrosionsmanagement: Visualisierung von Rohrleitungskreisen auf Basis der verbleibenden Wanddicke, berechneter Korrosionsraten oder Überschreitungen des Integritätsbetriebsfensters (IOW).
- Prozesssicherheit und Betrieb: Anzeige von Betriebstemperaturen, Auslegungsdrücken oder Prüfstatus von Änderungsanträgen über alle Anlagenbereiche hinweg.
5. Detaillierte Überprüfung: Beschleunigung der P&ID-Validierung und des „Pipe Crawling“
An ausgereiften Brownfield-Standorten weisen bis zu 30 % der P&IDs physische Abweichungen auf – von stillgelegten Rohrsträngen und undokumentierten Anbindungen bis hin zu verkehrt eingebauten Rückschlagventilen und fehlenden Blindflanschen. Die Einleitung einer umfassenden Initiative zur erneuten P&ID-Validierung ist jedoch bekanntermaßen schwierig, da Ingenieuren vor Ort verifizierte Ausgangsbasisdaten fehlen.
Automatisiertes räumliches Tagging löst dieses Problem, wo man anfangen soll. Indem wichtige Anlagen (Pumpen, Wärmetauscher, Behälter, betätigte Ventile) anhand sichtbarer Beschriftungen automatisch an ihre realen 3D-Koordinaten gebunden werden, erstellt die Plattform ein festes Raster aus räumlichen Referenzpunkten.
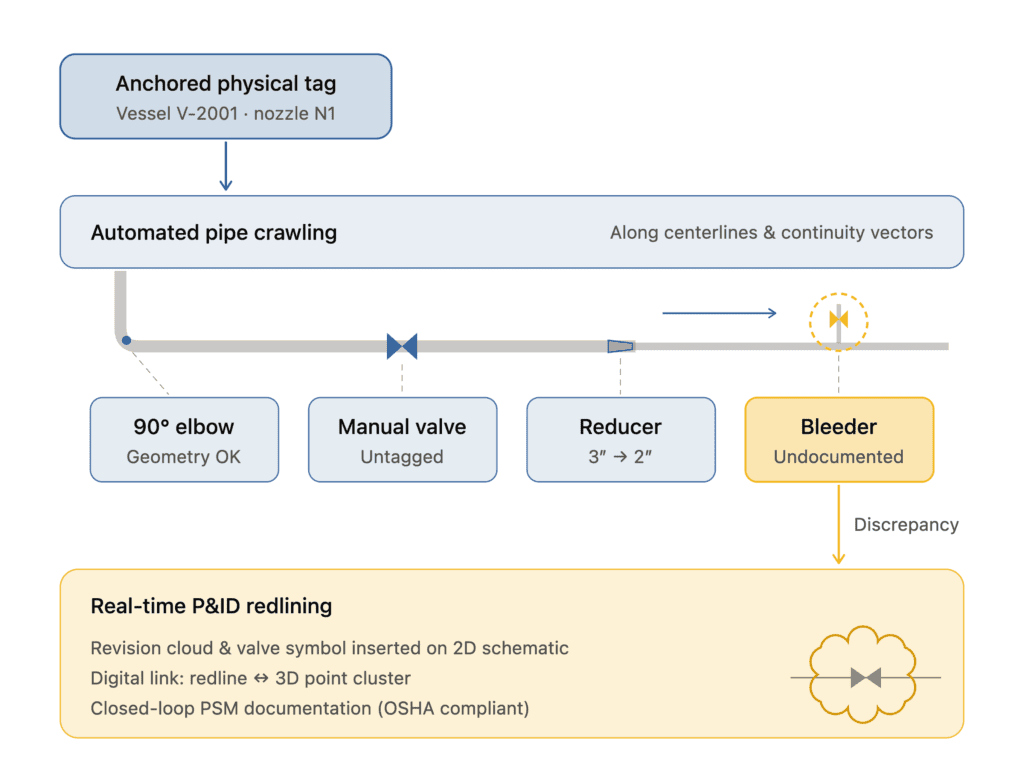
Die Funktionsweise des P&ID-Validators
In den meisten Prozessanlagen sind mehr als 70 % der Anlagenkomponenten und Rohrleitungskomponenten nicht mit individuellen CMMS-Kennzeichnungen versehen. Manuelle Absperrventile, Bypass-Leitungen, Entlüftungsvorrichtungen, Probenahmestellen und Messt-Stücke sind selten mit Barcodes oder Funktionskennzeichnungen versehen. Herkömmliche OCR-Verfahren können dieses Problem der fehlenden Kennzeichnung nicht lösen, da keine physischen Etiketten zum Auslesen vorhanden sind.
Hier kommt dank des P&ID Validators das „Pipe Crawling“ ins Spiel:
- Seeding: Der Algorithmus beginnt an einer verankerten physischen Anlage, die mittels 360°-OCR identifiziert wird (z. B. Auslassdüse an Pumpe P-101A).
- Topologische Abtastung: Geleitet von der Segmentierung und Klassifizierung des 3D-Scans und des P&ID durch Assetizer durchläuft das System den verbundenen Rohrstrang.
- Erkennung von Inline-Anlagenkomponenten: Während der Algorithmus den Raum durchläuft, erkennt er Verbindungen, die Inline-Armaturen entsprechen: Flansche, Rohrbögen, T-Stücke, manuelle Handventile und Reduzierstücke.
- Abgleich der schematischen Reihenfolge: Die Reihenfolge der erkannten Inline-Formen wird direkt mit der topologischen Reihenfolge auf dem entsprechenden 2D-P&ID abgeglichen.
Wenn der P&ID-Validator-Algorithmus im 3D-Scan auf ein Inline-Ventil oder einen Anschlussstutzen stößt, das bzw. der im P&ID nicht vorhanden ist, meldet das System sofort eine Abweichung vom Ist-Zustand.
Ingenieure können dann direkt innerhalb der Plattform die P&ID-Redlining-Funktion aktivieren, die nicht dokumentierte Komponente skizzieren, die neue 2D-Grafik mit dem 3D-Punktcluster verknüpfen und ein nachprüfbares Konstruktionspaket (PDF/PNG) exportieren, um die Stammzeichnungen der Anlage zu aktualisieren.
6. Geschäftlicher Nutzen und operativer ROI über den gesamten Lebenszyklus der Anlagen
Die Einführung eines „Reality-First“-Ansatzes für die automatisierte räumliche Kennzeichnung verändert die Wirtschaftlichkeit des Brownfield-Anlagenmanagements in mehreren Betriebsbereichen grundlegend:
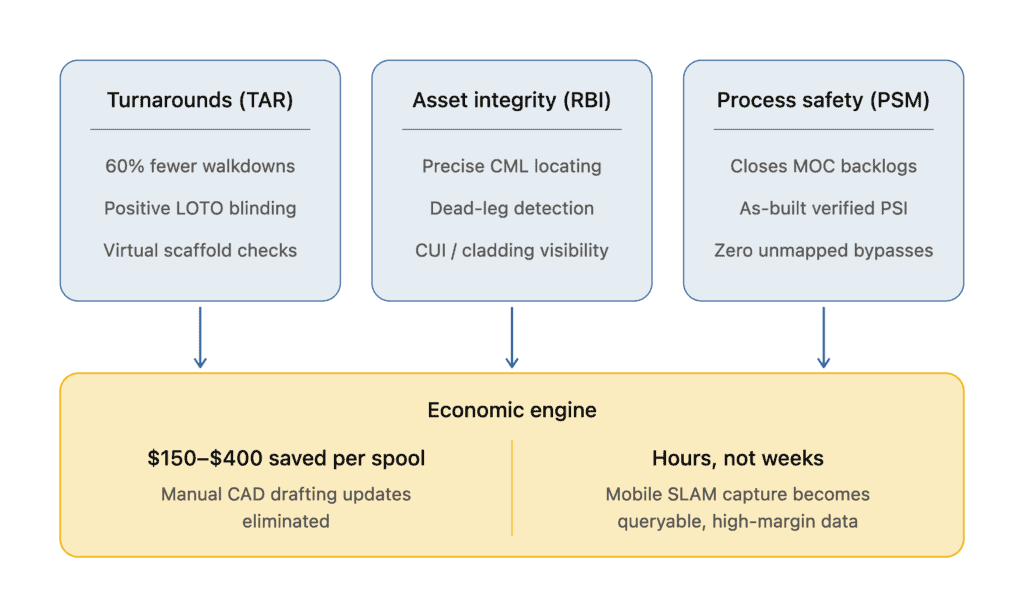
6.1 – Optimierung von Turnarounds (TAR) und Modernisierungen
Die Turnaround-Planung erfordert in der Regel monatelange vorbereitende Begehungen vor Ort durch interne Planer und externe Auftragnehmer, um den Umfang der mechanischen Arbeiten zu ermitteln, die Positionen von Blindflanschen zu lokalisieren und die Kranverlegung zu planen.
- Virtuelle Arbeitsvorbereitung: Planer isolieren Systeme aus der Ferne, überprüfen den Zugang zu Ventildichtungen und bestätigen sichere Absperrpunkte (Doppelabsperrung und Entlüftung), ohne gefährliche Betriebseinheiten betreten zu müssen.
- Reduzierung von Nacharbeiten am Gerüstbau: Mithilfe von Werkzeugen zur räumlichen Vermessung und 3D-Formsimulation modellieren Planer die Grundrisse der Gerüste virtuell anhand des Bestands-Scans und reduzieren so die Gerüstanpassungen vor Ort um bis zu 30 %.
6.2 – Risikobasierte Inspektion (RBI) und zerstörungsfreie Prüfung (NDT)
Im Rahmen der Programme nach API 570 und API 580/581 führt die Lokalisierung von Zustandsüberwachungsstellen (CMLs) und Dickenmessstellen (TMLs) auf papierbasierten Isometrien zu Abweichungen bei den Messungen vor Ort.
- CML-Genauigkeit im Subzentimeterbereich: Inspektionspunkte werden über 3D-Annotationen direkt auf die physische Rohraußenseite oder den Stutzenhals im 3D-Raum fixiert.
- Wegfall des Suchaufwands bei der zerstörungsfreien Prüfung: Außendiensttechniker greifen über eigensichere Tablets auf das digitale Zwilling-Modell zu, navigieren mithilfe visueller 3D-Orientierungspunkte direkt zu den angegebenen CML-Koordinaten und überprüfen vor Ort historische Ultraschall-Dickenmessprotokolle.
6.3 – EAM/CMMS-Datenintegrität und Stammdatenverwaltung
Fusionen, Übernahmen und der Betrieb älterer Anlagen führen häufig dazu, dass CMMS-Datenbanken mit „Geisteranlagen“ (Datensätze für ausgemusterte Geräte, die physisch nicht mehr existieren) und nicht zugeordneten Feldzugängen verunreinigt sind.
- Automatisierter Abgleich: Durch die Ausführung einer OCR während des Scans im gesamten Werk wird der physische Bestand mit der CMMS-Datenbank abgeglichen, wodurch ein überprüfbarer Bestandsbericht erstellt wird, der nicht zugeordnete physische Anlagen gegenüber verwaisten Datenbankeinträgen aufzeigt.
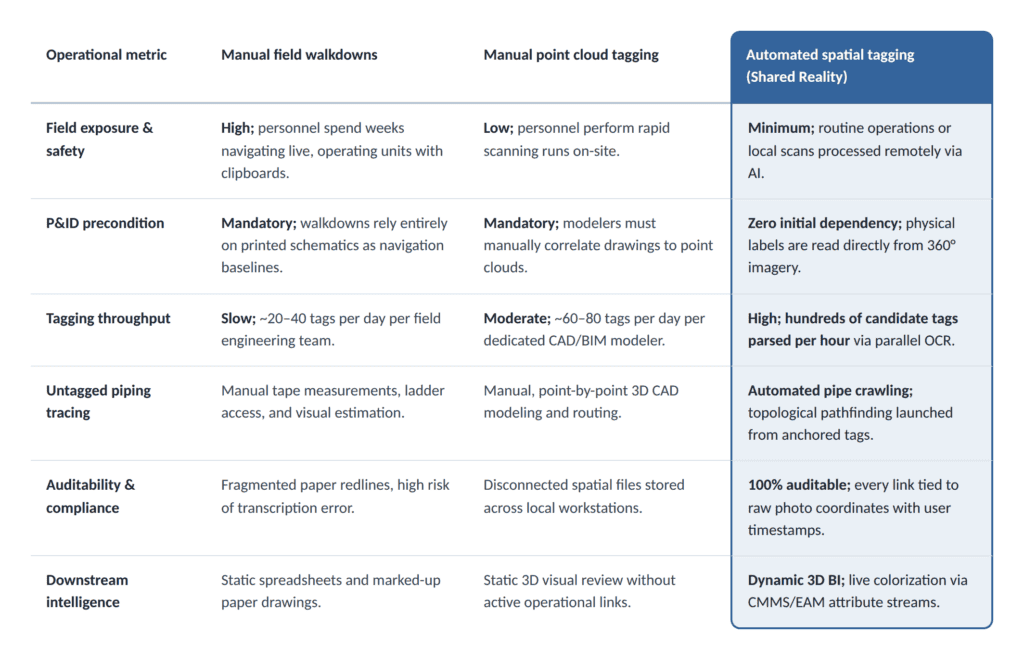
7. Vergleichende Analyse: Entwicklung der industriellen Kennzeichnung
Der Übergang von physischen Feldvermessungen zur automatisierten räumlichen Kennzeichnung stellt einen dramatischen Sprung in Bezug auf den Durchsatz und die Sicherheitsleistung dar:
8. Strategische Einführung: Skalierung von der Scan-Erfassung bis zur operativen Wahrheit
Die Einführung automatisierter räumlicher Tagging-Verfahren erfordert keine einschneidende Umgestaltung der bestehenden Unternehmenssoftware. Es fungiert als agile Kontextualisierungsebene, die zwischen der physischen Realität und den Stammdaten des Unternehmens angesiedelt ist.
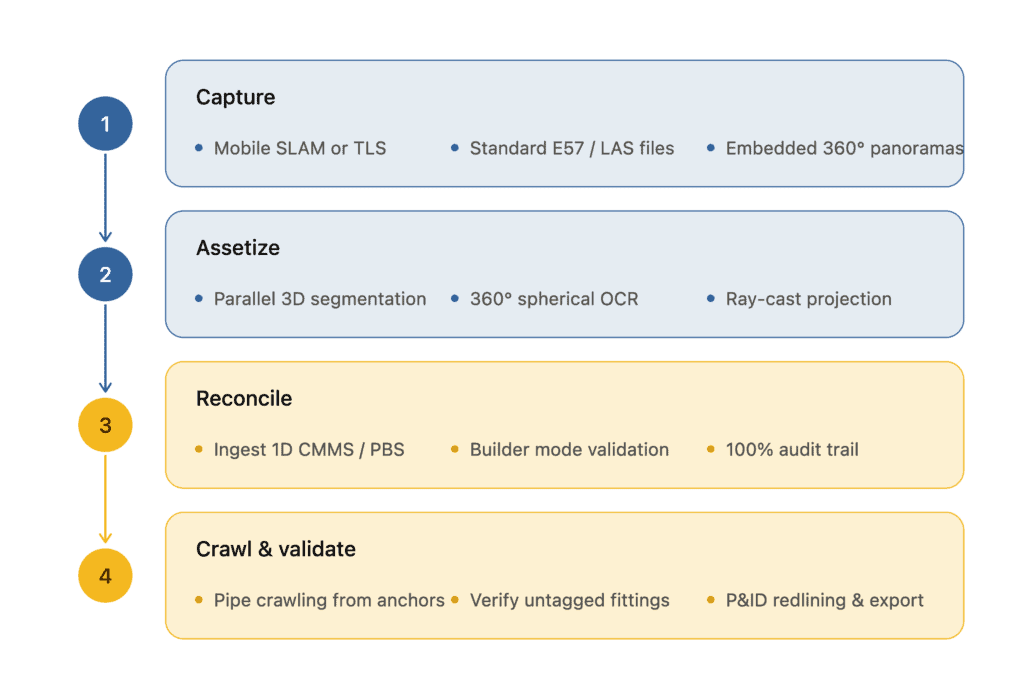
Betreiber von Industrieanlagen können diese Funktion in vier strukturierten Schritten implementieren:
- Vorhandene Realitätsdaten einlesen: Laden Sie vorhandene oder neu erfasste terrestrische Laserscans oder mobile SLAM-Datensätze hoch, die registrierte 360°-Panoramabilder enthalten.
- Ausführung der multimodalen KI von Assetizer: Starten Sie die automatisierte Verarbeitungs-Pipeline, um 3D-Geometrien zu klassifizieren und eingebettete 360°-Optikbilder zur Erkennung physischer Kennzeichnungen zu analysieren.
- Validierung räumlicher Ankerpunkte: Mithilfe des kollaborativen „Builder-Modus“ überprüfen Ingenieurteams die von der KI vorgeschlagenen Übereinstimmungen anhand des CMMS-Registers und erstellen so eine authentifizierte Basislinie räumlicher Ankerpunkte.
- Rohrleitungsabtastung und P&ID-Validierung durchführen: Starten Sie eine topologische Rohrleitungsabtastung ausgehend von validierten Anlagendüsen, um nicht gekennzeichnete Rohrleitungsabschnitte zu kartieren, Abweichungen vom Bestandsplan vor Ort zu identifizieren und verifizierte Konstruktionspakete zu exportieren.
Durch die Entkopplung der Anlagendigitalisierung von langsamer, manueller CAD-Zeichnungserstellung und die direkte Verankerung von Anlagenregistern in der physischen Realität können Betreiber von Bestandsanlagen endlich die Lücke zwischen Realität und Daten schließen – und passive Punktwolken in intelligente, vernetzte digitale Zwillinge verwandeln, die die Prozessintegrität und die betriebliche Rentabilität sichern.